AI×製造
人型ロボ、自己進化で動作を拡張
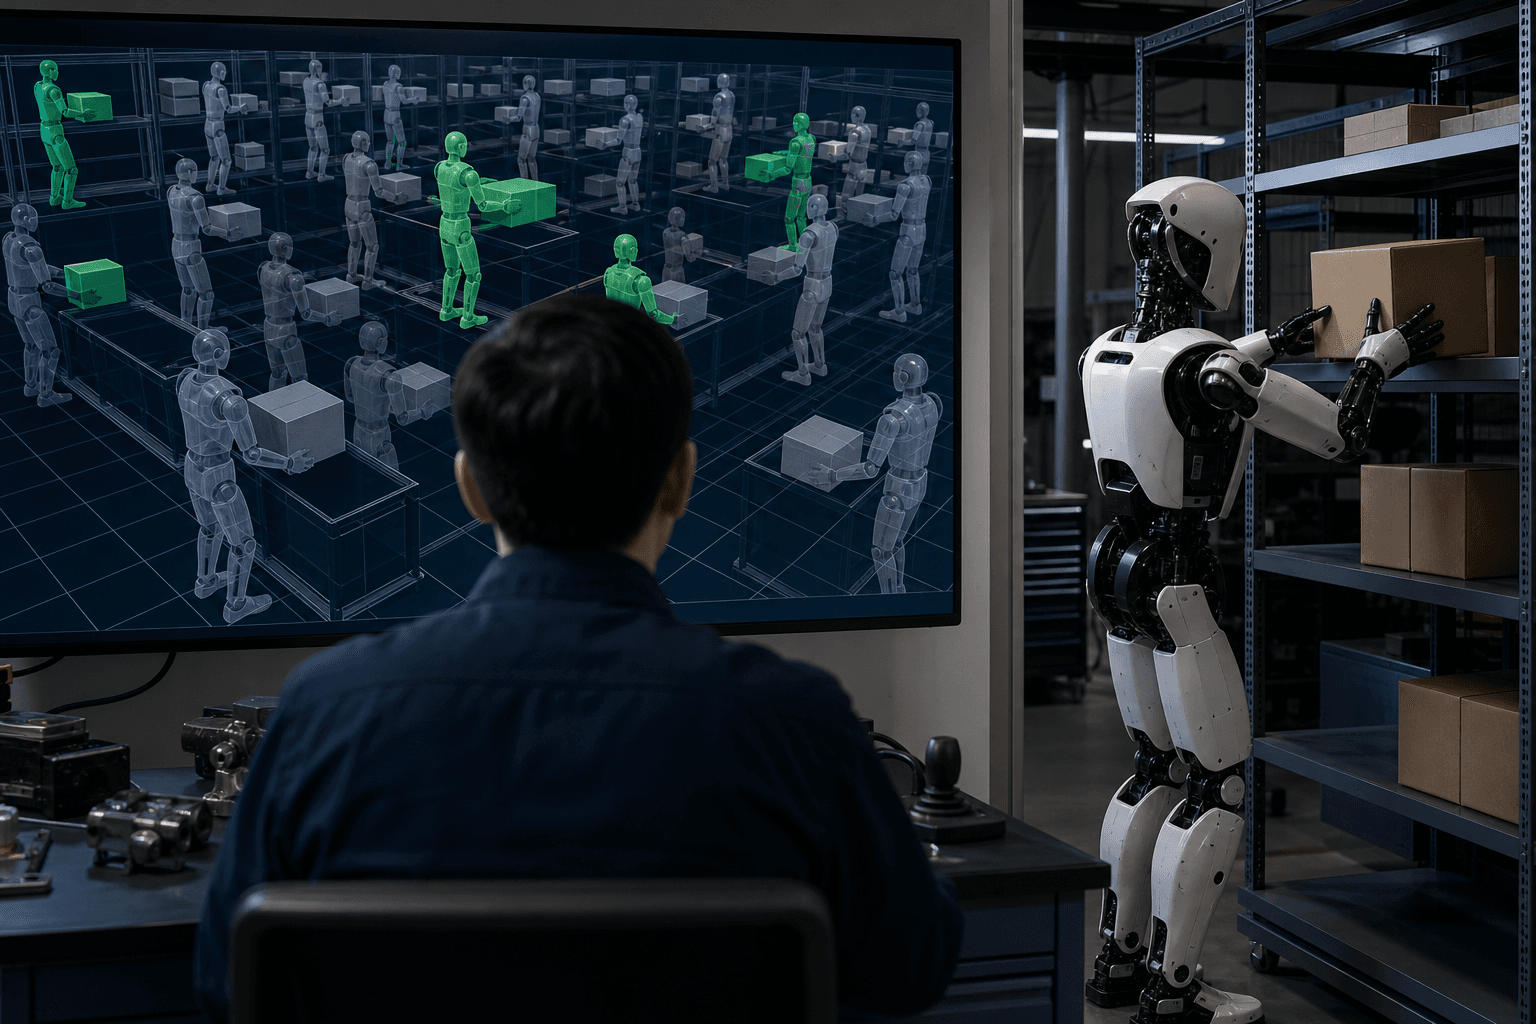
人の動作データを人型ロボットの実行可能な動作へ変換し、成功した変種だけを再学習に回す枠組み「InterMimicGen」が提案された。少量の実演から作業の網羅範囲を広げる道筋を示す。
267 件
人の動作データを人型ロボットの実行可能な動作へ変換し、成功した変種だけを再学習に回す枠組み「InterMimicGen」が提案された。少量の実演から作業の網羅範囲を広げる道筋を示す。
米研究チームは人間の視覚に倣い、単一のステレオカメラの視線を能動制御して両手作業を行うロボット手法を発表した。手首カメラを省きつつ成功率を維持し、ロボットの低コスト化に道を開く。
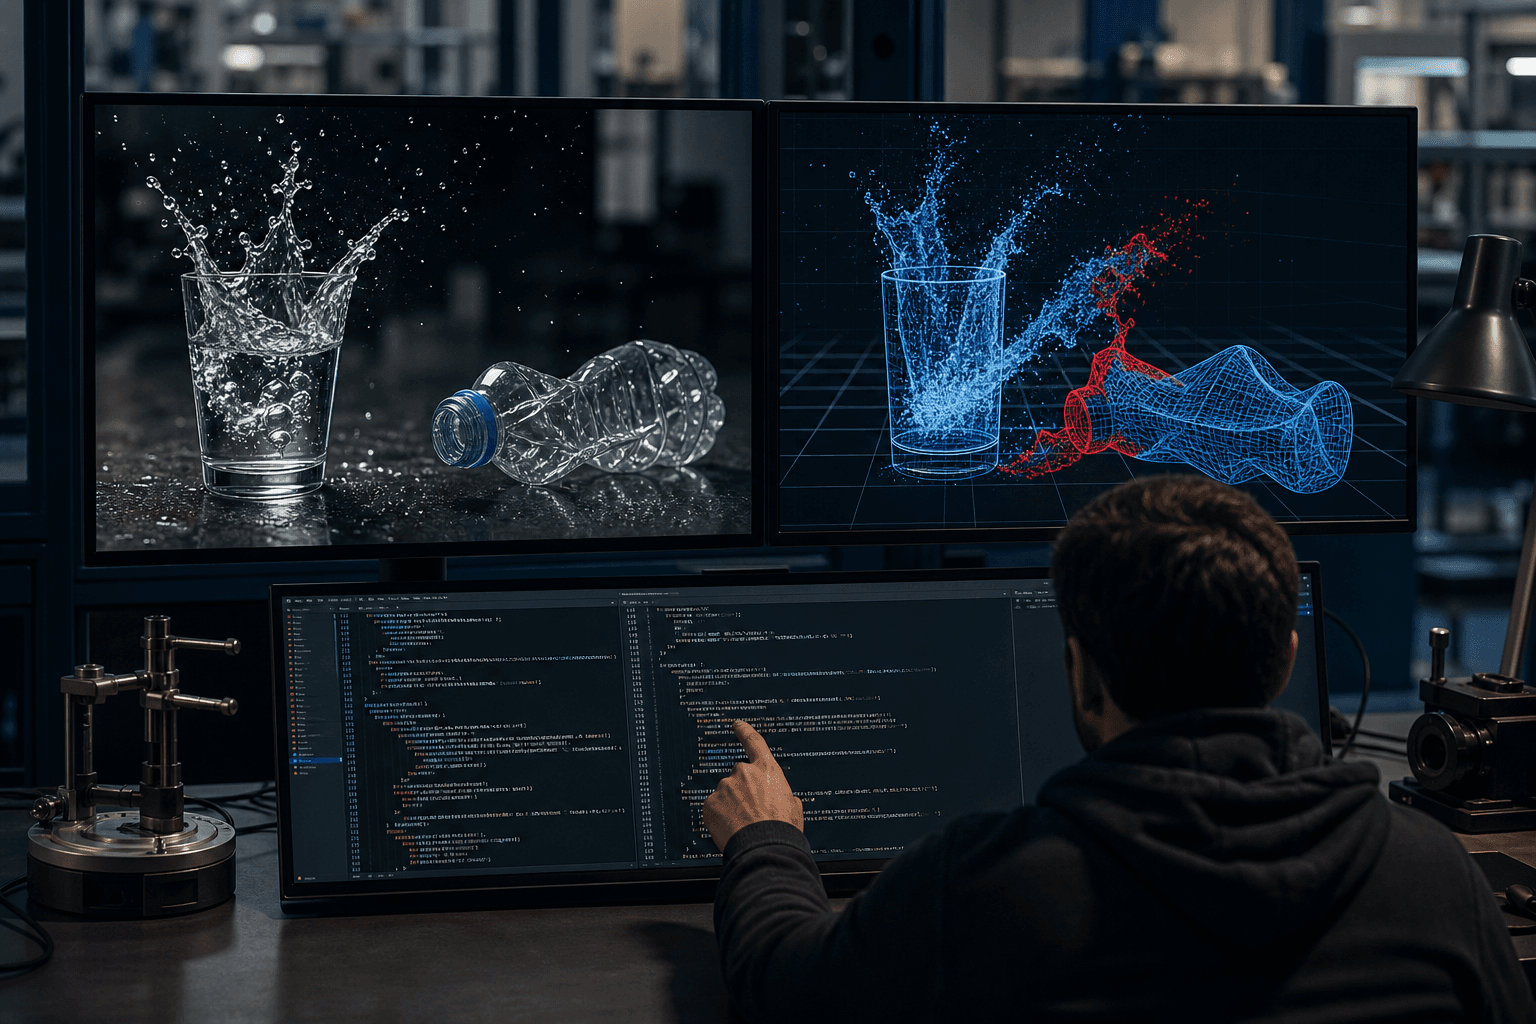
動画から物理現象を再現するグラフィックスコードをAIに書かせる新指標「4DCodeBench」が公表された。静的再現に強い先端モデルも、変形や流体の動的再現は不安定と判明した。
研究チームが単眼動画から全画素の回転と並進を世界座標系で直接推定するAIモデル「MoSE3」を発表した。点追跡では得られなかった部位の回転や剛体のまとまりを捉え、ロボットや映像制作への応用が見込まれる。
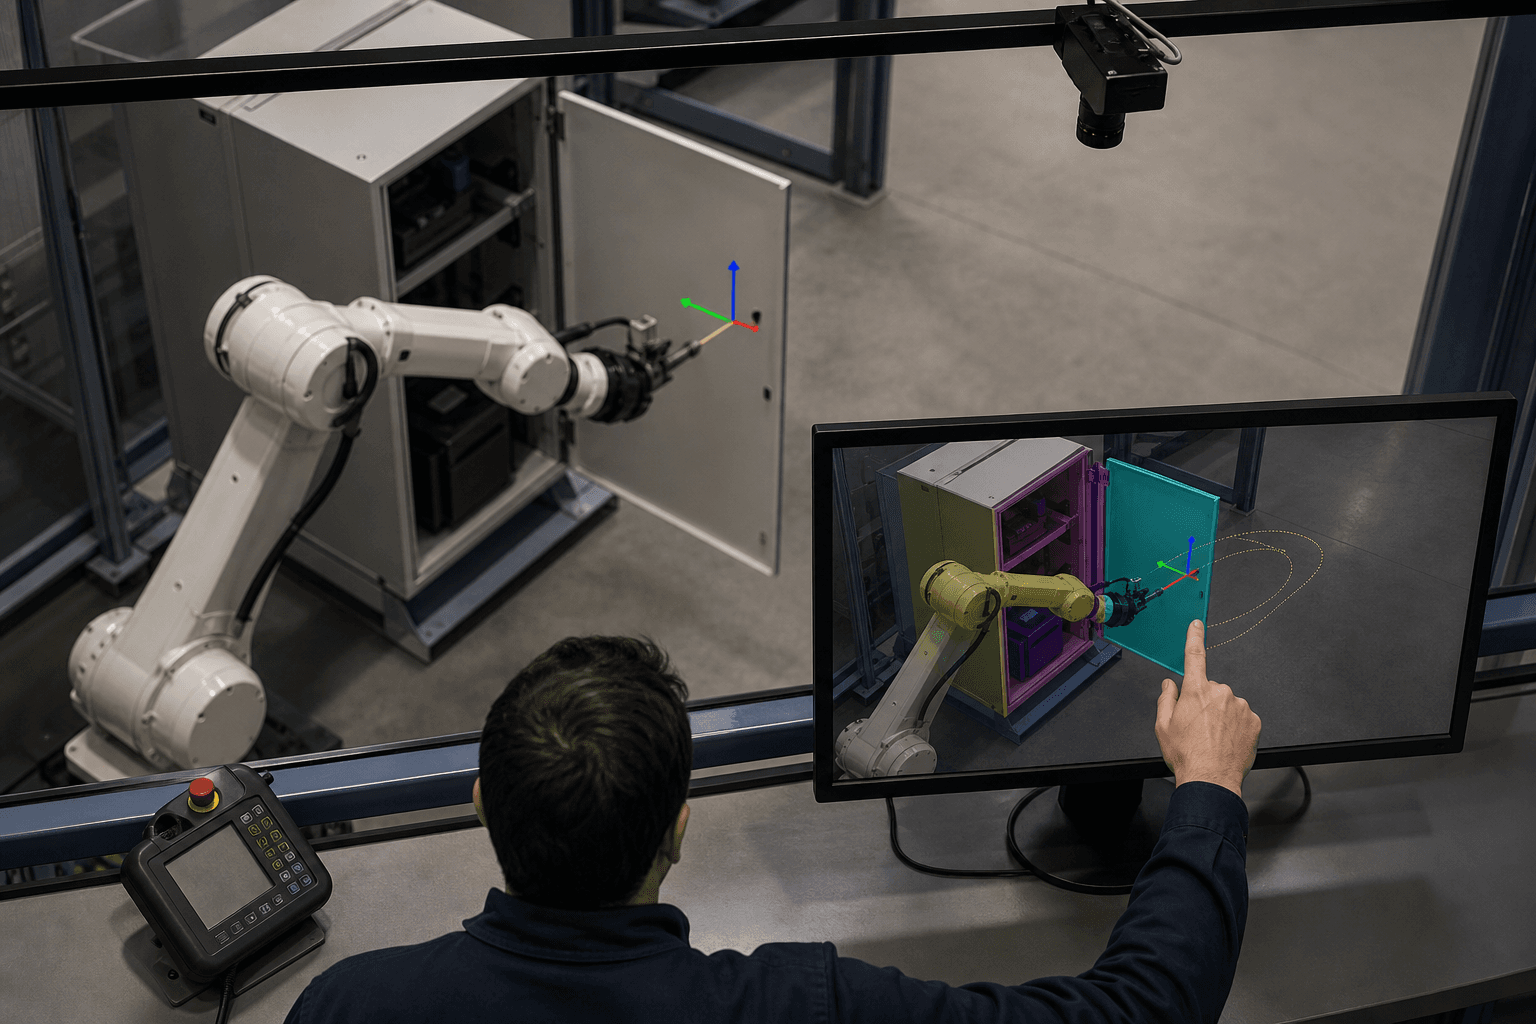
新規視点合成を用いた自己教師あり手法SNAPが、デコーダーの表現力を抑える設計で幾何学的特徴を獲得した。少ない計算資源で教師あり手法に迫り、ロボットや測位分野の導入コストを下げる可能性がある。
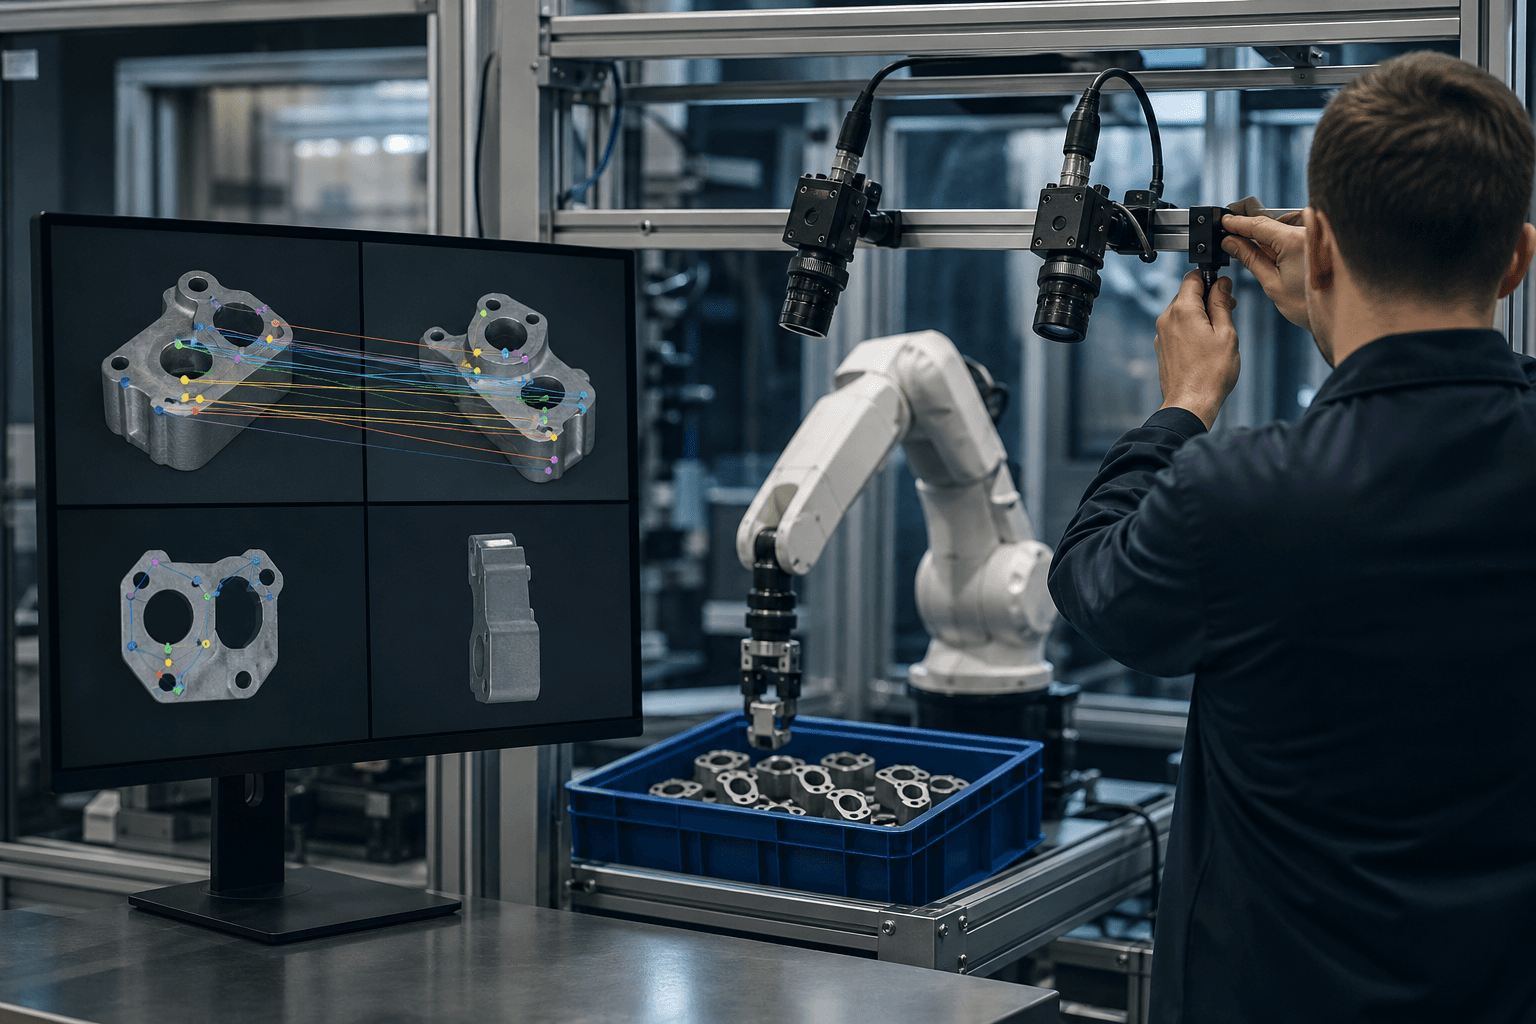
米研究チームが、深層学習向けの準ニュートン法「SoftServe」を発表した。Adamなど既存手法より低い損失を達成する例があり、物理シミュレーションAIの開発コスト削減につながる可能性がある。
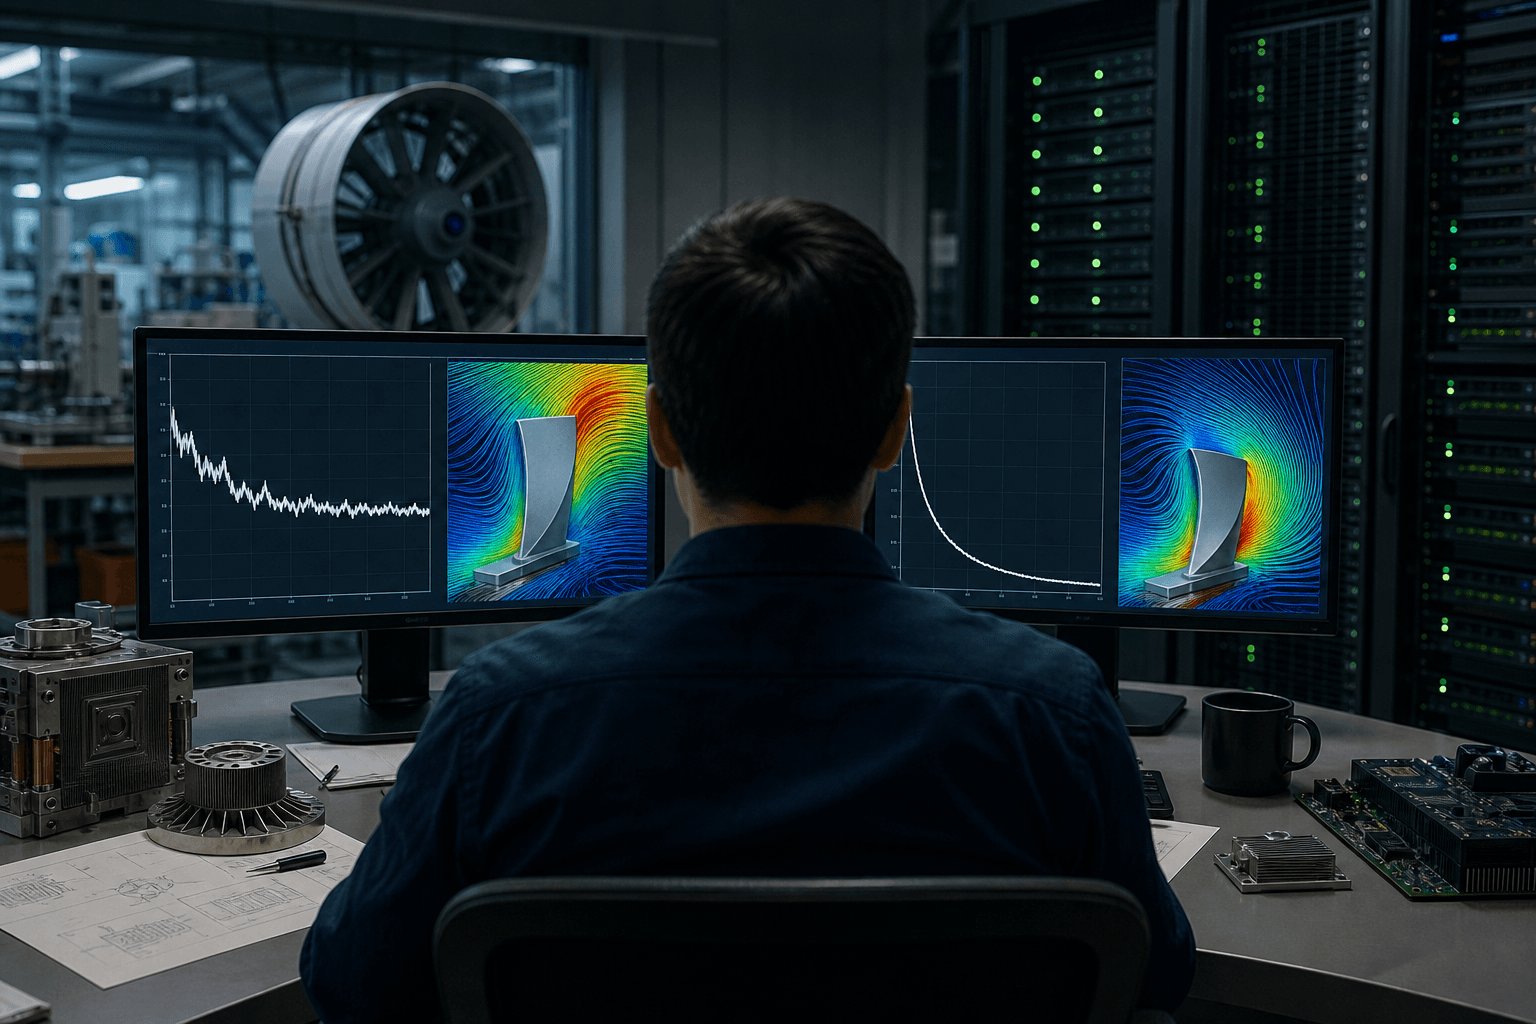
研究チームは、ヒューマノイドロボットが未学習の作業を再学習なしでこなす手法「InterEvolve」を発表した。LLMが報酬プログラムを自ら改良する仕組みで、実機での自律動作も確認した。
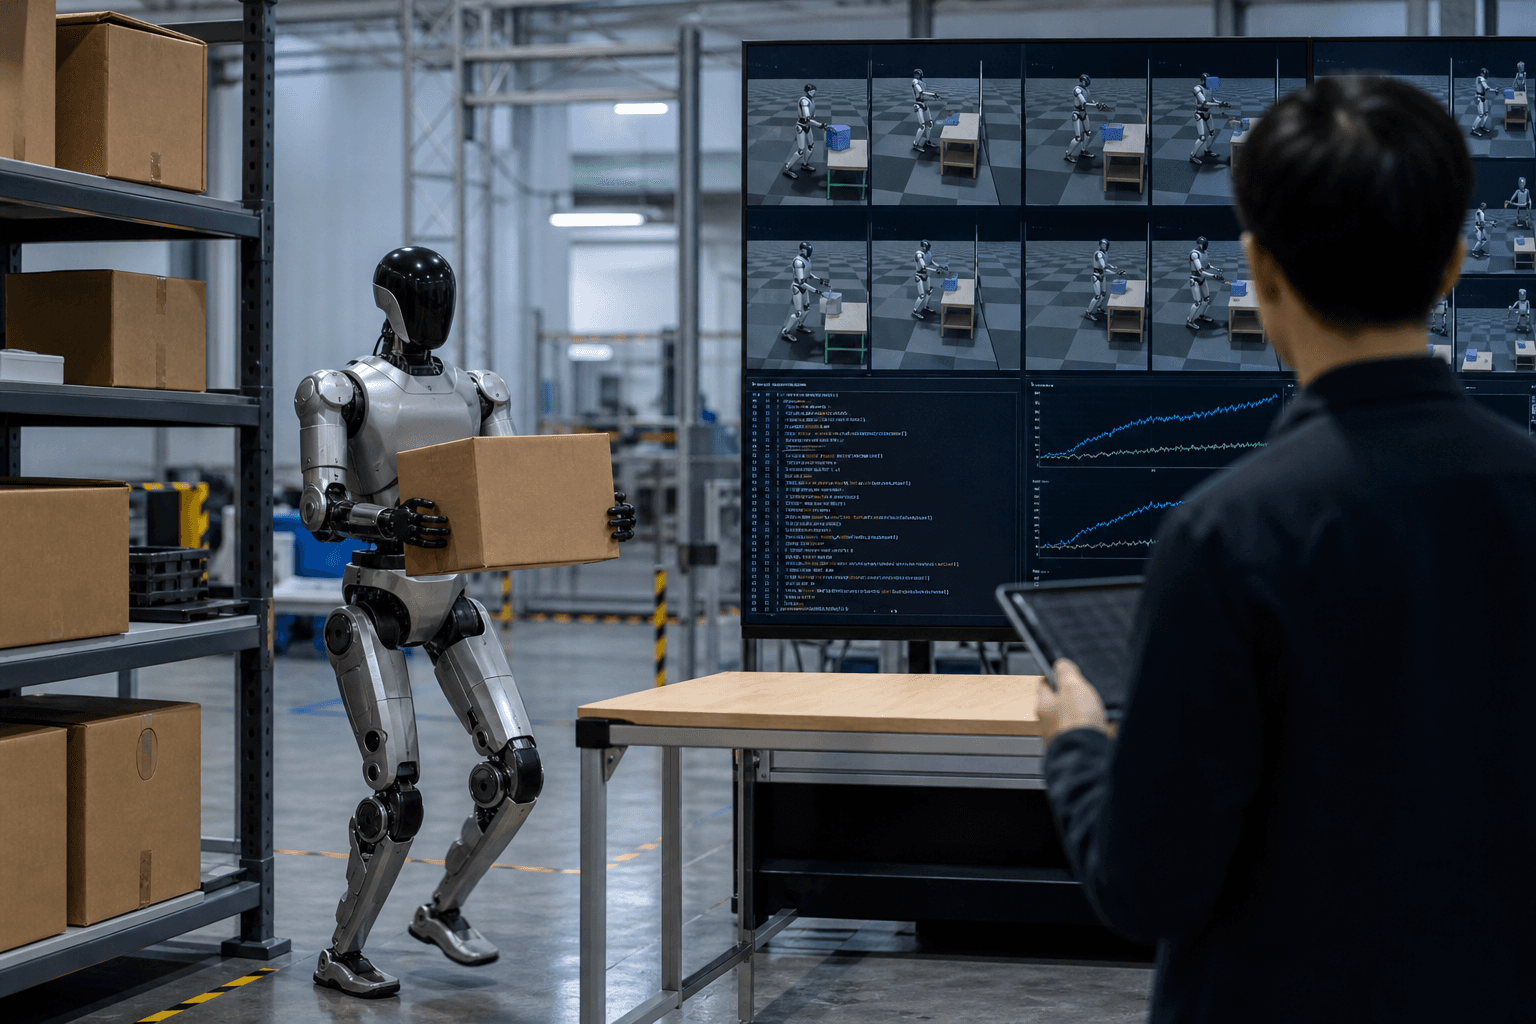
行動勾配を使わず方策を改善する強化学習手法FERPOが提案された。MuJoCo PlaygroundとManiSkillで競争力ある性能と標本効率の向上を示し、ロボット制御の学習コスト削減に資する可能性がある。
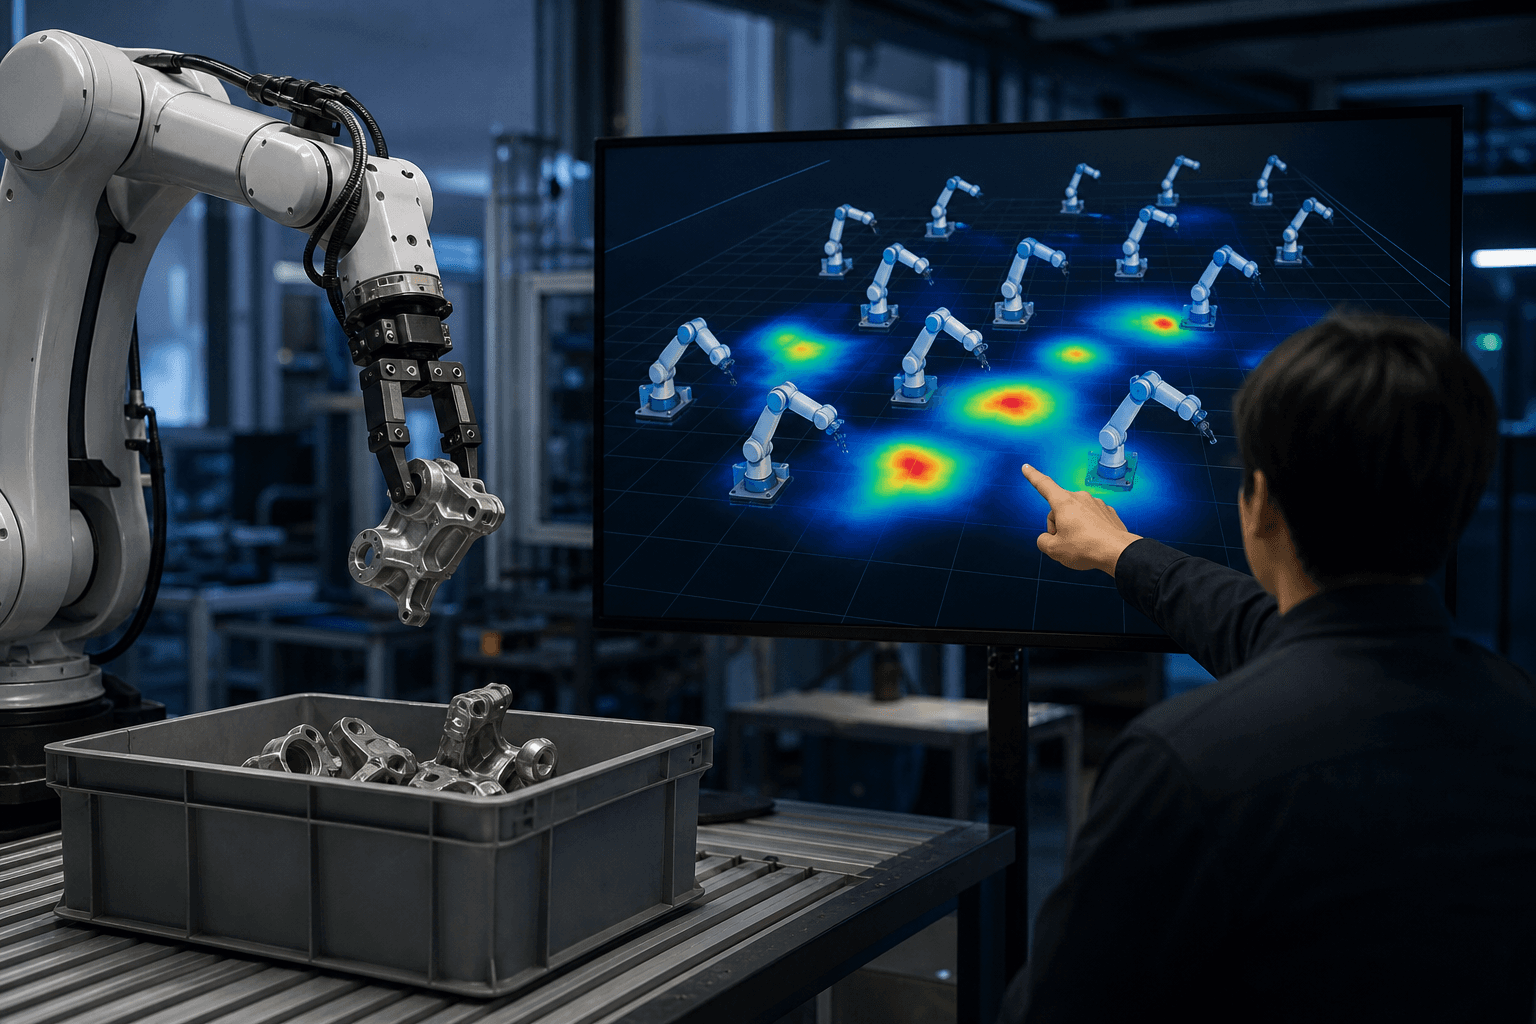
米研究チームは、3D形状を重なり合う断面の潜在表現で捉える生成手法SILSAを発表した。トークン数を大幅に減らし、推論時間を58.5%短縮する。3D資産制作のコスト構造を変え得る成果である。
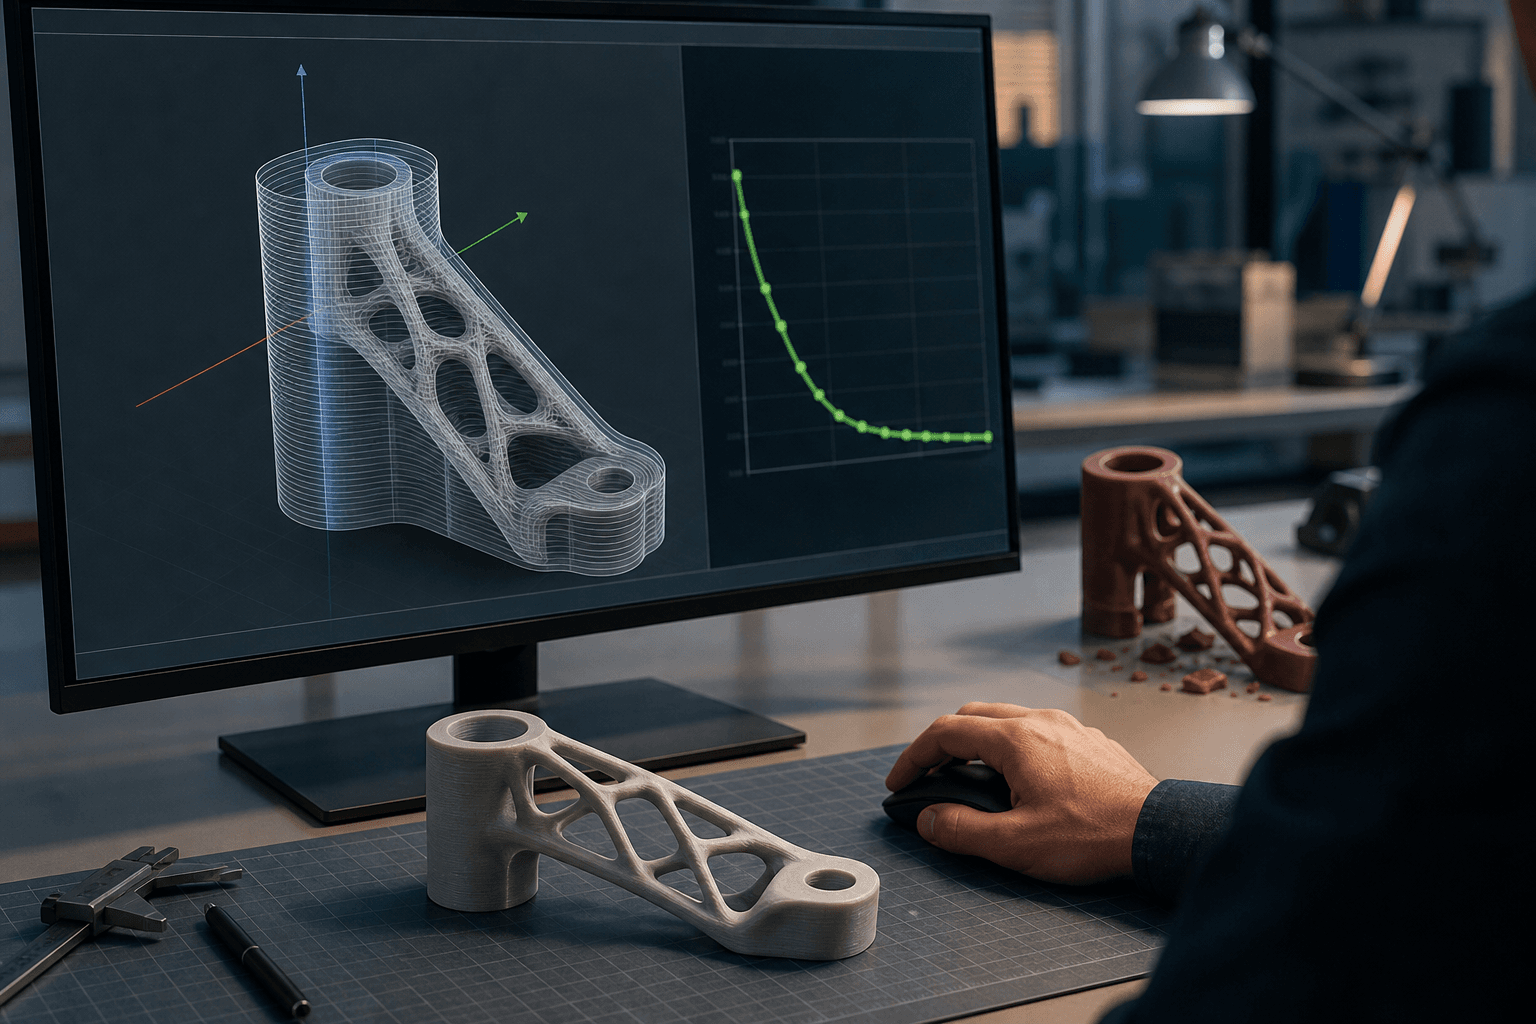
Yen-Jen Wang氏らは、モデルの重みを更新せず、シミュレーション上の練習でロボットの作業スキルを自律的に改善する枠組みRPGを発表した。22タスクの成功率は28.6%から95.0%に向上した。
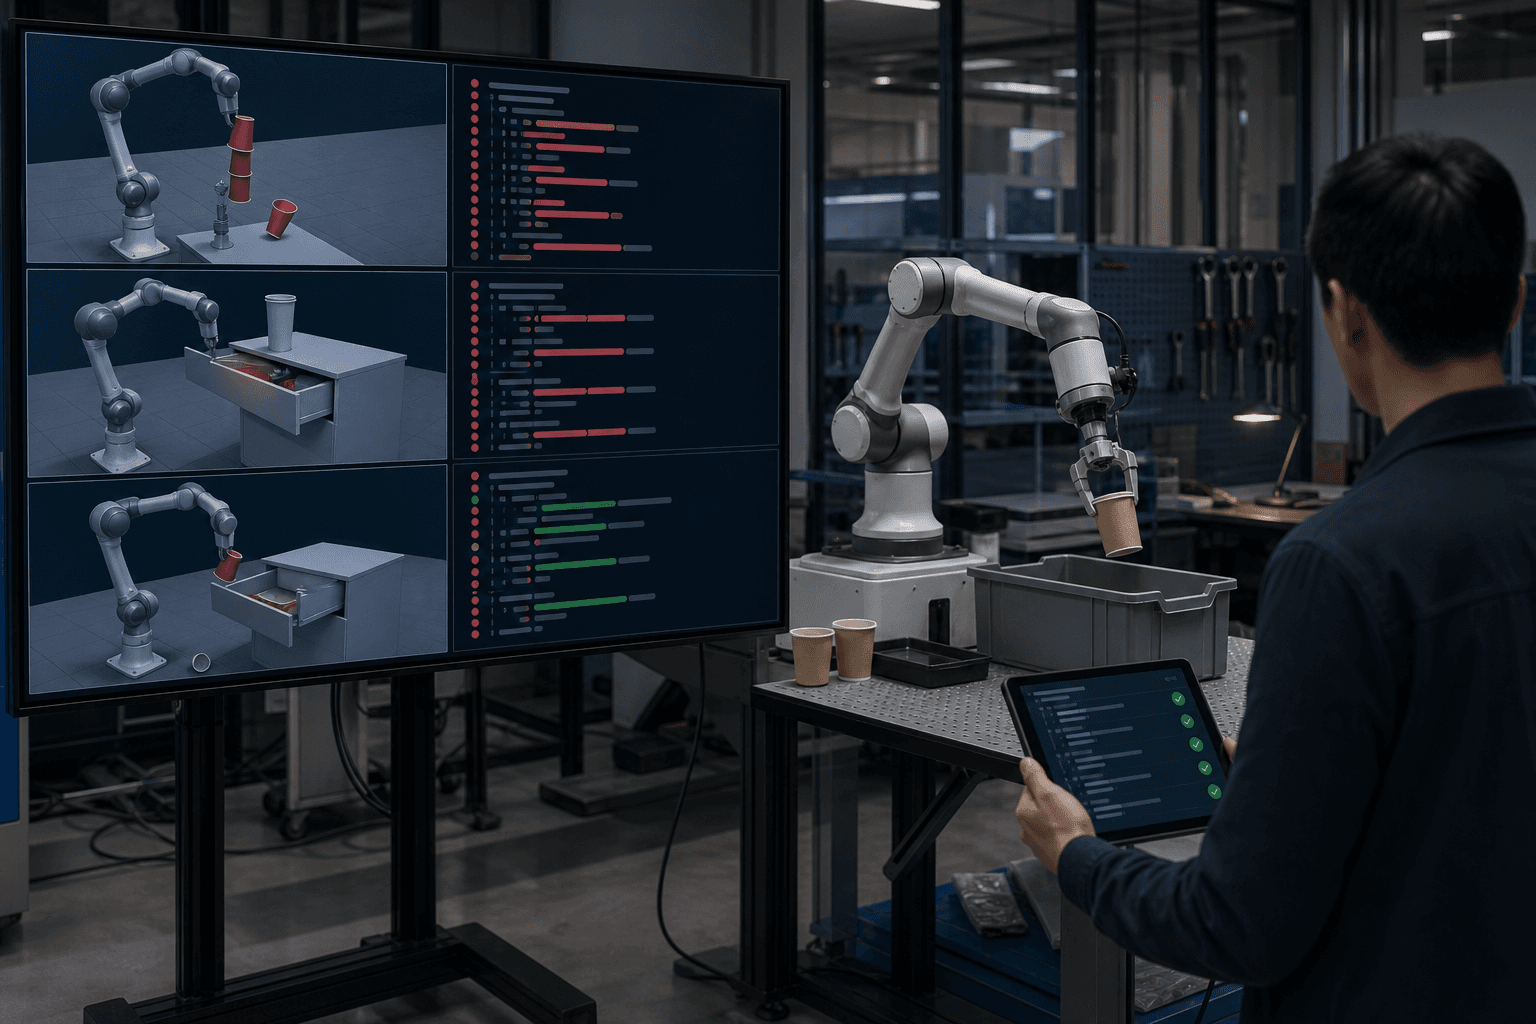
研究チームが、プログラムで定めた世界の出来事を動画生成AIがどこまで正確に描くかを測る新評価基準PROWBenchを公開した。ゲーム開発の品質管理に影響し得る。
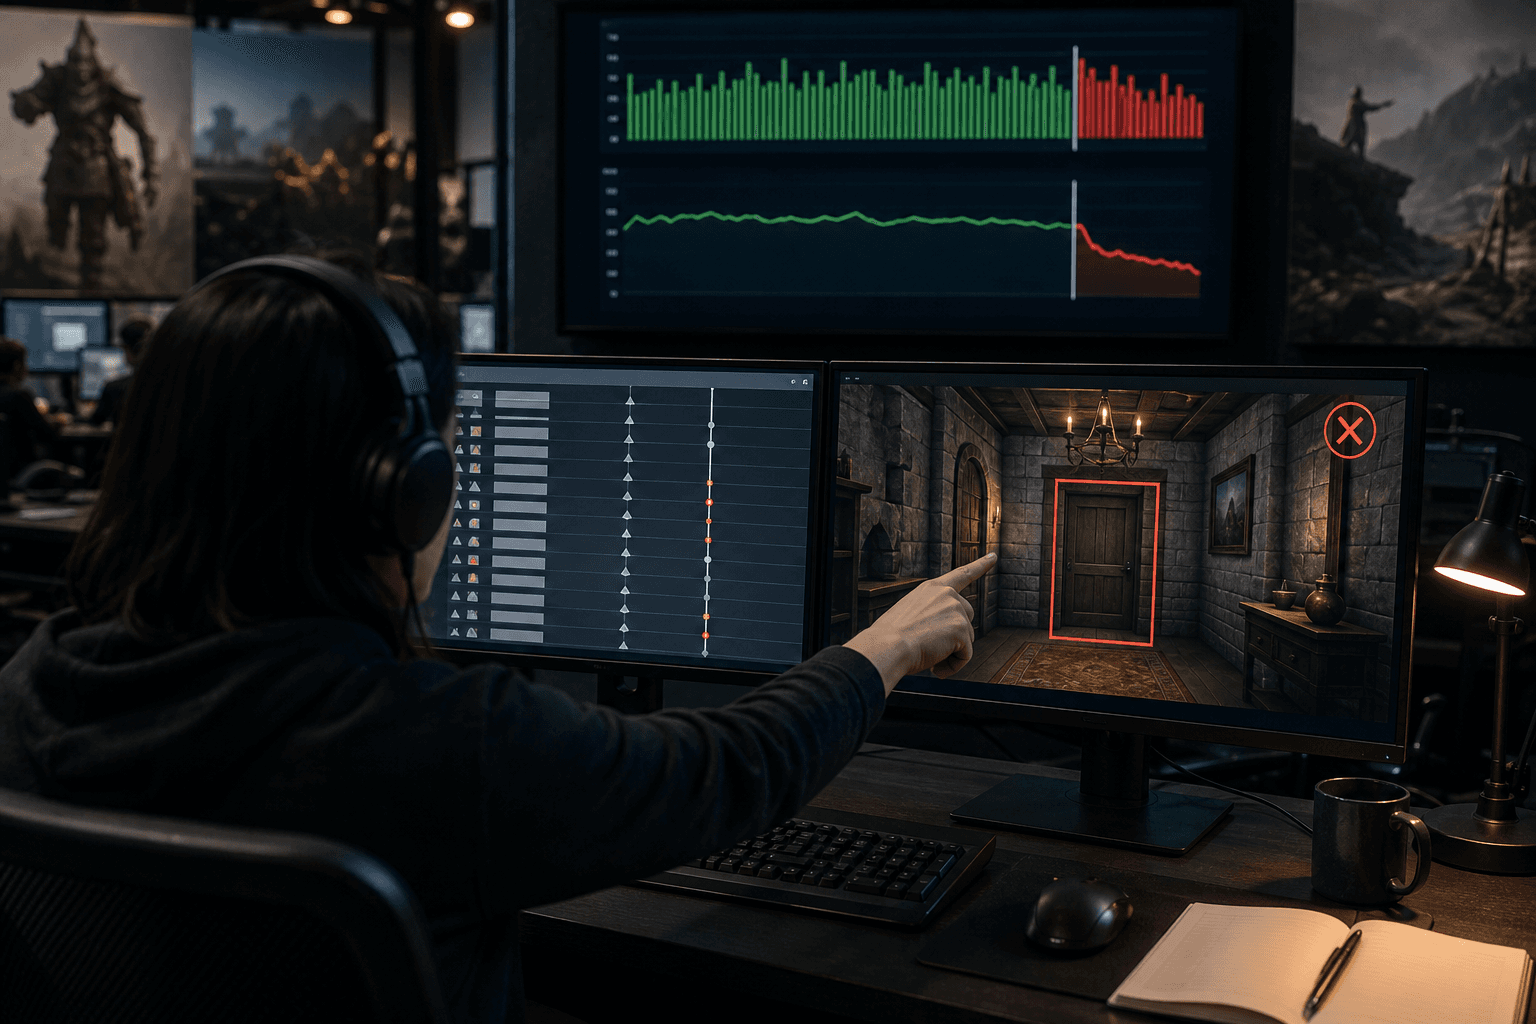
中国の研究チームが、人間の一人称視点データがロボット学習に効く条件を検証した。データ量より動作の整合性や多様性が重要と判明し、ロボット導入費用の抑制につながる。
画像用ViTを転用し、ラベルなし動画から特徴を学ぶ手法VideoMSNが登場した。事前学習の回数を最大160分の1に抑えつつ主要ベンチマークで最高性能を達成し、動画AIの開発コストを下げる可能性がある。
汎用AIエージェントに視覚操作で3D部品を組み立てさせる評価環境が公開された。最良系統でも部品単位の正答率は80.9%、完成品の成功率は59.4%にとどまり、製造現場への適用には精度面の課題が残る。
中国の研究チームが、ロボットの行動と未来予測を同時に学ぶ世界行動モデル「ReWAM」を発表した。動画生成の事前学習なしで高い成功率を示し、開発コスト低減の道を開く。
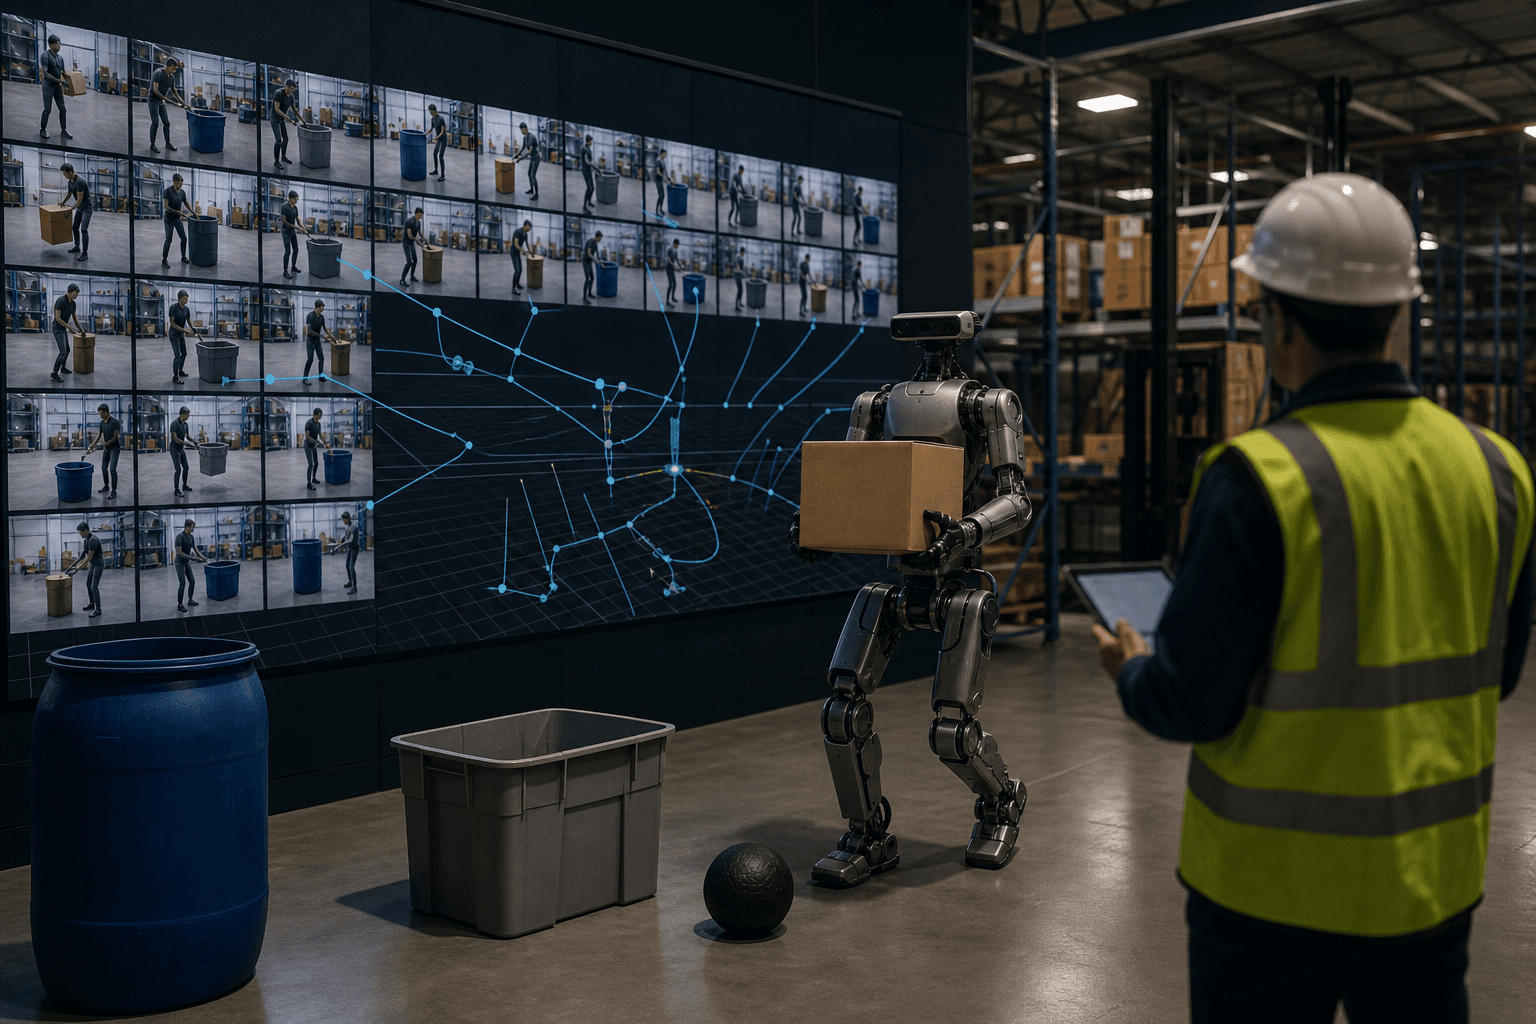
米研究チームが、少数の実映像から数百本の多様な動画を生成しヒューマノイドに物体搬送を学習させる手法PRISMを開発した。実機での追加調整は不要で、物流現場の導入コスト低減につながる。
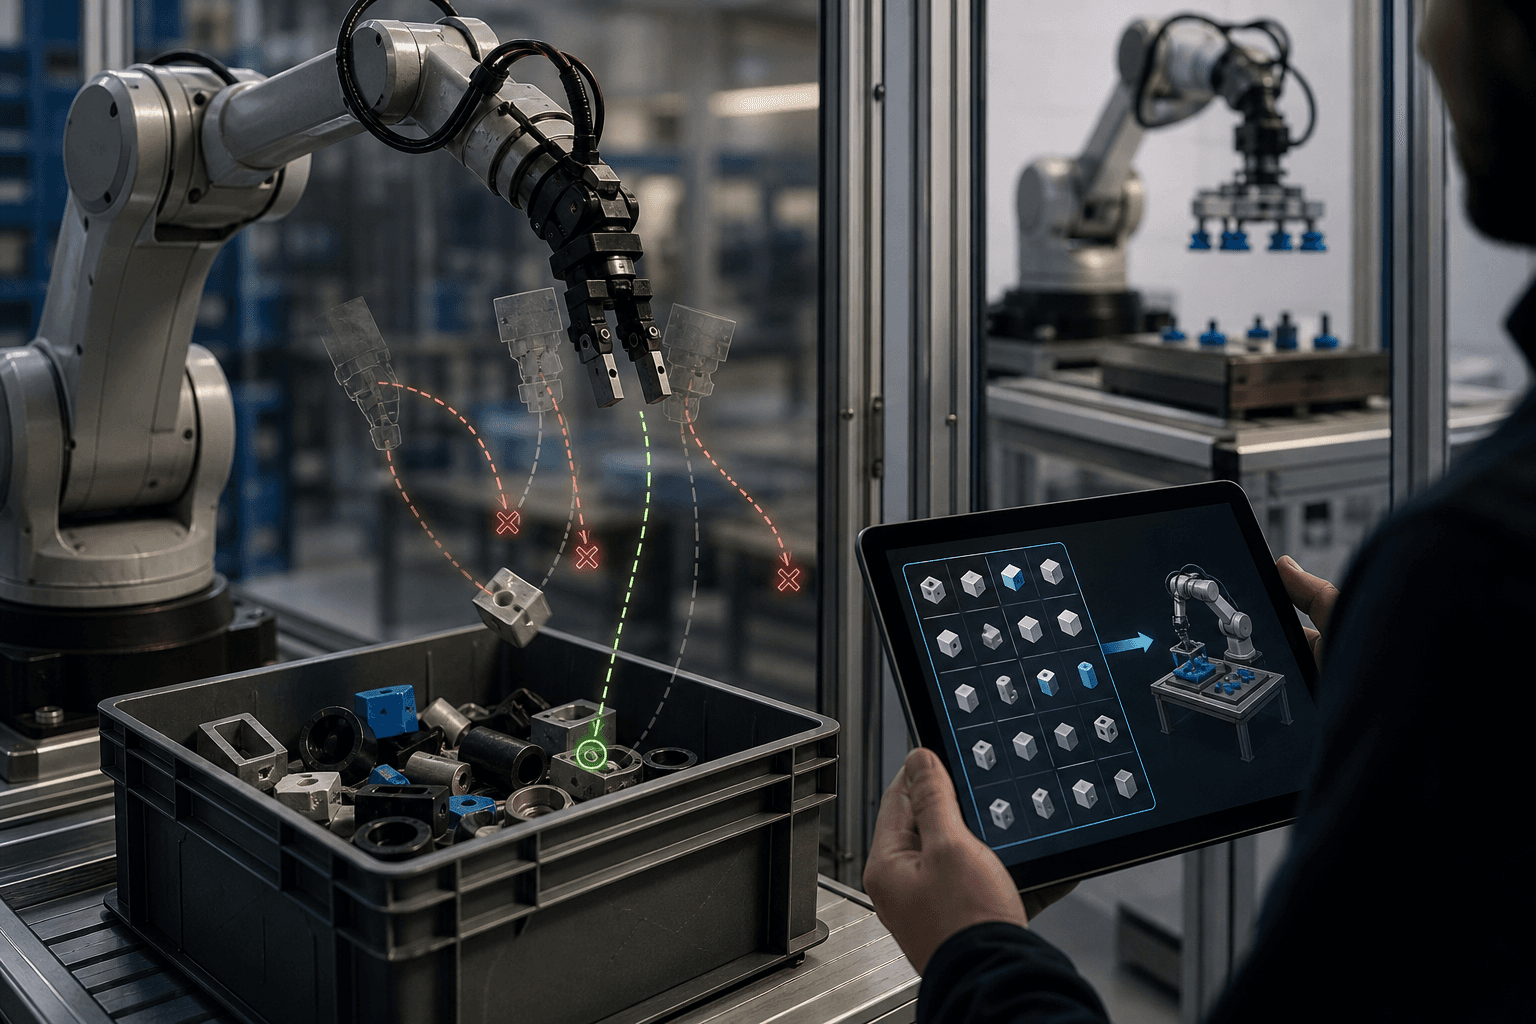
ロボットが基盤モデルの助言で既存の短い技能を試し、成功例を学習に回して失敗を自ら克服する手法が登場した。人手の実演なしに現場で性能を高められる点が、導入費用の抑制につながる。
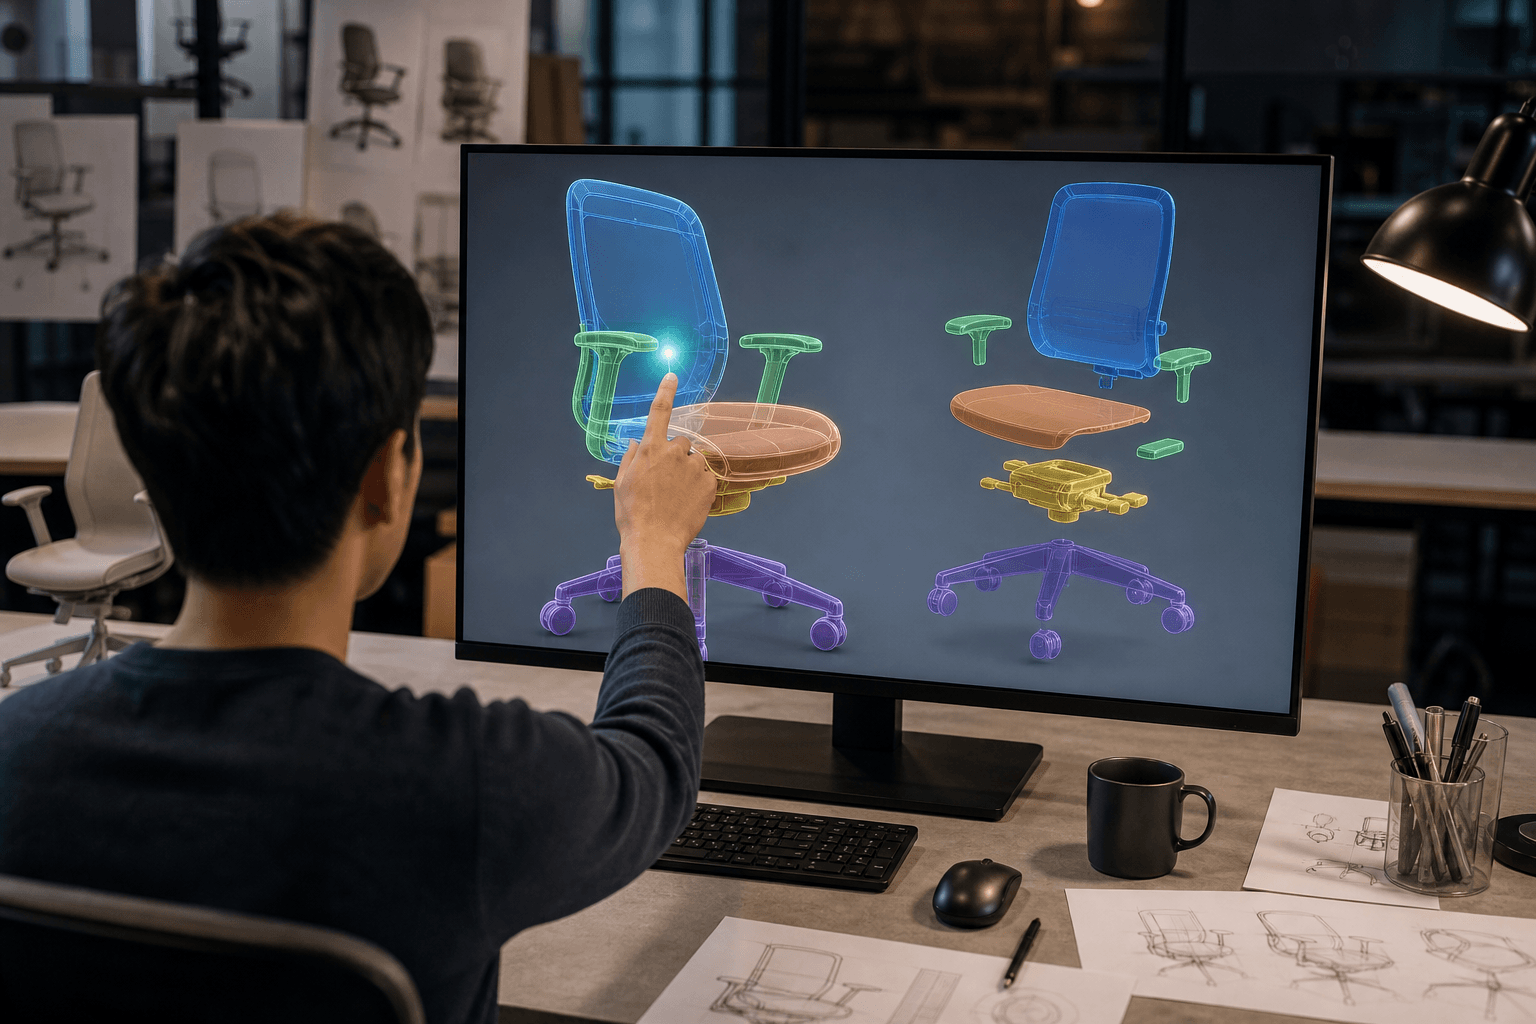
米研究チームが、点の指定だけで3D形状を重複も隙間もない部品に分割する手法Point2Partを開発した。部品間の整合性を従来比で一桁改善し、設計や制作の工程効率化に道を開く。
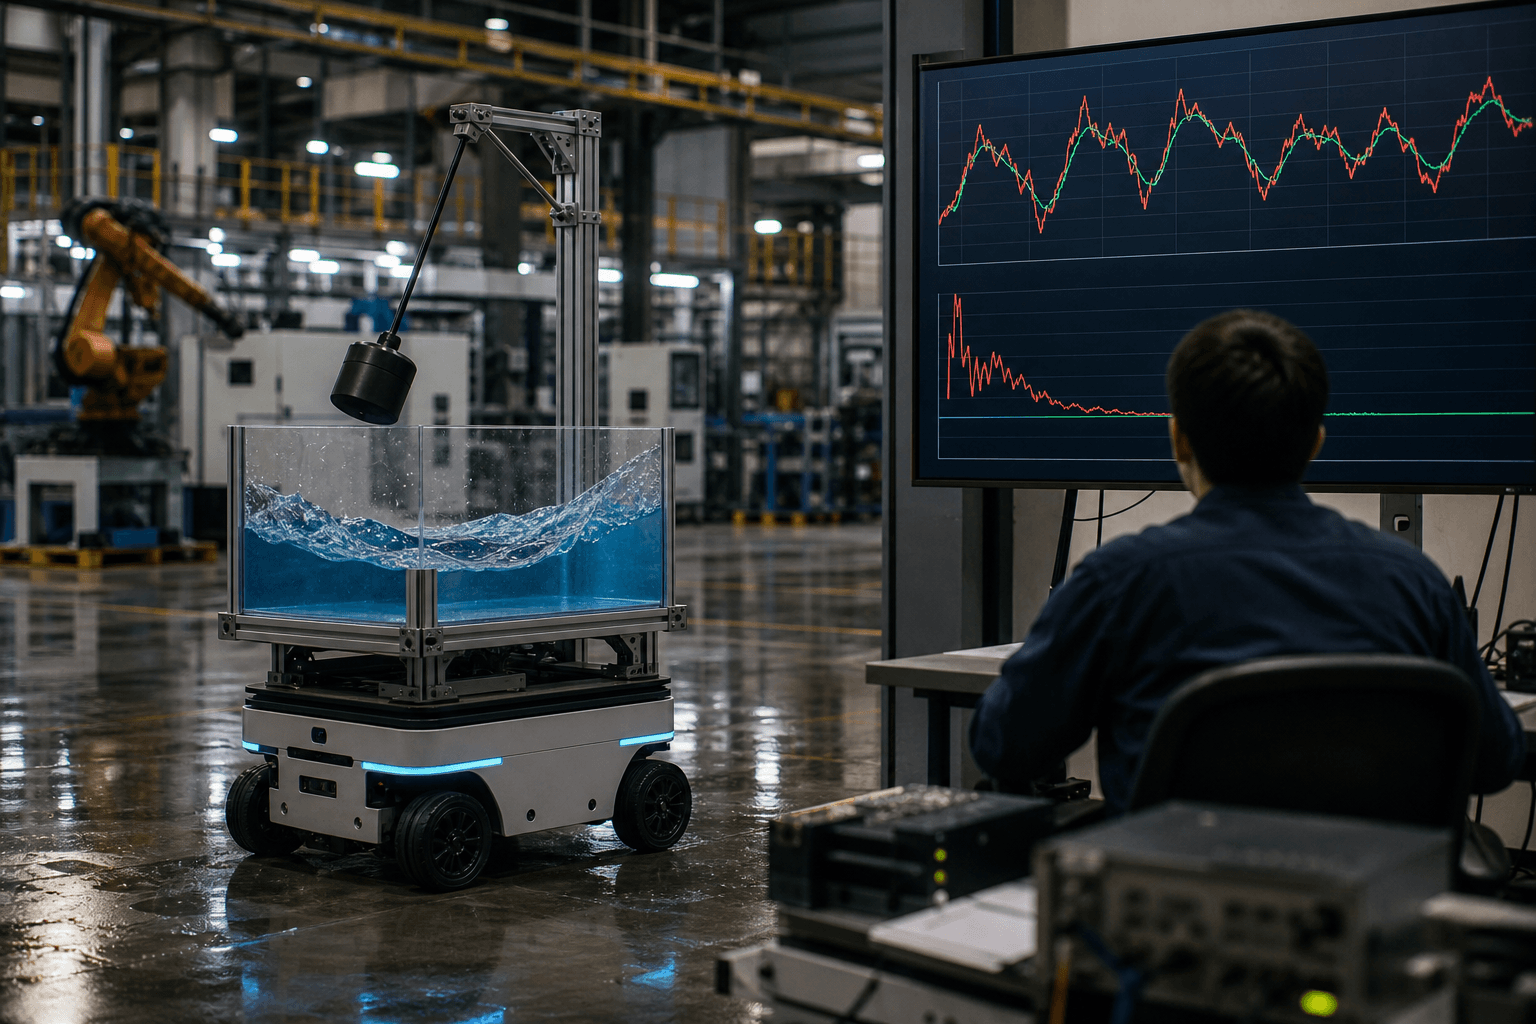
米研究チームは、外乱の時間変化を潜在状態として統計的に学習する適応制御を開発した。液体揺動を伴う車両実験で従来手法を上回り、物流や製造現場の搬送安定化に道を開く成果である。
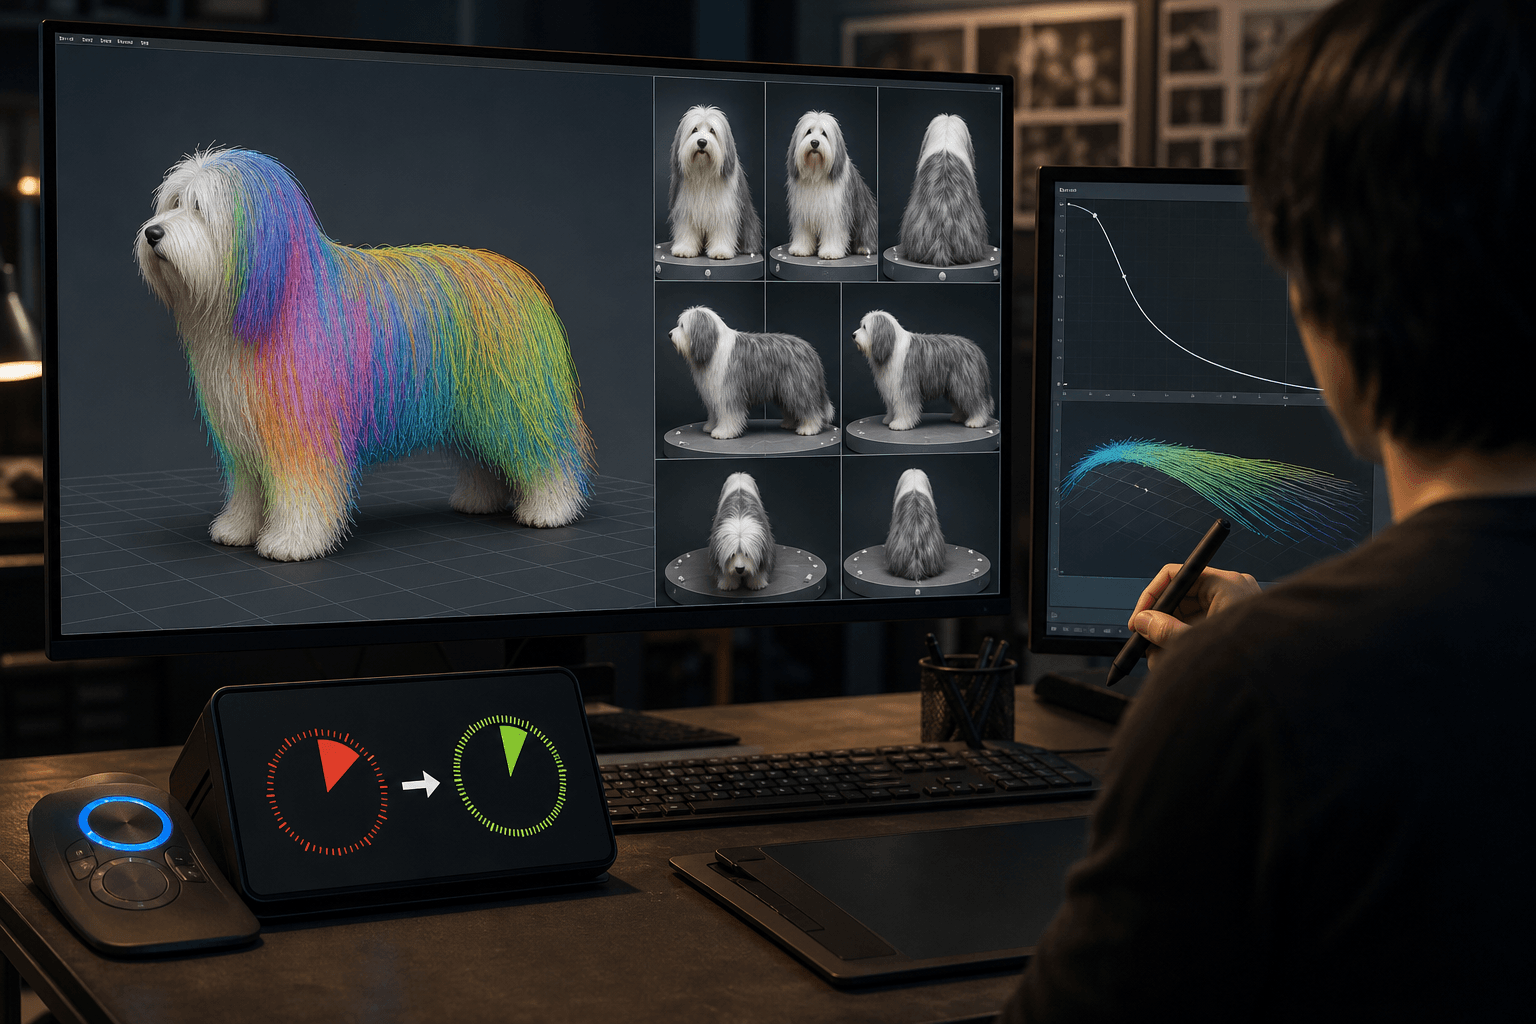
米研究チームは、複数視点の画像から動物の毛を1本ずつ編集可能な形で再構成する手法FurEを発表した。動物毛データ不要で従来比10倍の高速化を実現し、CG制作の工数削減につながる。