ロボット、再利用技能で自律的に方策改善
ロボットが基盤モデルの助言で既存の短い技能を試し、成功例を学習に回して失敗を自ら克服する手法が登場した。人手の実演なしに現場で性能を高められる点が、導入費用の抑制につながる。
研究の概要
Rui氏らの研究チームは、現実世界で稼働するロボットが初期学習の範囲を超えて改善し続けるための手法「スキル空間シューティング」を提案した。この手法は、ロボットが新たな状況や失敗に直面した際に、従来のように人間が正しい操作を実演して教え直す必要がなく、自律的に改善を続けることを可能にするものである。論文は2609.38178v1として公開されており、実機実験においてもその有効性が示されている。
従来の手法では、作業の種類が増えるほど人間の負担が大きくなり、ロボットが新しい課題を遂行するためには常に人間の介入が必要であった。しかし、近年注目されている「エージェント型システム」では、基盤モデルが学習済みの行動を自律的に組み合わせて課題を遂行することが可能となっている。ただし、課題を完了できても、ロボット自身の方策が失敗を克服できるようになるわけではなかった。これは、行動を方策の学習可能な修正へ変換する工程が欠けていたためである。
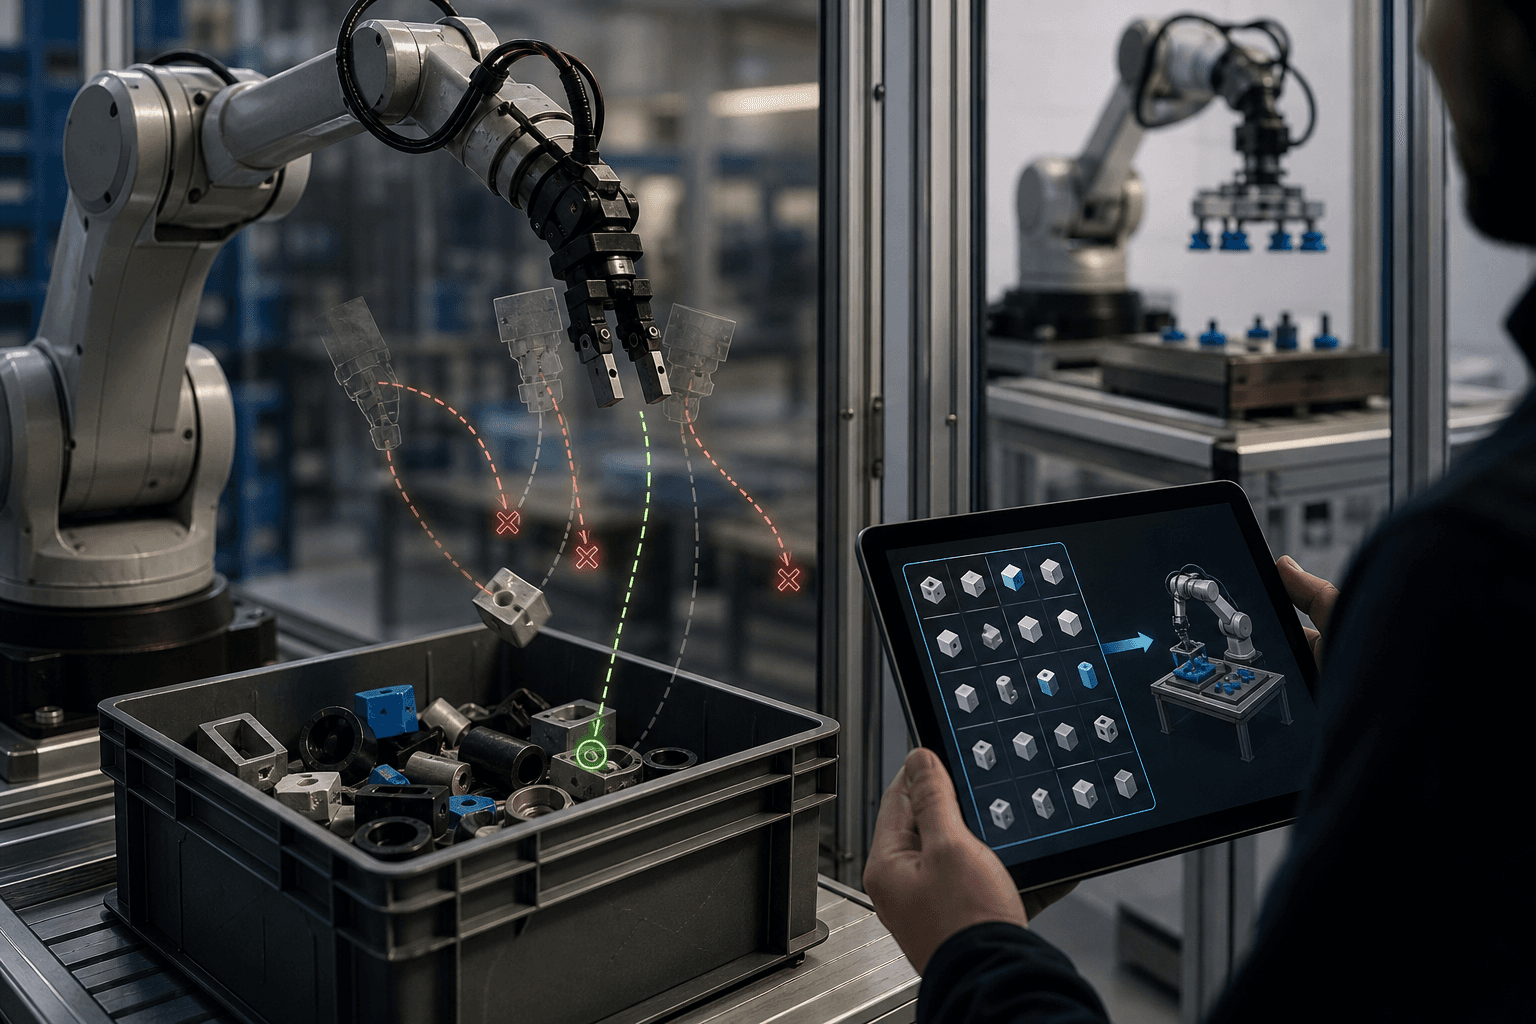
研究チームは、多くの修正動作が「つかみ直す」「押して位置を整える」といった短い行動で表現できることに着目した。基盤モデルは、場面の映像からこれらのスキルの適否を推論できるため、スキルを試行し修正動作を探索する仕組みを構築した。成功した試行は方策改善の教師データとして取り込まれ、自律動作が試行を重ねるごとに改善されることが確認された。さらに、獲得したスキルを別の作業に共有することで、新しい作業の改善に必要な教示量を減少させることも実証された。
しくみをやさしく
「スキル空間シューティング」は、ロボットが自律的に行動を改善するための手法である。具体的には、ロボットはまず基盤モデルから得た情報を基に、特定のスキルを試行する。この試行の中で、成功した行動を記録し、それを次回の行動改善に活用する。このプロセスが繰り返されることで、ロボットは失敗を克服し、より効率的に作業を遂行できるようになる。これにより、人間の介入が減少し、現場での調整作業が自律的な試行に置き換えられる可能性がある。
ビジネスへの示唆
製造業や物流業において、ロボットの導入と保守にかかる人手の負担は大きい。特に、組み立てやピッキングの現場では、部品の種類や配置が変わるたびに熟練者が実演を行い、方策を再調整する必要がある。この新しい手法が実用化されることで、現場での調整作業を自律的な試行に置き換えられる可能性が高まる。
具体的には、以下のような部門と指標が影響を受けると考えられる。
- 生産技術部門: 立ち上げ・段取り替えに要する教示工数と期間の短縮
- 物流・倉庫運営部門: ピッキング成功率の向上と、例外処理に割く人員の削減
- 保守・運用部門: 失敗による停止時間と、遠隔支援の対応件数の低減
特に注目すべき点は、スキルの共有によって作業ごとの教示量が減少することである。ロボットを複数の工程や拠点に展開する企業では、一度獲得したスキルを資産として横展開できるため、新規タスク1件あたりの教示コストが下がる。この結果、少量多品種の生産ラインや、これまで採算が合わなかった中小規模の現場でも自動化の投資回収期間が短縮される余地がある。
この手法は、サービス分野でも応用が期待される。食品調理や小売の陳列補充、介護や清掃など、環境変動の大きい業務においては、失敗事例の蓄積が性能向上に直結する。運用しながら性能が上がる仕組みは、導入後の成功率が時間とともに改善する契約や保守モデルの設計にも適している。
現場での導入イメージ
仮に導入支援に入るなら、以下のようなステップを踏むことが考えられる。
-
棚卸し: 現場での業務フローや既存のロボットの運用状況を把握し、どの業務にこの手法を適用できるかを明確にする。目指す到達点は、業務の現状を正確に把握し、改善の余地を見出すことである。
-
差し込み先の設計: 既存ツールや業務のどこにこの手法を載せるかを検討し、新たなツールを増やさない現実解を設計する。目指す到達点は、業務フローに自然に組み込まれる形での導入を実現することである。
-
小さく試す(PoC): 限定的な範囲でこの手法を試行し、実際の効果を測定する。目指す到達点は、実機での効果を確認し、必要な調整を行うことである。
-
運用と横展開: 成功した試行を基に、他の業務や拠点にスキルを共有し、運用を拡大する。目指す到達点は、全社的なスキルの共有と運用効率の向上を図ることである。
このプロセスを通じて、最終的にはロボットが自律的に改善を続けることが可能な現場の構築を目指す。これにより、企業はロボットの導入によるコスト削減と効率化を実現できる。
今後の展望
課題も残る。自律的な試行は、実機で失敗を重ねる過程で物的損害や安全上のリスクを伴うため、工場や倉庫で採用するには試行範囲の制限や人による監視、安全基準との整合が不可欠である。また、基盤モデルの推論に依存するため、推論の誤りが非効率な探索や誤った教師データを生む可能性も考慮する必要がある。論文の要旨からは、改善幅の大きさや適用できる作業の範囲までは読み取れず、導入企業は自社の作業での検証を要する。
一方で、基盤モデルと再利用可能な技能を組み合わせる発想は、ロボット知能を「一度作って終わり」から「運用で育てる」資産へと転換させるものである。企業にとっては、ロボットの選定基準として初期性能だけでなく、現場での自己改善能力とスキルの共有機能を評価する視点が重要になる。今後は安全性を保ちながら試行を自動化する運用設計と、スキルを社内で蓄積・流通させる基盤の整備が、競争力を左右すると考えられる。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボット方策、物理時間を明示し遅延に強く
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。

スマホ撮影だけでロボを現場適応させる技術
スマートフォンによる室内スキャンだけで、汎用ロボット制御AIを個別の現場に適応させる手法が登場した。実機での把持成功率は63.9%に達し、現場ごとの実演収集コストを抑える道を開く。

物理を備えた3D資産をAIが自動生成
オックスフォード大などの研究チームが、重力下での安定性や衝突のない動きを備えた可動3D資産を自動生成する多エージェント方式「Artisan」と評価基準を公開した。見た目中心の3D生成が、実用段階へ進む。
