外乱の動的表現を学習し追従制御を改善
米研究チームは、外乱の時間変化を潜在状態として統計的に学習する適応制御を開発した。液体揺動を伴う車両実験で従来手法を上回り、物流や製造現場の搬送安定化に道を開く成果である。
研究の概要
米国の研究チームは、外乱の時間変化を潜在状態として統計的に学習する新たな適応制御手法を開発した。この手法は、動的に結合した外乱下での追従制御を対象としており、従来の古典的な外乱適応制御(DAC)と、近年注目される最終層適応型の外乱除去手法を結び付ける点が特徴である。従来の最終層適応手法は、外乱の影響が一定の減衰率で消えると仮定する「固定減衰」の表現に依存していたが、今回の手法では、統計的手法であるハードEMアルゴリズムを用いて、E段階にカルマンスムーザを組み込むことで、潜在的な外乱励起状態の動きをデータから同定する。これにより、計測された特徴量と制御入力から更新され、公称モデルに作用する時変外乱へ復号される。さらに、学習した潜在状態にベイズフィルタリングを適用することで、予測能力を備えた複合適応追従制御器が構成されている。理論的には、追従誤差が有界な近傍へ指数的に収束することが証明されている。
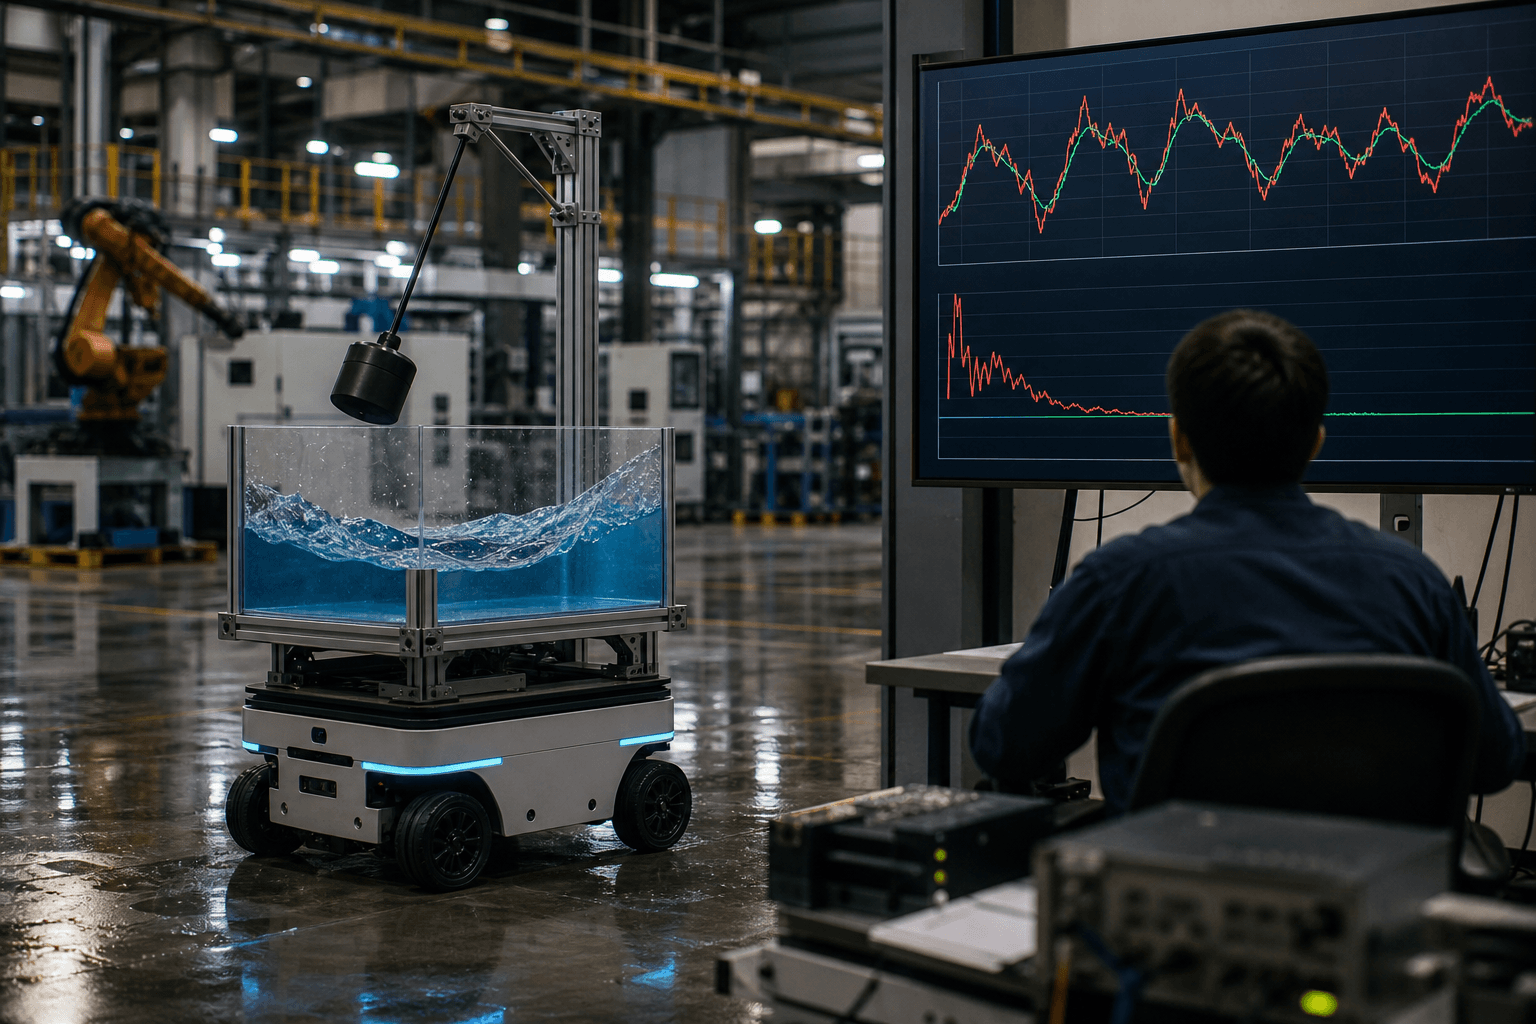
実験では、液体が揺れるタンクと振り子状の荷物を積んだ滑りやすい路面の地上車両で検証が行われ、結合ダフィング振動子系で頑健性も評価された。いずれの設定においても、固定減衰の表現学習、線形時不変のDACベースライン、モデルベースのPD制御と比較して、外乱予測の精度と追従性能が向上したと報告されている。
しくみをやさしく
この研究の新しい手法は、外乱の時間的変化を学習し、より適切な制御を実現するためのものといえる。従来の手法では、外乱の影響が時間とともに一定の割合で減少するという前提があったが、今回のアプローチでは、外乱の変化をデータから直接学習し、より柔軟に対応することが可能となる。具体的には、ハードEMアルゴリズムを用いて外乱の状態を同定し、ベイズフィルタリングによってその状態を予測することで、制御器がより精度高く動作するよう設計されている。これにより、外乱の影響を事前に予測し、適切な制御を行うことが可能となる。
ビジネスへの示唆
この新しい制御手法は、特に液体や不安定な荷物を扱う搬送領域において、顕著な効果をもたらす可能性がある。具体的には、化学・食品工場の無人搬送車(AGV)、倉庫の自律搬送ロボット、ラストワンマイル配送ロボットなどにおいて、積載物の揺動が走行軌跡の乱れや停止時間の増加を招いてきた。外乱を予測して先回りする制御は、こうした現場の品質と生産性に直結するため、企業にとっては重要な課題となる。
自部署で該当する業務は何か、いま誰がどれだけ手をかけているかを考える必要がある。影響が見込まれる部門と指標は以下の通りである。
- 生産技術・設備部門:搬送精度、位置決め誤差、搬送サイクルタイム
- 物流部門:荷崩れ・液こぼれによる破損率、搬送スループット
- 品質保証部門:製品の損傷クレーム件数、不良率
- 保全部門:急加減速の抑制による機械的摩耗の低減、保守コスト
また、路面状態が変わる屋外環境や、積載量が日々変わる運用では、モデルを人手で再調整する工数が大きい。この新たなデータから外乱表現を学習する方式は、制御パラメータの調整に要する立ち上げ期間の短縮や、多品種の荷物に対応する際の再設定コスト削減につながる可能性がある。さらに、宇宙機、ドローン、建設機械など、外乱が強く結合する分野への応用も期待される。
安全性の観点でも意義がある。収束の理論保証があるため、認証や安全審査を要する産業機器において、ブラックボックス的な学習制御よりも説明責任を果たしやすい。この点は、導入時の社内審査や顧客への説明負担を軽減する要素となる。
現場での導入イメージ
仮に導入支援に入るなら、以下のようなステップを踏むことが考えられる。
-
棚卸し:現在の業務プロセスや使用している搬送機器の状況を把握し、外乱がどのように影響しているかを分析する。このステップの目指す到達点は、外乱の影響を受けやすい業務を特定することである。
-
差し込み先の設計:既存のツールや業務プロセスに新たな制御手法をどのように組み込むかを設計する。この段階では、新ツールを増やさずに現実的な解決策を見つけることを目指す。
-
小さく試す(PoC):限られた範囲で新しい制御手法を試験的に導入し、その効果を評価する。このステップの目指す到達点は、実際の業務における効果を確認することである。
-
運用と横展開:成功した場合、他の業務プロセスにこの手法を展開し、全体の効率を向上させる。この段階では、全体の運用効率を高めることを目指す。
全体的な目標は、外乱を予測し、適切な制御を行うことで、搬送業務の品質と生産性を向上させることである。
今後の展望
実用化に向けた課題は残る。今回の検証は、車両1種類と数値上の振動子系に限られるため、実際の工場や倉庫では、センサー雑音、通信遅延、荷重の急変など条件が多様であり、大規模な実機検証が必要である。また、ハードEMによる同定に必要なデータ量や、オンラインでの再学習にかかる計算負荷も、組み込み機器への実装では見極めるべき点である。それでも、学習の柔軟性と制御理論の保証を両立させる方向性は、産業用ロボットや自動運転の制御基盤の競争軸になり得る。制御ソフトウェアを手がける企業やロボットメーカーは、外乱予測を組み込んだ制御ライブラリの整備を検討する段階に入りつつある。搬送の自動化を進める事業者にとっては、揺動の大きい荷物への適用範囲を広げる技術として、動向を注視する価値がある。
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボット方策、物理時間を明示し遅延に強く
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。

スマホ撮影だけでロボを現場適応させる技術
スマートフォンによる室内スキャンだけで、汎用ロボット制御AIを個別の現場に適応させる手法が登場した。実機での把持成功率は63.9%に達し、現場ごとの実演収集コストを抑える道を開く。

物理を備えた3D資産をAIが自動生成
オックスフォード大などの研究チームが、重力下での安定性や衝突のない動きを備えた可動3D資産を自動生成する多エージェント方式「Artisan」と評価基準を公開した。見た目中心の3D生成が、実用段階へ進む。
