人型ロボ、自己進化で動作を拡張
人の動作データを人型ロボットの実行可能な動作へ変換し、成功した変種だけを再学習に回す枠組み「InterMimicGen」が提案された。少量の実演から作業の網羅範囲を広げる道筋を示す。
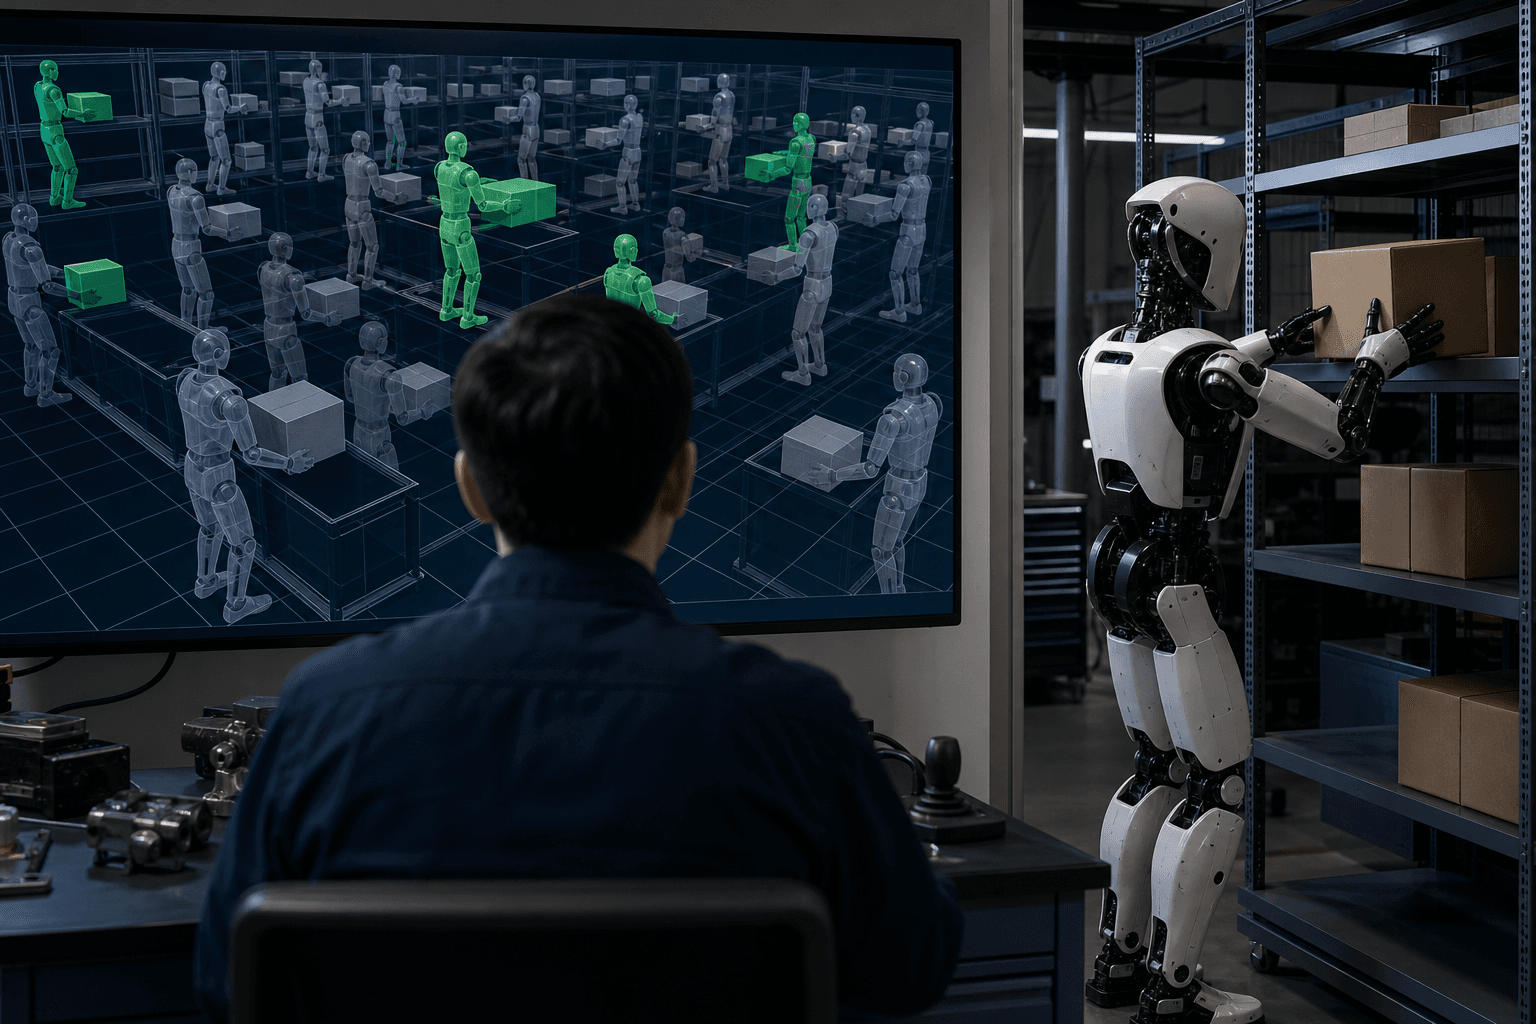
研究の概要
人型ロボットに対して「歩行しながら物を運ぶ」「両手で持ち替える」といった移動と操作を組み合わせた複雑な動作、いわゆるロコマニピュレーションを習得させるには、大量かつ多様な動作参照が必要である。既存の有力な教師情報は人のモーションキャプチャによる人と物体の相互作用データであるが、これらは数が限られ、データセット間で形式が異なり、そのままロボットに実行させられないという三重の障壁が存在する。関西大学を含む国際研究チームが示した枠組み「InterMimicGen」は、これら三つの壁を一つの仕組みで乗り越えることを目的としている。
InterMimicGenの中核は、参照動作(人からリターゲティングしたロボット向け動作)と、それを模倣して実行する汎用トラッカー(追従ポリシー)が互いに改善し合う「自己進化」構造である。まず、複数の既存データセットを統合してロボットの参照動作へ変換する。変換に際しては、全身の協調性と、指先と物体の接触関係を維持することを重視している。これにより、器用な手を備えた人型ロボット向けの大規模で多様な参照動作群が形成される。
次に、その参照動作を物理シミュレーション上で実行するための汎用トラッカーを学習する点がある。一つの方策で多様な動作を追従できることが特徴であり、論文では従来の追従システムに比べてスケールと多様性の面で優れていると報告されている。最終段階としてデータフライホイールを回す設計を採用する。各ラウンドで作業の意味を変えない範囲で小さな編集を加え、編集後にトラッカーで微調整してシミュレーション上で完遂できた変種のみを次ラウンドの種に残す。この反復により、少量の原実演の周辺で実行可能な動作の領域が徐々に広がることが示された。実験では、ロボット構成を跨いだ接触維持型の変換、単一方策による幅広い追従、ラウンドごとに増え続ける実行可能動作、そして実機ロボットへの転移が確認されている。
しくみをやさしく
まず理解すべきは「参照動作」と「追従ポリシー(トラッカー)」という二つの要素があることである。参照動作とは、人のモーションキャプチャをロボット用に変換した動作のことを指す。追従ポリシーは、その参照動作を物理的に模倣して実行するための制御則である。InterMimicGenでは、この二つを単独ではなく互いに改善し合うループに置く。
具体的には次のような流れである。複数データセットの人の動作をロボットに適合する形へリターゲティングする際、全身の動きの協調性と指先・物体の接触関係を保持する工夫を行う。これで多様だが現実的な参照動作群が得られる。次にその参照動作を用いて汎用トラッカーをシミュレーション上で学習させる。トラッカーは一つの方策で幅広い参照動作を追従できるよう設計されている。
さらに重要なのは「小さな編集と選別」の仕組みである。参照動作に対して箱の置き位置や腕の経路など、作業の本質を損なわない微調整を繰り返し行う。各編集でトラッカーを微調整してシミュレーション上で実行テストを行い、成功した変種だけを残す。これを繰り返すことで、もともとの少数の実演データから、意味と品質を保ったまま対応範囲が拡張される。要するに、人の実演を起点にしてシミュレーションで安全に“枝分かれ”させながら有効な動作だけを蓄積する、という設計である。
ビジネスへの示唆
この研究が示す本質的な価値は、実演データの全面的な再収集を避けつつ、既存の少量データから対応範囲を広げられる点にある。実演収集は熟練者の拘束や撮影環境の準備が必要であり、多くの企業でボトルネックになっている。従って、手持ちの実演を「増殖」させる仕組みは現場投資を抑えつつ効果的に適用可能である。
自部署に置き換えて考えるべき具体的な対象業務は、日々繰り返されるが配置や条件が微妙に変わる作業である。例を挙げると、物流倉庫の棚からのピッキングと箱の積み替え、製造ラインでの部品の搬送と治具への取り付け、病院や介護施設での物品搬送、小売バックヤードでの検品と陳列補充などが該当する。いずれも置き場所や物の大きさが日々わずかに変化するため、固定的なプログラムでは例外対応が発生しやすい。
ここで自問してほしい問いは次の二点である。
-
自部署で「毎日繰り返すが配置や条件が微妙に違う」運搬・組付けの業務は何か。
-
その業務に対して、現在誰がどれだけの手間(例:人手による例外処理、ティーチング時間、段取り替え)をかけているのか。
これらの問いを起点にすると、効果を測るべきKPIが明確になる。影響が見込まれる部署と指標は次のとおりである。
- 物流・生産技術部門:ロボット教示(ティーチング)の工数、段取り替え時間、ライン停止時間
- 現場運用部門:作業の完遂率、例外処理に割く人手
- 研究開発・DX部門:新作業への展開に要する期間、実機試験の回数
この設計はシミュレーション上で成功した動作のみを残す性質を持つため、実機での試行錯誤を減らす可能性がある。ただし、論文の検証はシミュレーションと一部の実機転移に留まるため、各現場における安全基準や耐久性の最終確認は別途必要である。
現場での導入イメージ
仮に導入支援に入るなら、次の四段階で進めることを想定する。
- 棚卸し
- 何をするか:社内でロボット化候補の作業を洗い出し、「動作の細かな違いで止まっている業務」を明確にする。作業ごとに、条件の揺れ幅(置き場所のずれ、物形状の変化など)と、熟練者が暗黙に行っている調整手順を整理する。
- 目指す到達点:効果が出やすい作業の優先順位表を現場が納得して持つこと。これにより投入資源を限定して早期の効果検証が可能となる。
- 差し込み先の設計
- 何をするか:新しいツールを増やすのではなく、既存の作業手順書、既に撮影済みの作業映像、現行ロボット制御系へ本手法を組み込む方法を設計する。公開済みの人物体相互作用データと自社の少量実演を統合して変換の対象を定める。
- 目指す到達点:現場担当者が普段の業務の延長で実演データを提供できる流れと責任の所在が明確になること。これにより継続的なデータ供給が現実的になる。
- 小さく試す(PoC)
- 何をするか:一部署の一作業に絞り、短期間でシミュレーション上の拡張(データフライホイールのラウンド)を回す。成功した動作候補を現場担当が実物を見て評価できる形で提示する。
- 目指す到達点:担当者が「この動きなら実運用に耐える」と判断できる水準まで品質を確認すること。小さく・安く始めることでリスクを限定する。
- 運用と横展開
- 何をするか:採用する動作の品質基準、安全確認手順、失敗事例の記録方法を整備し、他部署や拠点へ展開するための運用ルールを策定する。成功した動作群は社内の資産として蓄積し、次の導入案件で再利用する。
- 目指す到達点:新しい作業を追加するたびに動作資産が育つ運用の定着。これにより最初に集めた実演が使い捨てにならず、継続的に価値を生む状態を作る。
全体の狙いは、実演を一度収集して終わりではなく、使うほどに対応範囲が広がる動作資産を社内に育てることである。これにより現場の例外処理に要する人的コストを抑え、段取り替えやティーチング工数の削減につなげることが期待される。
今後の展望
論文は、異種の人間実演から継続的に拡大する動作資源への統一的な道筋を示したと位置付けられる。今後の課題としては、物の形状や重さの違い、他作業者や利用者との共存環境といった現実の制約を如何に取り込むかが焦点となる。企業側の示唆としては、ロボット本体の選定よりもまず自社の作業データの蓄積と活用方針を確立することが競争力に直結する可能性が高いという点である。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボット方策、物理時間を明示し遅延に強く
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。

スマホ撮影だけでロボを現場適応させる技術
スマートフォンによる室内スキャンだけで、汎用ロボット制御AIを個別の現場に適応させる手法が登場した。実機での把持成功率は63.9%に達し、現場ごとの実演収集コストを抑える道を開く。

物理を備えた3D資産をAIが自動生成
オックスフォード大などの研究チームが、重力下での安定性や衝突のない動きを備えた可動3D資産を自動生成する多エージェント方式「Artisan」と評価基準を公開した。見た目中心の3D生成が、実用段階へ進む。
