視線制御ロボ、手首カメラなしで精密作業
米研究チームは人間の視覚に倣い、単一のステレオカメラの視線を能動制御して両手作業を行うロボット手法を発表した。手首カメラを省きつつ成功率を維持し、ロボットの低コスト化に道を開く。
研究の概要
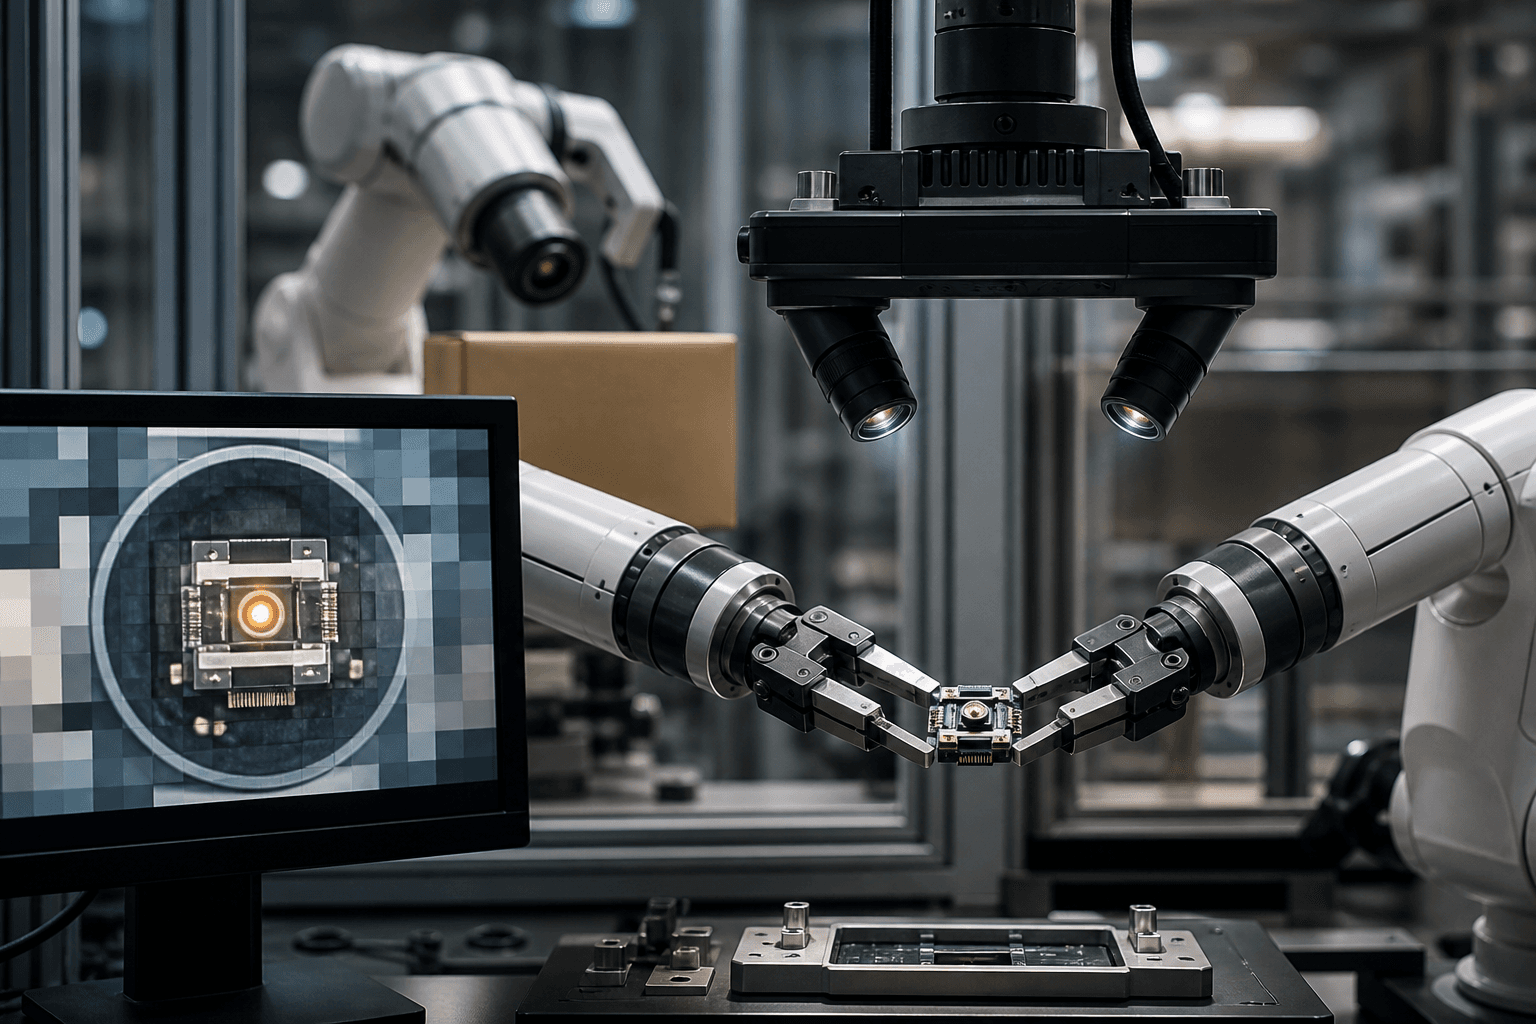
米国の研究チームは、人間の眼球運動に着想を得たロボット視覚フレームワーク「EyeRobot 2.0」を提案した。単一のステレオカメラを用いるが、二つの視点を首振りのように能動的に動かし、場面内の三次元注視点に視線を集中させる点が特徴である。取得画像は中心窩処理により中心部に多くの視覚トークンを割り当て、作業に関連する特徴へ計算資源を重点配分することで効率化を図る仕組みである。
この能動視覚には視線と操作の協調が不可欠であり、研究は階層的方式を採用した。低レベルでは、対象物指定に応じて視線を合わせる視線制御方策を、密な幾何学的報酬を用いる強化学習で訓練する。上位では、作業進捗に応じて注視目標を決定する選択器を、模倣学習したグリッパー方策と同時学習させることで、作業に沿った注視順序を自律的に獲得する。加えて、グリッパー情報を注視点基準のSE(3)座標系に正規化することで、学習する行動分布のばらつきを小さく抑え、効率的な学習を可能にしている。
検証は多様な設定で行われた。実機7種、シミュレーション6種の作業から遠隔操作データを収集し、実機で1000回超、シミュレーションで1800回の試行を通じて性能を評価した。これらの実証により、手首カメラを用いずにステレオカメラだけで両手作業を高精度に遂行する可能性を示している。
しくみをやさしく
本方式を簡潔に言えば、人間が視線を動かして作業対象に注目するのと同じ発想をロボットに組み込んだものである。固定された広視野の画像をただ解析するのではなく、首振りで視点を能動的に変え、重要な箇所を「拡大して見る」ように計算資源を集中する。これにより、手元の細かな情報や遮蔽された部位に対する認識精度が向上する。
また、視線の動かし方は単なるプリセットではなく、強化学習と模倣学習の組み合わせで作業に適応的に習得される。低レベルは確実に注視点へ向かう視線の制御を担い、上位は次に何を注視すべきかを決める役割を持つ。グリッパーの動作情報を注視点基準に変換する正規化は、環境や持ち物のばらつきを吸収し、学習を安定させる工夫である。
ビジネスへの示唆
本技術が直接寄与する領域は、部品組立やピッキングといった反復的な両手作業である。自部署で該当する業務を挙げると、例えば電子部品の実装ラインにおける小部品の把持・挿入、倉庫の仕分けラインにおける手作業ピッキングが該当するだろう。今誰がどれだけ手をかけているか、という問いに対し、現場では生産技術担当や作業オペレーターが日々の不良対応や再ピック作業に時間を取られているはずである。
KPIとの結びつけは具体的である。対象となる業務の「ピッキング成功率」や「1時間当たり処理個数」、設備側であれば「OEE(稼働率×性能×品質)」や「MTBF(平均故障間隔)」を改善指標に設定できる。研究は、固定式ステレオカメラのみの場合に実機成功率が52%から27%に低下するという事例を示す一方で、EyeRobot 2.0は固定式に比べ実機で40%、シミュレーションで20%上回る性能を示した。特に把持物が手首カメラを遮るシーンでは、EyeRobot 2.0が48%に対し標準的方策が22%と、約2倍の差があった点は現場効果を直接的に示す。
投資判断上は、ハードウェアの台数削減や可動部に着けたセンサ故障リスクの回避による保守工数削減を見込める。調達部門はカメラ台数・ケーブル配線の削減で機体単価低減が期待でき、設備保全部門はレンズ汚れや断線に起因するダウンタイム低減を評価できる。ロボットSIerはセンサー構成簡素化に伴うキャリブレーション工数削減を営業提案の材料にできる。加えて、遠隔操作データから方策を学習する方式は新作業への展開で教示時間短縮という運用面の優位性も意味する。
現場での導入イメージ
仮に導入支援に入るなら、次の4段階で進める。各段階では実務的なアクションと到達点を明確にする。
-
棚卸し(現状把握) 何を行うか:対象ラインや倉庫の具体的作業(例:小部品の把持・ピッキング)を洗い出し、現行の成功率、処理速度、故障発生頻度などを計測する。現場の手首カメラ装備状況や遮蔽が頻発する工程を写真・動画で収集する。 目指す到達点:改善対象となる業務とKPI(ピッキング成功率、1時間当たり処理数、OEE、MTBF)を特定し、PoCに必要な評価基準とデータセットの範囲を確定する。
-
差し込み先の設計(既存ツールとの統合) 何を行うか:既存のロボットアーム、制御ソフト、監視カメラシステムにEyeRobot 2.0の視線制御をどのように組み込むか設計する。新たなUIやダッシュボードを増やさず、既存のHMIや監視フローに視線制御のログとアラートを差し込む現実解を検討する。 目指す到達点:導入に伴うハードウェア変更点(首振り機構の有無、カメラ配置)とソフト統合要件を明確化し、追加機器を最小化した運用設計書を作成する。
-
小さく試す(PoC実行) 何を行うか:選定した短期間の代表作業でPoCを実施し、実機で数百回規模の試行を行って成功率、処理時間、例外発生率を計測する。把持物による遮蔽ケースを意図的に含め、遮蔽時の性能差を検証する。 目指す到達点:PoCでEyeRobot 2.0が現行運用と比較してKPI改善(成功率向上、処理数増、保守頻度低下)の可能性を実証できるかを判断し、量産導入の是非とスケジュール感を決定する。
-
運用と横展開 何を行うか:PoCの結果を受けて設計を確定し、現場への段階的ロールアウト計画を実行する。運用マニュアル、保守手順、遠隔操作データの収集と再学習ループを整備することで継続的改善の体制を作る。 目指す到達点:現場で安定稼働すること、OEEやピッキング成功率など定めたKPIが改善されること、及び他ラインへの横展開が可能なテンプレート化を完了する。
この一連の支援で目指す最終的な到達点は、手首カメラを要さない視覚構成で現場KPIが維持または向上し、ハードウェア・保守負担を軽減した低コストな運用体制である。
今後の展望
実用化に向けては留意点がある。首振り機構という新規可動部の耐久性と制御遅延の評価、工場や倉庫での照明変動や反射物、並走する高速搬送物との組合せによる性能劣化の確認が必要である。研究環境での検証に留まるため、長時間稼働での頑健性評価や他社基盤モデルとの統合も今後の焦点となる。
それでも、センサーを増やすのではなく視線制御を賢くする発想は、ロボットの低コスト化と精度向上を両立させる選択肢を示す。製造業、物流、ロボットSIerにとって、センシング設計の再検討を促す実務上の示唆を与える研究である。
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボット方策、物理時間を明示し遅延に強く
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。

スマホ撮影だけでロボを現場適応させる技術
スマートフォンによる室内スキャンだけで、汎用ロボット制御AIを個別の現場に適応させる手法が登場した。実機での把持成功率は63.9%に達し、現場ごとの実演収集コストを抑える道を開く。

物理を備えた3D資産をAIが自動生成
オックスフォード大などの研究チームが、重力下での安定性や衝突のない動きを備えた可動3D資産を自動生成する多エージェント方式「Artisan」と評価基準を公開した。見た目中心の3D生成が、実用段階へ進む。
