反実仮想動画で人型ロボの搬送技能を量産
米研究チームが、少数の実映像から数百本の多様な動画を生成しヒューマノイドに物体搬送を学習させる手法PRISMを開発した。実機での追加調整は不要で、物流現場の導入コスト低減につながる。
研究の概要
カリフォルニア大学バークレー校のピーター・アビール氏、ジテンドラ・マリク氏、スタンフォード大学のC・カレン・リュー氏らの研究チームは、人型ロボットに物体の運搬といった移動しながらの操作技能を習得させる枠組み「PRISM」を発表した。この手法は、少数の実映像から数百本の多様な動画を生成し、ヒューマノイドに物体搬送を学習させることを目的としている。従来の方法では、高品質な映像を多様に集める負担が規模拡大の障壁となっていたが、PRISMはこの問題を解決する。
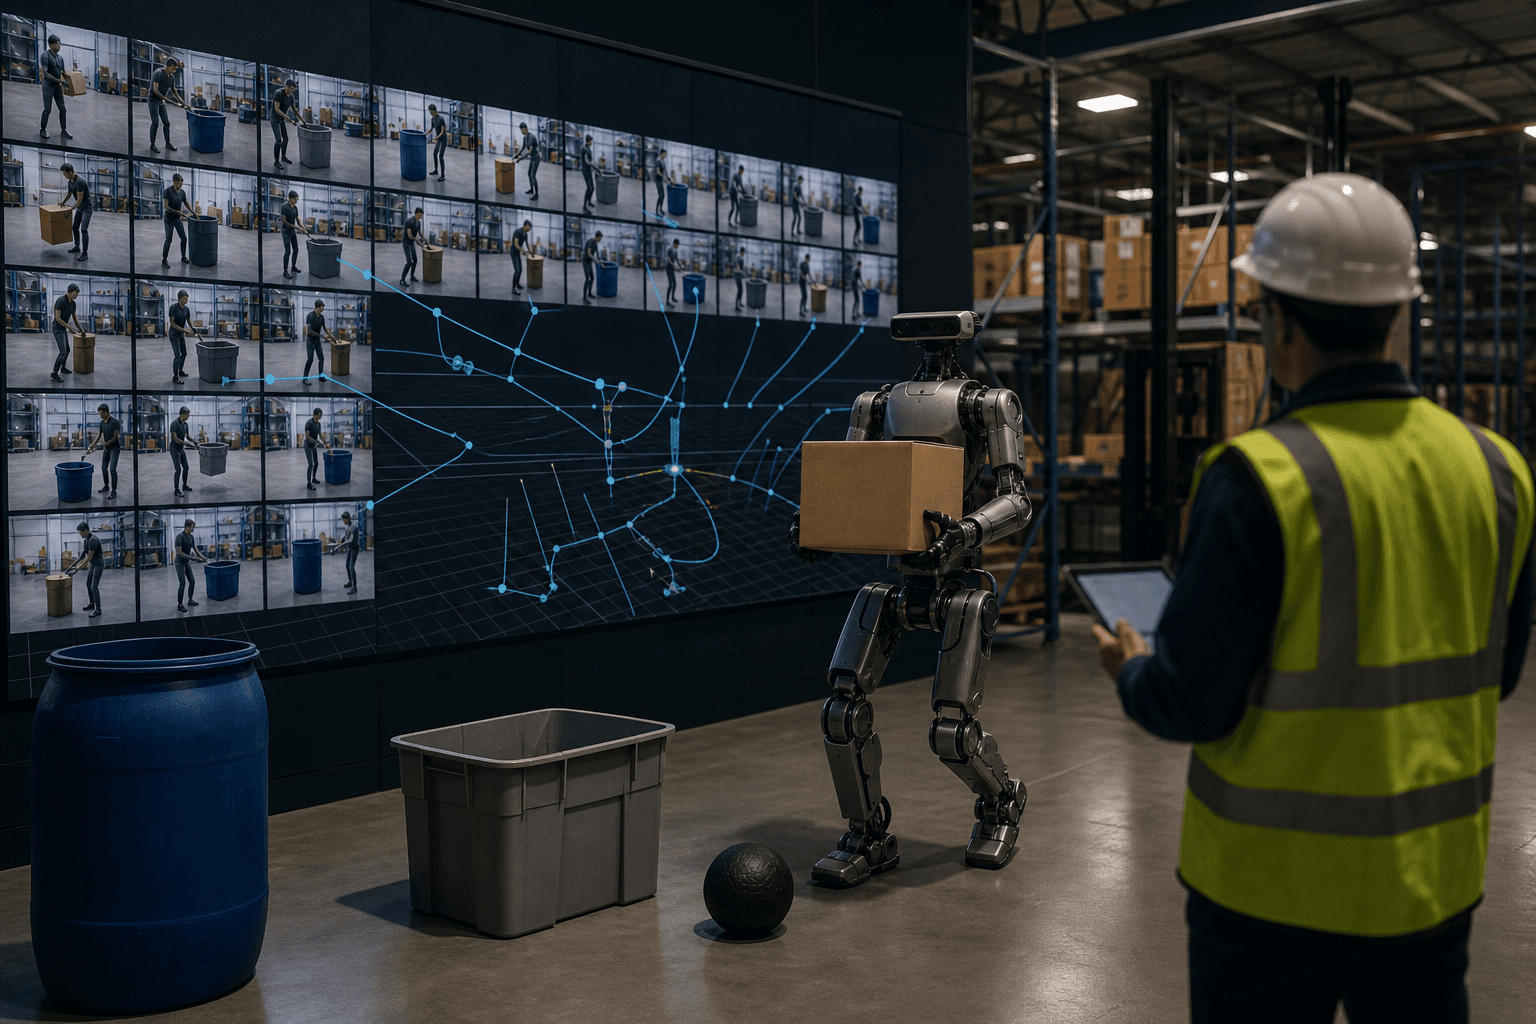
PRISMは、映像の「水増し」によってこの障壁を解消する。具体的には、少数の実映像を入力として、動画から動画を生成するV2V技術を使用し、物体の種類や大きさ、状況を変えた「反実仮想」の人物・物体相互作用動画を数百本規模で作り出す。さらに、接触位置を基準とする独自のリアル・トゥ・シム処理を通じて、映像から人と物体の動きを再構成する。この生成動画には不整合が含まれるが、物理的に成立する軌道へ変換して補正することで、実機実験においても効果を発揮する。
実機実験では、実世界での追加学習なしに、機体搭載の深度センサーのみを用いて、箱、樽、ゴミ箱、ボールを持ち上げ、運び、降ろす動作を実現した。これにより、対象は未学習の個体、異なる寸法、異なる初期配置を含むにもかかわらず、安定した成果を上げることができた。
しくみをやさしく
PRISMの仕組みは、少数の実映像を基にして、さまざまな状況下でのロボットの動作を模倣することにある。具体的には、実際の動作を模倣するために、映像から生成された動画を使用し、物体との相互作用をシミュレーションする。これにより、ロボットは異なる物体や状況に対しても適応できる能力を獲得する。映像の生成過程では、物体の形状や大きさを変えた多様なシナリオが考慮され、ロボットの学習データが豊富に蓄積される。
ビジネスへの示唆
PRISMの技術は、特に物流・倉庫業において大きな影響を与える可能性がある。入出荷や仕分けの現場では、箱やカゴ車、ドラム缶など、形状の異なる荷物を扱うことが一般的である。従来は、対象物ごとに遠隔操作データを収集する必要があり、データ取得の工数が導入の律速となっていた。しかし、少数の映像から学習データを増殖できるPRISMを活用することで、新規品目ごとの教示工数と立ち上げ期間の短縮が期待できる。
また、製造業においても、工場内の部品コンテナや資材の搬送工程がPRISMの導入によって効率化される。無人搬送車が通れない段差や狭い通路でも、人型機体が荷を運ぶことが可能となり、ライン間搬送の省人化に寄与する。さらに、施設管理や小売のバックヤードにおいても、ゴミ箱の回収や商品ケースの移動といった定型作業の自動化が視野に入る。
導入企業が注目すべき指標は次のとおりである。
- 新規物体への対応に要するデータ収集工数と教示期間
- 未学習の物体に対する把持・搬送の成功率
- 現場での再調整に要する停止時間と保守コスト
- 1時間当たりの搬送件数と人件費の削減率
ロボット開発を担う研究開発部門にとっては、実機を使ったデータ収集費用を生成AIの計算資源費用に置き換えられる点が重要である。これにより、遠隔操作者の確保や実機稼働の制約から解放され、開発サイクルの高速化が期待できる。一方、現場担当者の映像を教師データとして使用する場合には、撮影対象者の同意や映像の取り扱いに関する社内規程の整備が求められる。
現場での導入イメージ
仮にPRISMを導入支援に入るなら、以下の4つのステップで進めることが考えられる。
-
棚卸し
まず、現在の業務フローや使用している機器の棚卸しを行う。これにより、どの業務にPRISMを適用できるかを明確にすることが目指される。 -
差し込み先の設計
次に、PRISMをどの業務プロセスに組み込むかを設計する。既存のツールや業務の中でどの部分にPRISMを導入するかを検討し、新たなツールを増やさない現実解を目指す。 -
小さく試す(PoC)
その後、限定的な環境でPRISMを試験的に導入する。実際の業務における効果を検証し、必要な調整を行うことが目指される。 -
運用と横展開
最後に、試験運用の結果をもとに、PRISMの本格導入を行う。成功したプロセスを他の業務にも展開し、全体の効率化を図ることが目指される。
このようなプロセスを経て、最終的には物流や製造現場における物体搬送の自動化と効率化が実現されることが期待される。
今後の展望
今回の実証は、箱や樽などの搬送という比較的単純な動作に限られる。生成動画の品質が低い場合の軌道補正の限界や、重量物・壊れやすい物体への対応、複数工程を組み合わせた長時間作業への拡張は、今後の検証課題である。また、使用したセンサーが深度のみであるため、照明や床面の条件が異なる実環境での頑健性も確認を要する。
もっとも、動画生成モデルの性能向上は急速に進んでおり、映像の水増し手法の精度は今後も高まる公算が大きい。ロボット基盤モデルの学習データ不足は業界共通の課題であり、生成映像を活用する発想は、人型ロボットの事業化を目指す企業の投資判断に影響を与えるとみられる。現場の実映像を少量蓄積し、自社の対象物に合わせて拡張する運用体制の構築が、先行導入の鍵となる。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボット方策、物理時間を明示し遅延に強く
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。

スマホ撮影だけでロボを現場適応させる技術
スマートフォンによる室内スキャンだけで、汎用ロボット制御AIを個別の現場に適応させる手法が登場した。実機での把持成功率は63.9%に達し、現場ごとの実演収集コストを抑える道を開く。

物理を備えた3D資産をAIが自動生成
オックスフォード大などの研究チームが、重力下での安定性や衝突のない動きを備えた可動3D資産を自動生成する多エージェント方式「Artisan」と評価基準を公開した。見た目中心の3D生成が、実用段階へ進む。
