MoSE3、全画素の6自由度運動を推定
研究チームが単眼動画から全画素の回転と並進を世界座標系で直接推定するAIモデル「MoSE3」を発表した。点追跡では得られなかった部位の回転や剛体のまとまりを捉え、ロボットや映像制作への応用が見込まれる。
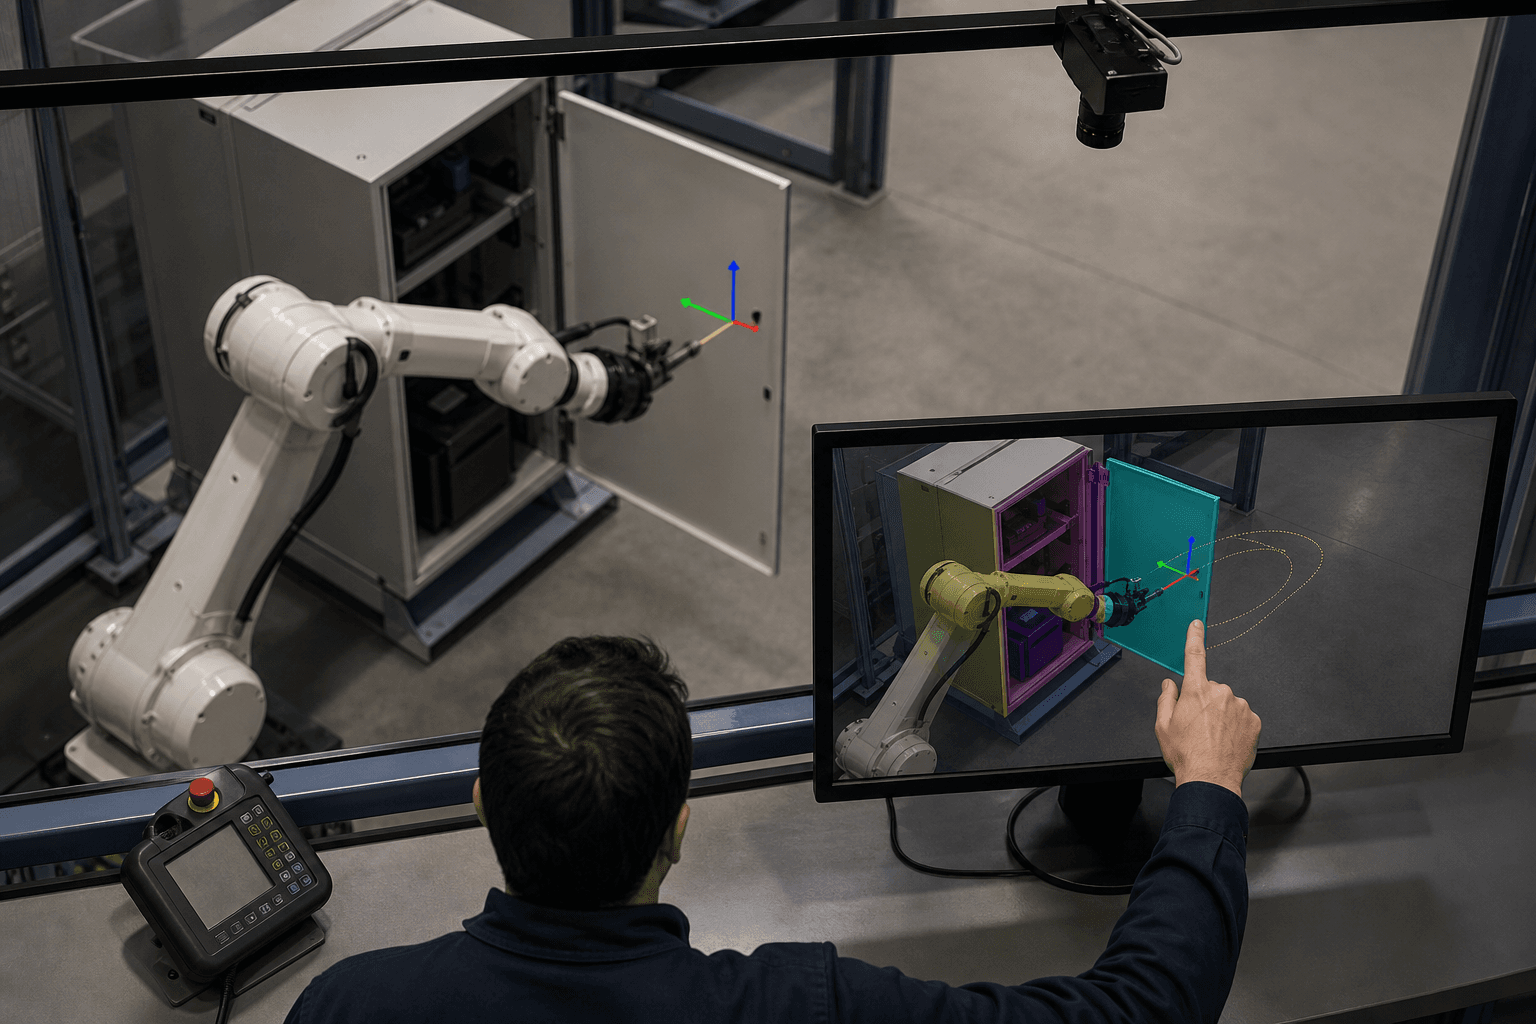
研究の概要
これまで動画の動きを捉える主流は、各画素が3次元空間でどのように移動するかを追う「3D点追跡」であった。しかし点追跡が与える情報は画素ごとの並進軌跡に限られ、どの画素が一つの物体としてまとまって動くかや、対象部位の回転量は直接得られないという限界がある。
Jiahuan Chengらの研究チームは、単眼RGB動画から全画素の6自由度剛体変換(SE(3))を世界座標系で直接出力するフィードフォワード型モデル「MoSE3」を提案した。研究側はこの種のモデルとしては初であると位置づけ、ひとつのモデルで回転・並進・物体のグルーピングを同時に出力できる点を特徴としている。
技術的には、回転が曲がった多様体上にあり従来の回帰が困難である点、SE(3)の正解注釈を大量に揃えることが難しい点に着目している。MoSE3は、3D点軌跡と「剛性埋め込み」という二つの中間表現を同時に学習し、軟らかく分けた剛体クラスタごとに変換を微分可能な方法で当てはめることでSE(3)を復元するという設計を採る。これにより端から端までの学習と教師付けが可能となる。
データ面では、関節を持つ物体や物理的相互作用を含む大規模合成データセットArt-Kubricを構築し、密なSE(3)と剛性ラベルを用意した。評価では、剛体物体と関節物体の双方のベンチマークにおいて、画素・部位・物体の三水準すべてで最高精度のSE(3)推定を達成し、3つのデータセットにわたる3D点追跡の平均精度も最高であった。合成データのみで学習しながら、実世界動画への汎化性も高いことを示している。
しくみをやさしく
MoSE3の肝は「画素ごとの3次元移動」から「その画素を含む剛体の6自由度変換」へと表現を引き上げる点にある。まずモデルは各画素について3D点の軌跡と、どの程度他画素と一緒に動くかを示す剛性埋め込みの二種類を推定する。
次に、剛性埋め込みに基づいて画素を軟らかくクラスタリングし、各クラスタに対して微分可能な手法で最適なSE(3)変換を当てはめる。これにより個々の画素に対して回転と並進を含む剛体変換を復元できる。結果として、点追跡では見えなかった部位の回転や、複数画素が一つの物体としてまとまって動く様子が得られる。
合成データのArt-Kubricは、関節構造や物理的接触を模した多様な運動を含み、密なラベル付けにより学習を安定化させる役割を果たす。学習は合成データ上で行われるが、設計上は実映像への汎化を意図している。
ビジネスへの示唆
MoSE3が事業部門で意味を持つのは「単眼カメラ映像から回転(角度)を含む剛体運動を定量的に得られる」点である。具体的な業務例を挙げると次の通りである。
-
生産技術・ロボット開発:ピッキングやハンドの把持、可動部の追跡。自部署で該当する業務は何か、いま誰がどれだけ手をかけているかを問うべきである。例えばライン上の把持失敗の解析で、誰が何分の動画を目視で確認しているかを測り、把持成功率やサイクルタイムを主要KPIとする。
-
品質保証:可動部の動作検査や不良検出。自部署で該当する検査工程は何か、検査員がどれだけの時間を目視検査に費やしているかを把握し、検査工数や不良検出率をKPIに設定する。
-
コンテンツ制作:モーションキャプチャやリギング作業の代替。自部署のコンテンツ制作工程で手作業のリギングに費やす時間や外注コストを洗い出し、制作リードタイムと外注費を改善目標とする。
-
研究開発:データ注釈の工数削減。訓練データの注釈にかかる工数やコストを把握し、注釈工数の低減を評価指標とする。
合成データのみで実映像へ汎化した点は、実機で大量の注釈を収集する必要性を下げる可能性がある。これにより初期投資を小さく・安く始められる道筋が開け、投資判断における不確実性を低減できる余地がある。ただし論文は応用例での実運用効果を実証しておらず、現場条件での精度検証は不可欠である。
現場での導入イメージ
仮に導入支援に入るなら、次の四段階の現場ワークフローを提案する。
- 棚卸し
- 何をするか:対象となる映像ソース、検査やピッキングの対象物、現在の手作業プロセスとKPIを洗い出す。既存のカメラ配置や照明、遮蔽物の有無を記録する。
- 目指す到達点:自部署でMoSE3が適用可能な具体的候補業務と、改善したい主要KPI(例えば把持成功率、検査工数、制作リードタイム)が確定される。
- 差し込み先の設計(既存ツールとの統合を優先)
- 何をするか:既存の画像取得・ロガー・上位制御(PLCやWMS)との接点を定め、MoSE3の推論出力をどこへ流すか設計する。新ツールを増やさずに、既存ダッシュボードやアラート系に結果を差し込む現実解を検討する。
- 目指す到達点:導入後のデータフローと運用手順が定義され、試験環境でのデータ連携仕様書が整備される。
- 小さく試す(PoC)
- 何をするか:対象ケースを限定したPoCを実施する。既存カメラ映像を用いてMoSE3を検証し、出力されたSE(3)と剛性クラスタが現場の期待と合致するかを評価する。必要に応じてArt-Kubric風の合成データで追加学習を行う。
- 目指す到達点:PoCで実運用に耐える精度か、必要な前処理や追加データ収集の方針が確定する。KPIに対する期待改善度合いの見積もりが得られる。
- 運用と横展開
- 何をするか:PoC結果を踏まえて本番運用に移行し、監視・再学習の運用体制を構築する。精度劣化や環境変化への対応策(定期的なデータ収集と微調整)を組み込む。横展開では類似工程へ順次適用する計画を立てる。
- 目指す到達点:現場で安定してSE(3)推定が運用され、主要KPIの改善が定期的に報告される状態と、他工程へ横展開するための手順書とコスト見積が整備される。
最終的な目標は、単眼カメラ映像から現場で即利用可能な回転・並進の構造化データを安定的に供給し、把持成功率や検査工数、制作リードタイムなど現場KPIの改善につなげることである。
今後の展望
論文はアルゴリズムの精度と汎化性を示したが、実運用にはいくつかの検証課題が残る。リアルタイム処理の可否、遮蔽や反射の多い撮影条件での頑健性、非剛体変形への対応などが挙げられる。これらはPoC段階で評価すべきポイントである。
一方で、点トラッキングから剛体運動へ表現を引き上げる方向性は、ロボット側の世界モデル強化や映像生成の制御性向上に寄与する余地がある。Art-Kubricのような合成基盤が普及すれば、企業特有の対象物に合わせた追加学習を比較的低コストで行えるようになり、実用化競争は本格化すると予想される。
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボット方策、物理時間を明示し遅延に強く
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。

スマホ撮影だけでロボを現場適応させる技術
スマートフォンによる室内スキャンだけで、汎用ロボット制御AIを個別の現場に適応させる手法が登場した。実機での把持成功率は63.9%に達し、現場ごとの実演収集コストを抑える道を開く。

物理を備えた3D資産をAIが自動生成
オックスフォード大などの研究チームが、重力下での安定性や衝突のない動きを備えた可動3D資産を自動生成する多エージェント方式「Artisan」と評価基準を公開した。見た目中心の3D生成が、実用段階へ進む。
