AI×製造
人型ロボ、自己進化で動作を拡張
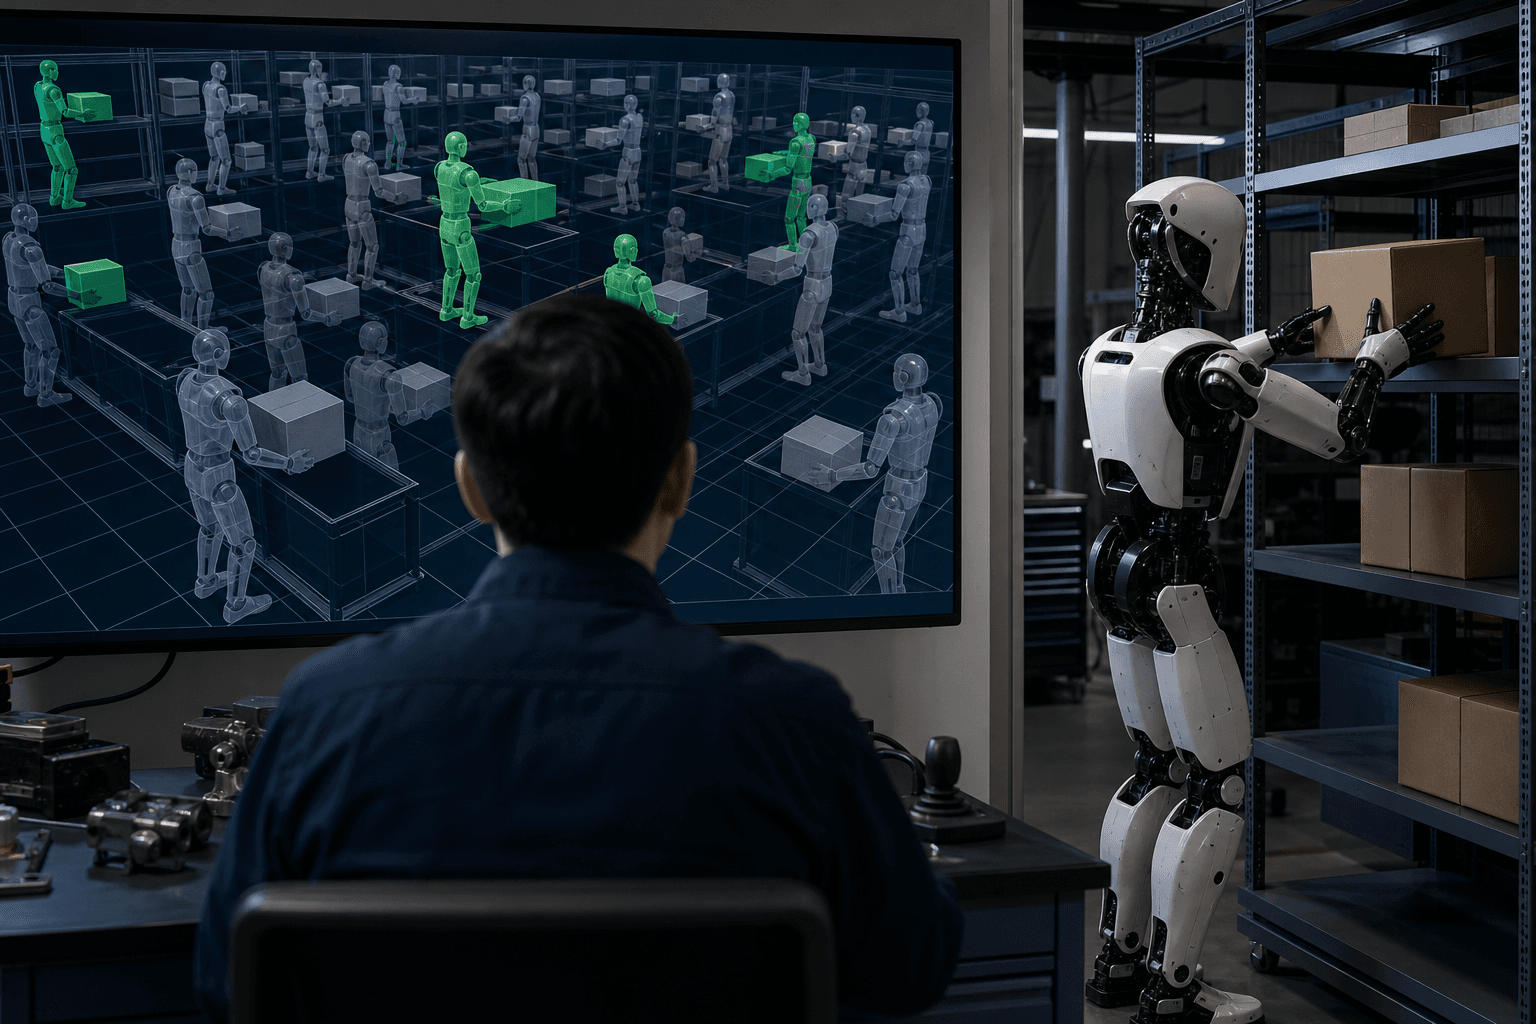
人の動作データを人型ロボットの実行可能な動作へ変換し、成功した変種だけを再学習に回す枠組み「InterMimicGen」が提案された。少量の実演から作業の網羅範囲を広げる道筋を示す。
全セクション横断 5 件
人の動作データを人型ロボットの実行可能な動作へ変換し、成功した変種だけを再学習に回す枠組み「InterMimicGen」が提案された。少量の実演から作業の網羅範囲を広げる道筋を示す。
研究チームは、ヒューマノイドロボットが未学習の作業を再学習なしでこなす手法「InterEvolve」を発表した。LLMが報酬プログラムを自ら改良する仕組みで、実機での自律動作も確認した。
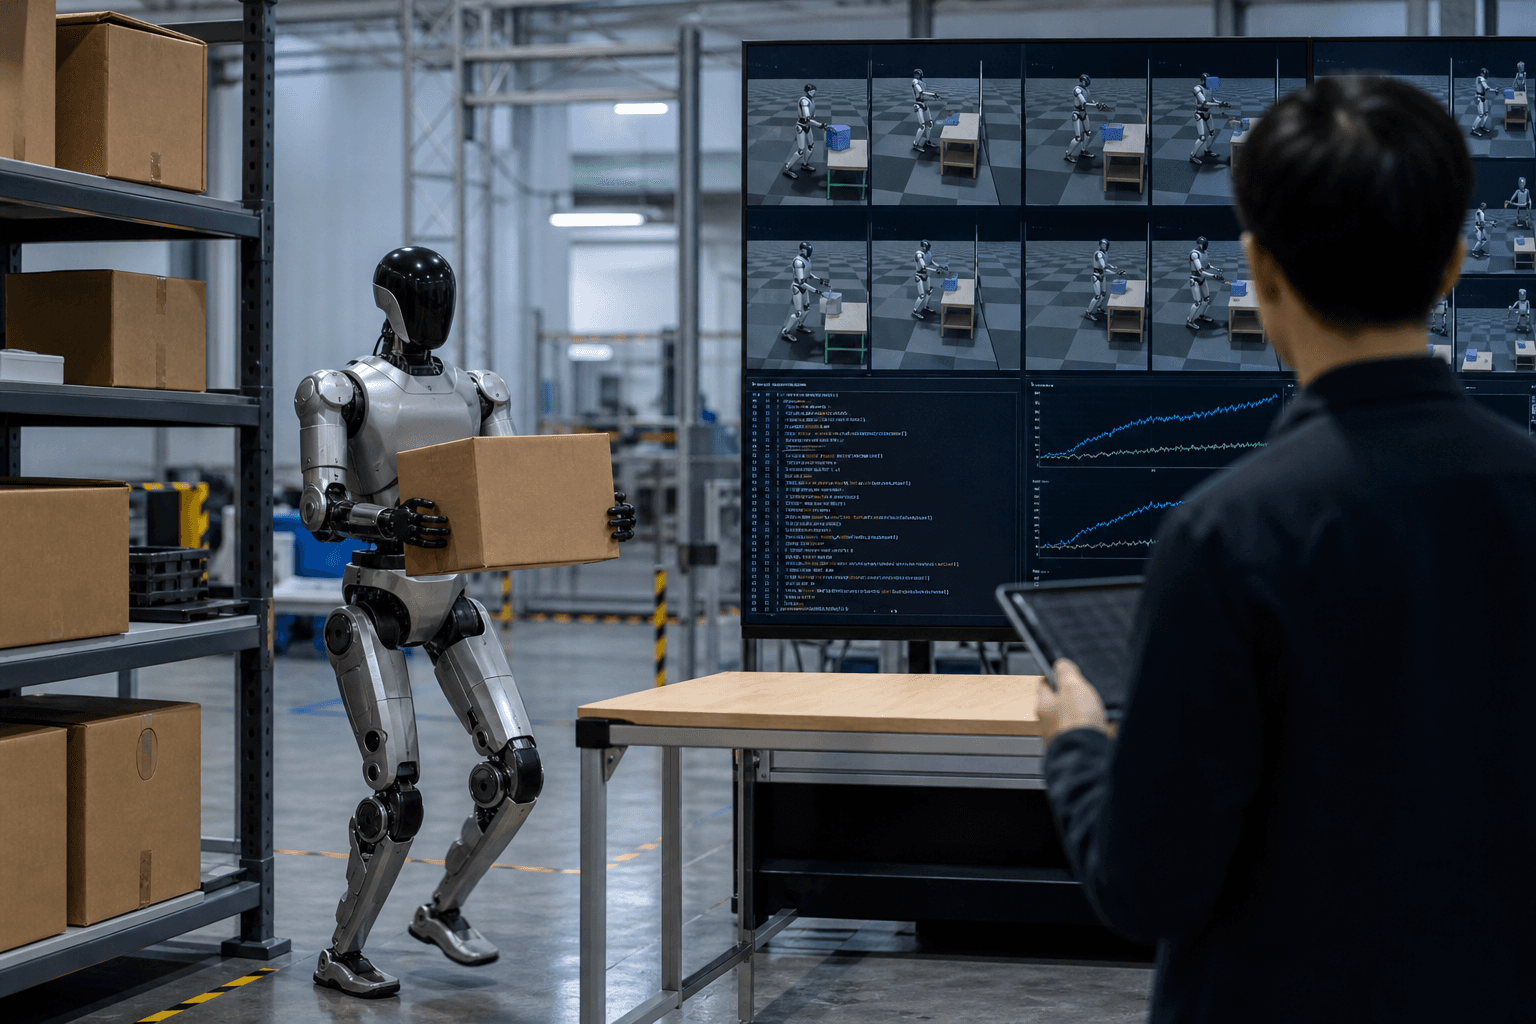
米研究チームが、少数の実映像から数百本の多様な動画を生成しヒューマノイドに物体搬送を学習させる手法PRISMを開発した。実機での追加調整は不要で、物流現場の導入コスト低減につながる。
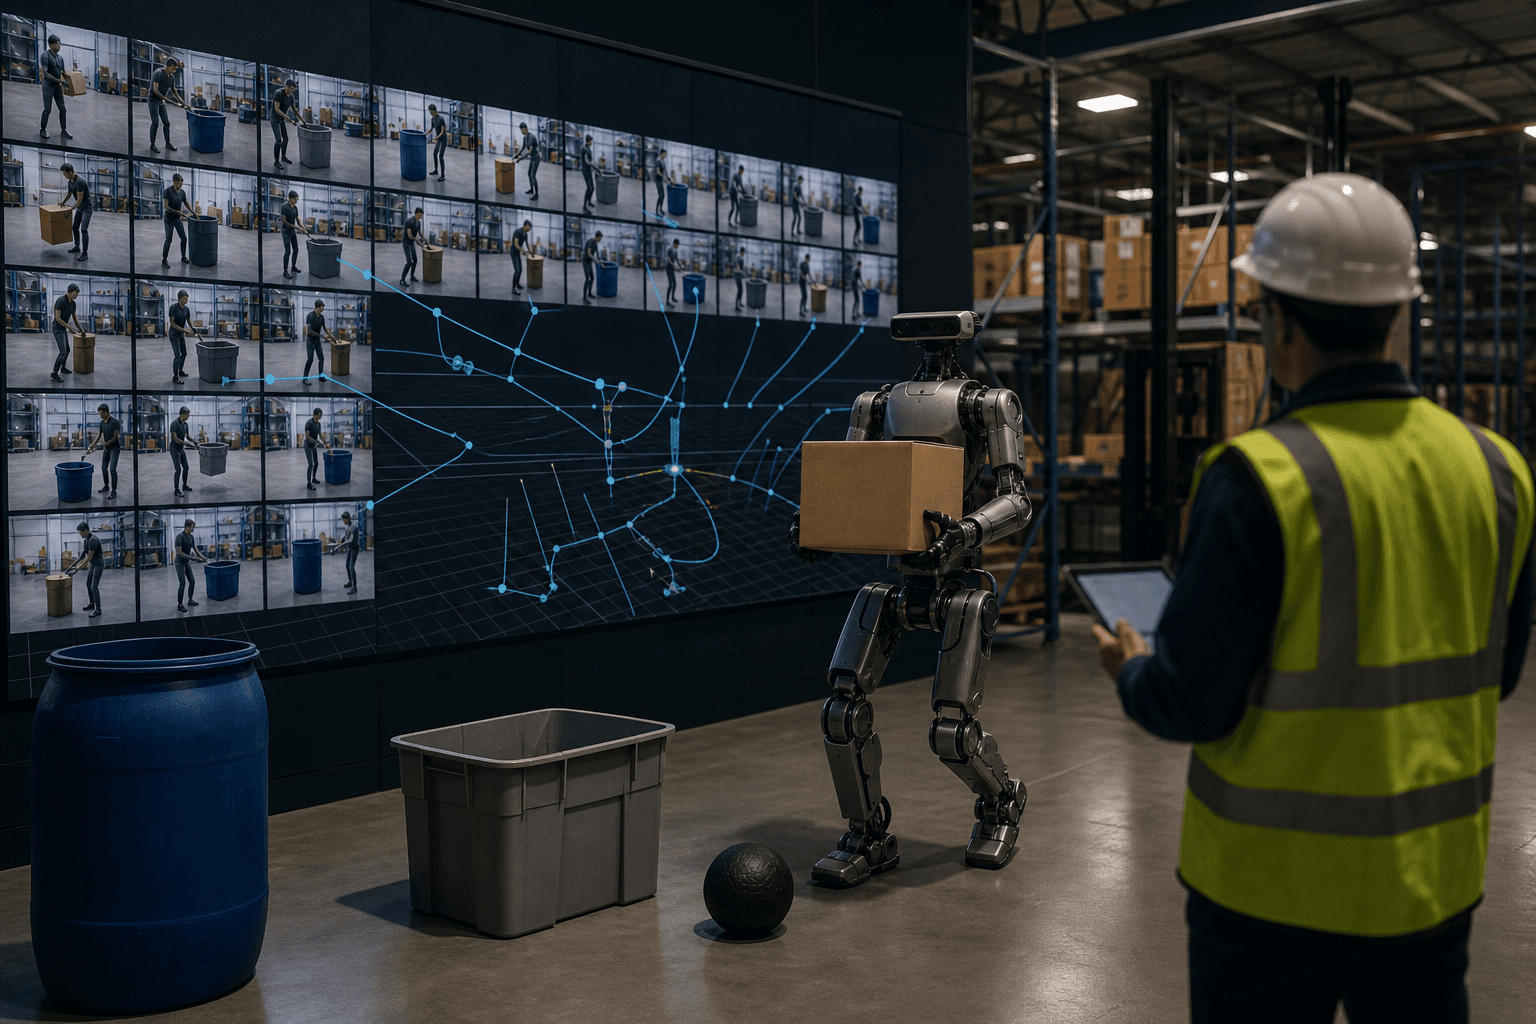
スタンフォード大学らの研究チームが、実環境を3D再構築した合成データのみでヒト型ロボットに物体搬送・ナビゲーションを学習させる手法「VLK」を発表した。人手によるデータ収集を不要とし、製造・物流・医療現場への実用展開を加速させる可能性がある。
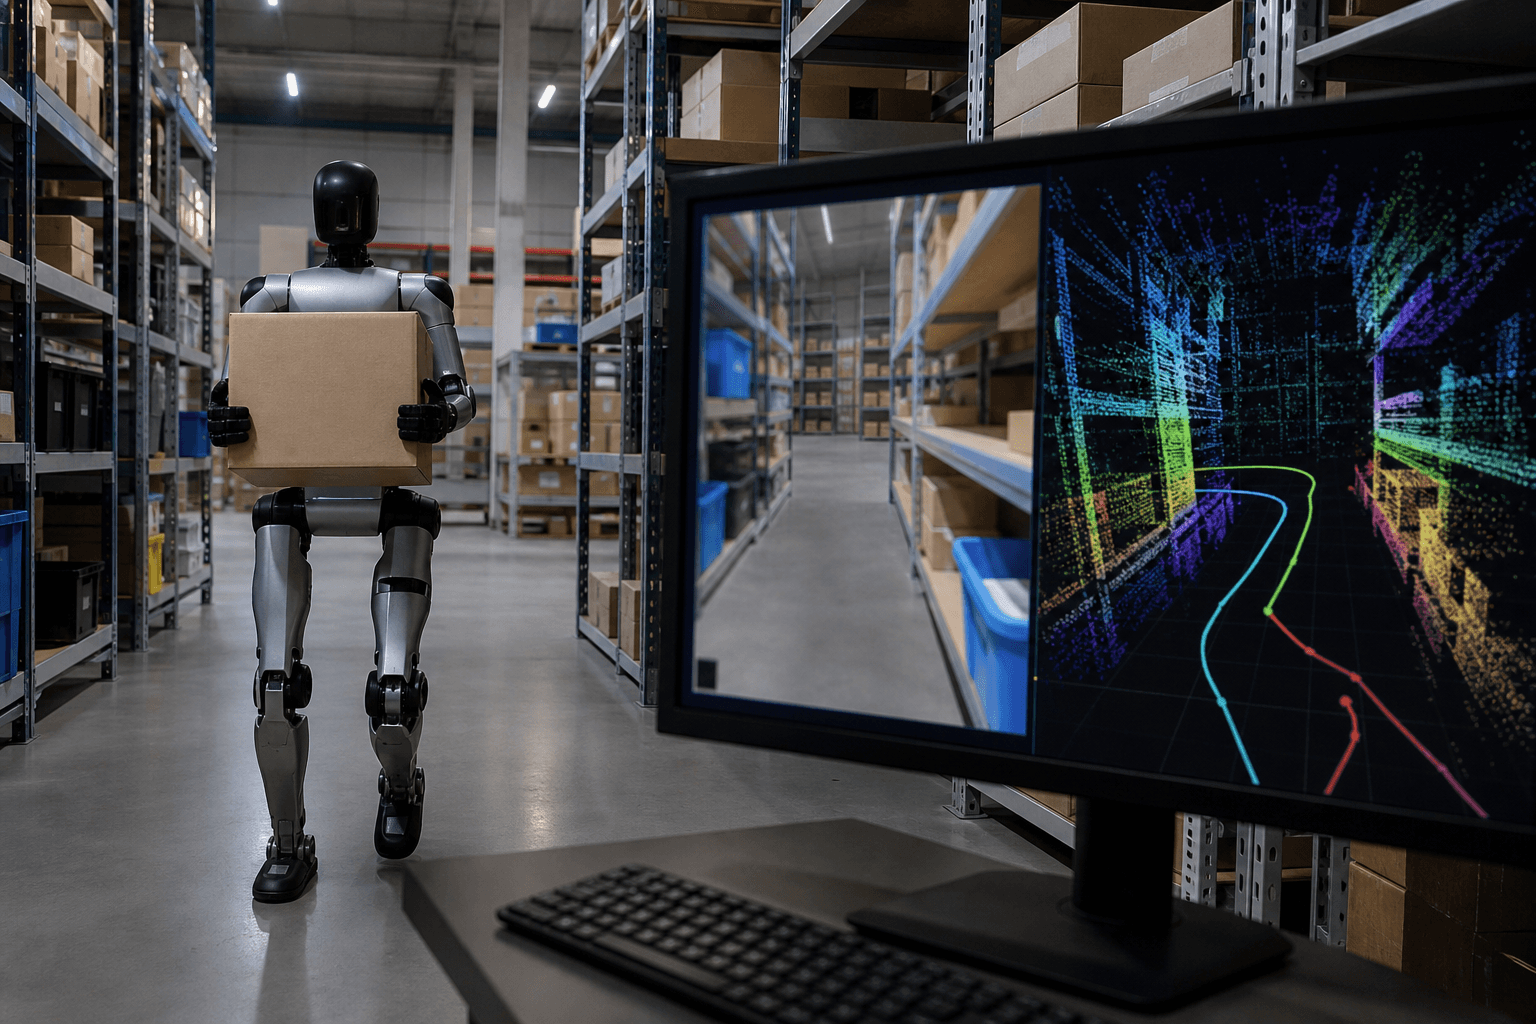
米中研究チームが開発したCoorDexは、人型ロボットが歩きながら瓶をつかみ冷蔵庫を開けるなど高度な手指作業を連続実行できる学習基盤であり、物流・製造・介護分野の自動化投資判断を根本から変える可能性がある。