AI×製造
ロボット学習、成功境界に絞り効率化
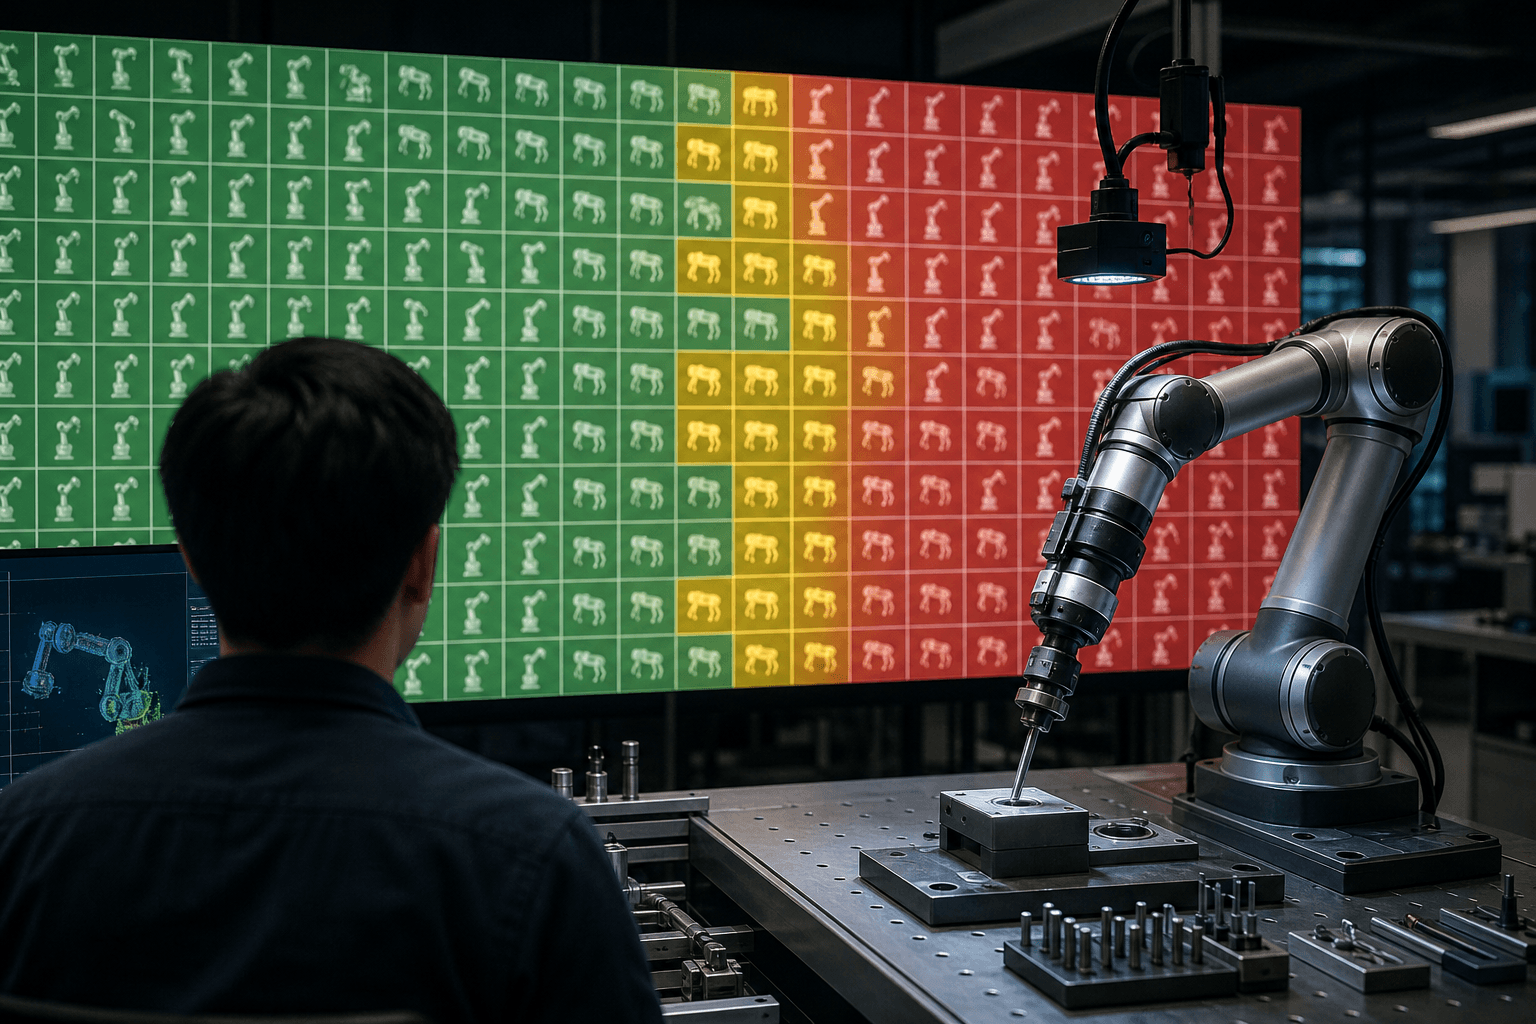
米研究チームは、ロボットの強化学習で習熟度の「境界」にある課題へ学習を集中させる手法SGSを開発した。100万超の並列環境でも効果が出て、組立や脚式移動の自動化に道を開く。
全セクション横断 5 件
米研究チームは、ロボットの強化学習で習熟度の「境界」にある課題へ学習を集中させる手法SGSを開発した。100万超の並列環境でも効果が出て、組立や脚式移動の自動化に道を開く。
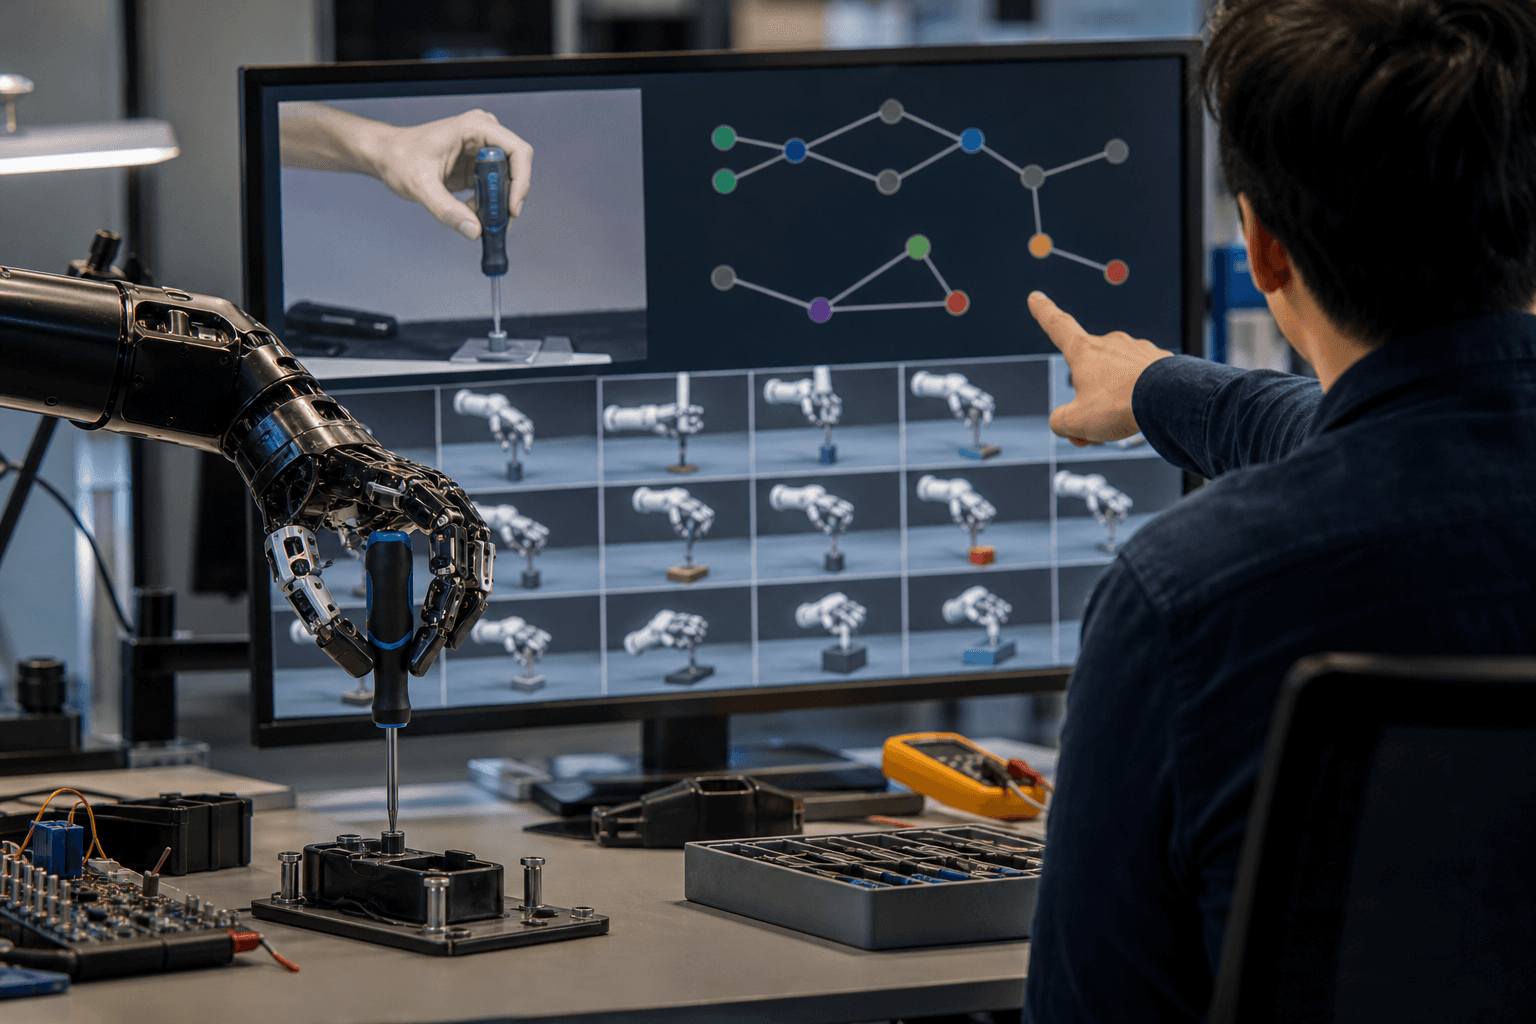
動画1本から多指ロボットハンドの操作方針を学ぶ枠組み「Dex-One2Many」が登場した。映像を場面グラフに抽象化して強化学習を導き、未知の配置でも既存手法を71%上回った。
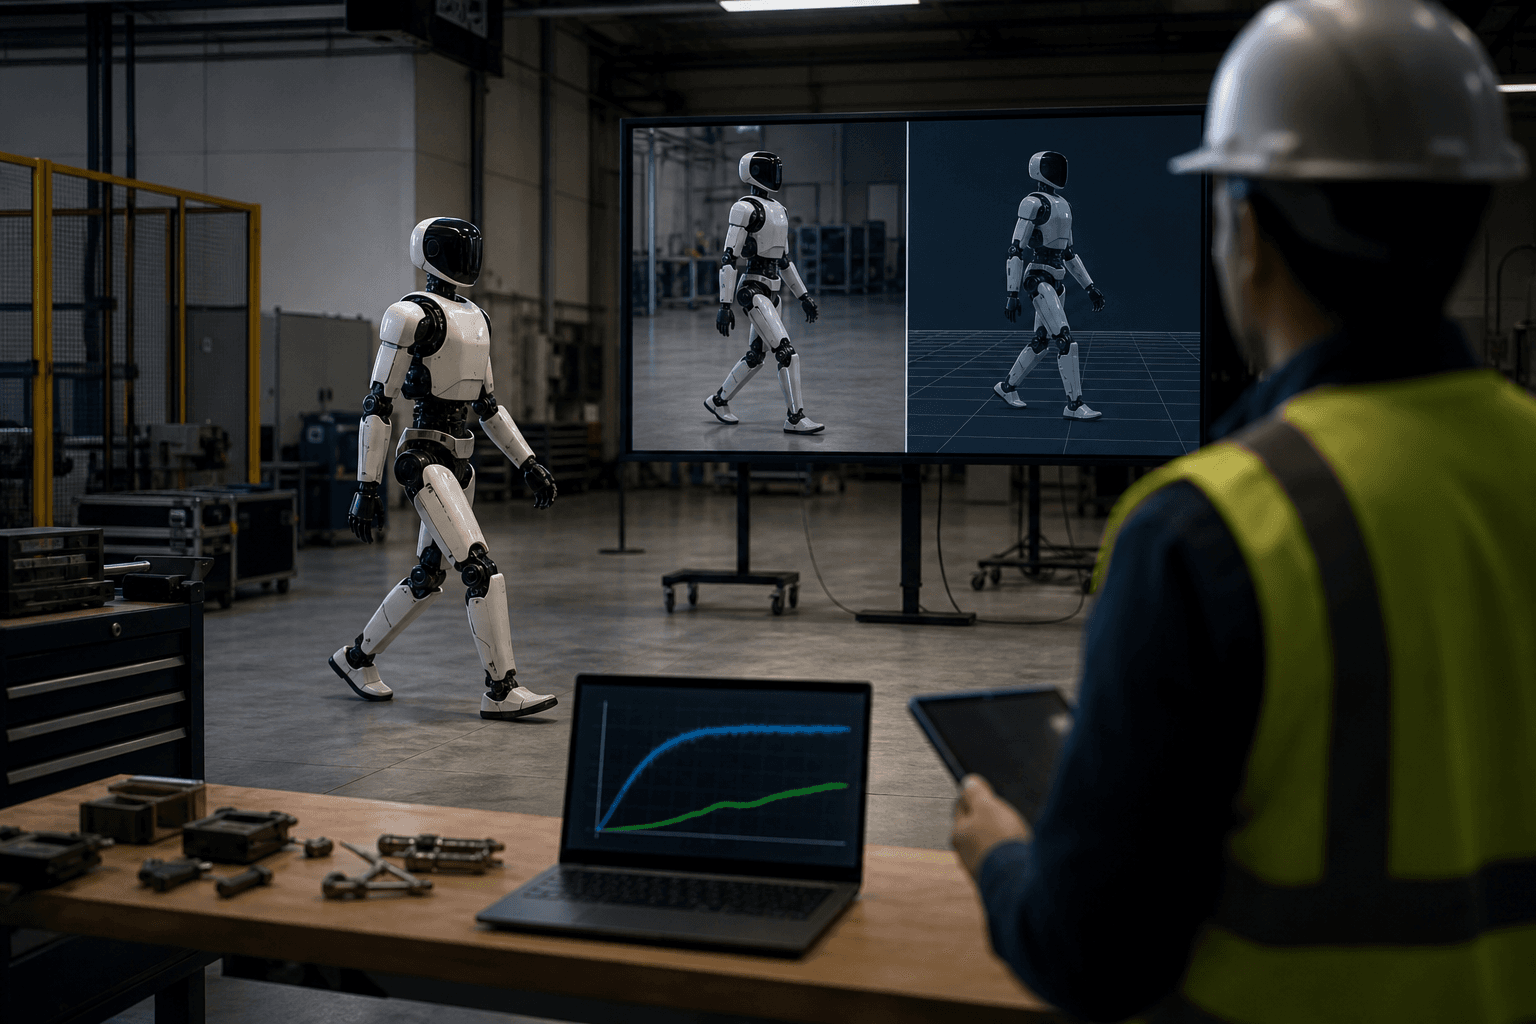
米国の研究チームが、フローポリシーを高速に強化学習するQF3を開発した。人型ロボットの歩行を白紙から学習し実機へ直接移植でき、学習時間は従来手法の約10分の1になった。
南京大学などのチームが発表した行動識別型世界モデルAD-WMは、ロボット制御での候補行動比較能力を高め、実機ピック・アンド・プレース成功率を42.2%から71.1%に向上させた。
米スタンフォード大学などの研究チームが、多関節工具をロボットハンドで自律操作する汎用フレームワーク「Mana」を発表した。製造・物流・医療現場の自動化水準を大幅に引き上げる可能性がある。