新世界モデル、ロボット把持成功率71%に
南京大学などのチームが発表した行動識別型世界モデルAD-WMは、ロボット制御での候補行動比較能力を高め、実機ピック・アンド・プレース成功率を42.2%から71.1%に向上させた。
研究の概要
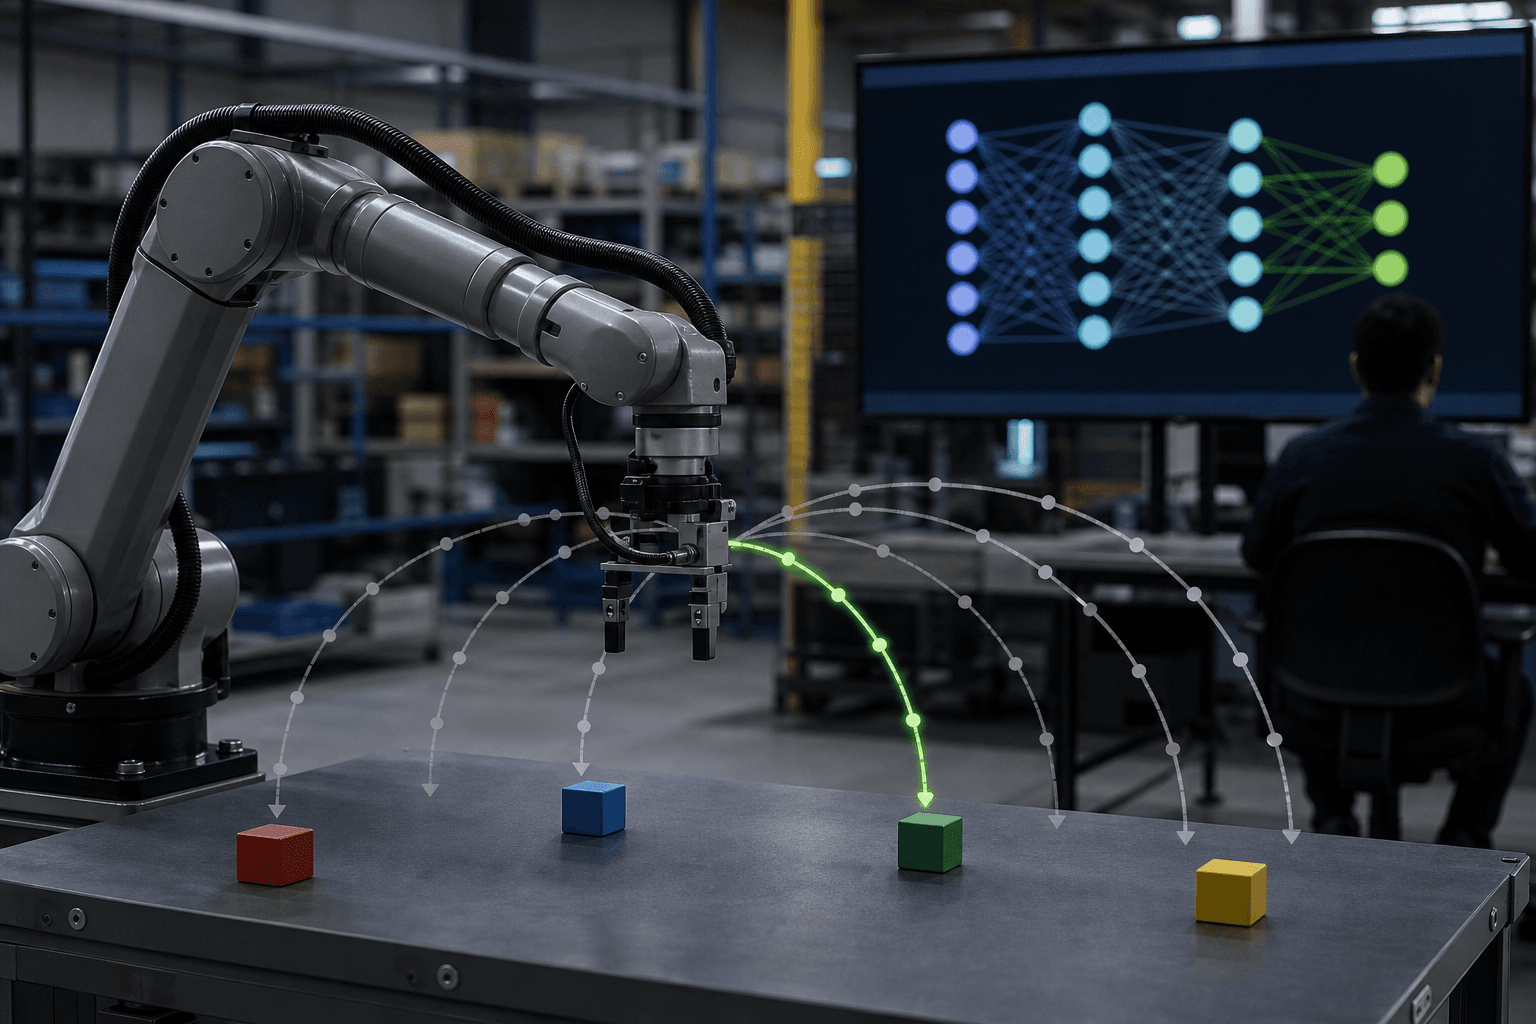
南京大学などの研究チームは、ロボット制御に用いる「世界モデル」の新手法AD-WM(Action-Discriminative World Models)を発表した。この手法は、ロボットの行動が引き起こす状態変化を正確に予測する「事実予測」の精度向上に主眼を置く従来の世界モデルとは異なり、複数の候補行動の中から最適な一手を選ぶための反実仮想的な比較能力を強化することを目的としている。研究チームは、事実予測の誤差が低いモデルでも、候補行動同士を区別する能力が低い場合があるという課題を指摘している。
AD-WMは、残差型の潜在ダイナミクスと行動情報を予測器レベルで復元する正則化手法を組み合わせることでこの問題に対処する。具体的には、逆動力学と条件付き相互情報量に基づく正規化目的関数を用い、プランニング時の状態遷移が行動情報を保持するよう学習を促す。この補助的な仕組みはテスト時には取り除かれるため、実際のモデル予測制御(MPC)の計算コストには影響を及ぼさない。
シミュレーション環境「OGBench-Cube」での検証では、難易度の高い初期条件でのタスク成功率が既存手法の3.7%から52.0%へと大幅に改善された。5種類のシミュレーション環境のうち4種類で平均成功率が既存手法を上回った。さらに、事前学習済み画像エンコーダ「V-JEPA 2」を固定し、ロボット行動データセット「DROID」で後段学習を行った結果、実機のFranka製ロボットアームに適用した際、基本的なピック・アンド・プレース作業の成功率が42.2%から71.1%に向上した。この改善は、特に実験室固有の追加調整なしで達成された点が特筆される。
しくみをやさしく
AD-WMは、ロボットが行動を選択する際に、どの行動が最も効果的かを判断するための新しいアプローチを提供する。従来の手法では、行動の結果を予測することに重点が置かれていたが、AD-WMは複数の行動を比較して最適な選択を行う能力を強化している。これにより、ロボットはより効率的にタスクを遂行できるようになる。
この手法は、特に複雑な環境や変動の大きい条件下でのロボットのパフォーマンスを向上させることが期待される。具体的には、ロボットが行動を選ぶ際に、過去のデータを基にした判断を行い、最も成功する可能性が高い行動を選択することで、タスクの成功率が向上する。
ビジネスへの示唆
AD-WMの成果は、製造業や物流業における自動化投資の費用対効果を大きく左右する可能性がある。特に、ロボットアームによるピック・アンド・プレース作業は倉庫のピッキング工程や組立ラインの部品供給工程で広く利用されているが、現場ごとの再調整コストが導入の障壁となってきた。AD-WMのようにゼロショット転移性能が高いモデルが実用化されれば、以下の部門への影響が見込まれる。
- 生産技術部門:新規ラインへのロボット導入における現場調整期間の短縮
- 物流・倉庫管理部門:ピッキング成功率の向上による誤出荷率・再作業コストの低減
- 品質保証部門:タスク成功率という定量KPIに基づく自動化設備の評価基準の精緻化
- 研究開発部門:世界モデルの評価指標を予測誤差から行動識別性能へ転換する必要性
このような成果がもたらす影響を考えると、自部署で該当する業務は何か、また現在誰がどれだけ手をかけているかを見直す必要がある。特に、タスク成功率の向上が期待される部門においては、KPIを明確に設定し、その達成度を定期的に評価することが重要である。
現場での導入イメージ
仮に導入支援に入るなら、以下のようなステップで進めることが考えられる。
-
棚卸し:現在の業務プロセスや使用しているロボットの性能を把握する。この段階での目指す到達点は、現状の課題を明確にし、どのような改善が必要かを把握することである。
-
差し込み先の設計:AD-WMをどの業務に組み込むか、既存のツールや業務プロセスにどのように適用するかを設計する。この段階の目指す到達点は、業務に対する影響を最小限に抑えつつ、効果的な導入方法を見つけることである。
-
小さく試す(PoC):選定した業務に対して小規模な試験運用を行い、AD-WMの効果を検証する。この段階の目指す到達点は、実際の業務における成功率の向上を確認し、必要な調整を行うことである。
-
運用と横展開:試験運用の結果をもとに、AD-WMの本格導入を行い、他の業務にも展開する。この段階の目指す到達点は、全体の業務効率を向上させ、ロボットによる自動化の効果を最大限に引き出すことである。
このように、AD-WMの導入を通じて目指す全体の目標は、ロボットによる作業の成功率を高め、業務効率を向上させることである。これにより、企業全体の生産性向上に寄与することが期待される。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボット方策、物理時間を明示し遅延に強く
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。

スマホ撮影だけでロボを現場適応させる技術
スマートフォンによる室内スキャンだけで、汎用ロボット制御AIを個別の現場に適応させる手法が登場した。実機での把持成功率は63.9%に達し、現場ごとの実演収集コストを抑える道を開く。

物理を備えた3D資産をAIが自動生成
オックスフォード大などの研究チームが、重力下での安定性や衝突のない動きを備えた可動3D資産を自動生成する多エージェント方式「Artisan」と評価基準を公開した。見た目中心の3D生成が、実用段階へ進む。
