AI×製造
人間視点映像でロボット学習、効く条件を解明
中国の研究チームが、人間の一人称視点データがロボット学習に効く条件を検証した。データ量より動作の整合性や多様性が重要と判明し、ロボット導入費用の抑制につながる。
全セクション横断 4 件
中国の研究チームが、人間の一人称視点データがロボット学習に効く条件を検証した。データ量より動作の整合性や多様性が重要と判明し、ロボット導入費用の抑制につながる。
中国の研究チームが、ロボットの行動と未来予測を同時に学ぶ世界行動モデル「ReWAM」を発表した。動画生成の事前学習なしで高い成功率を示し、開発コスト低減の道を開く。
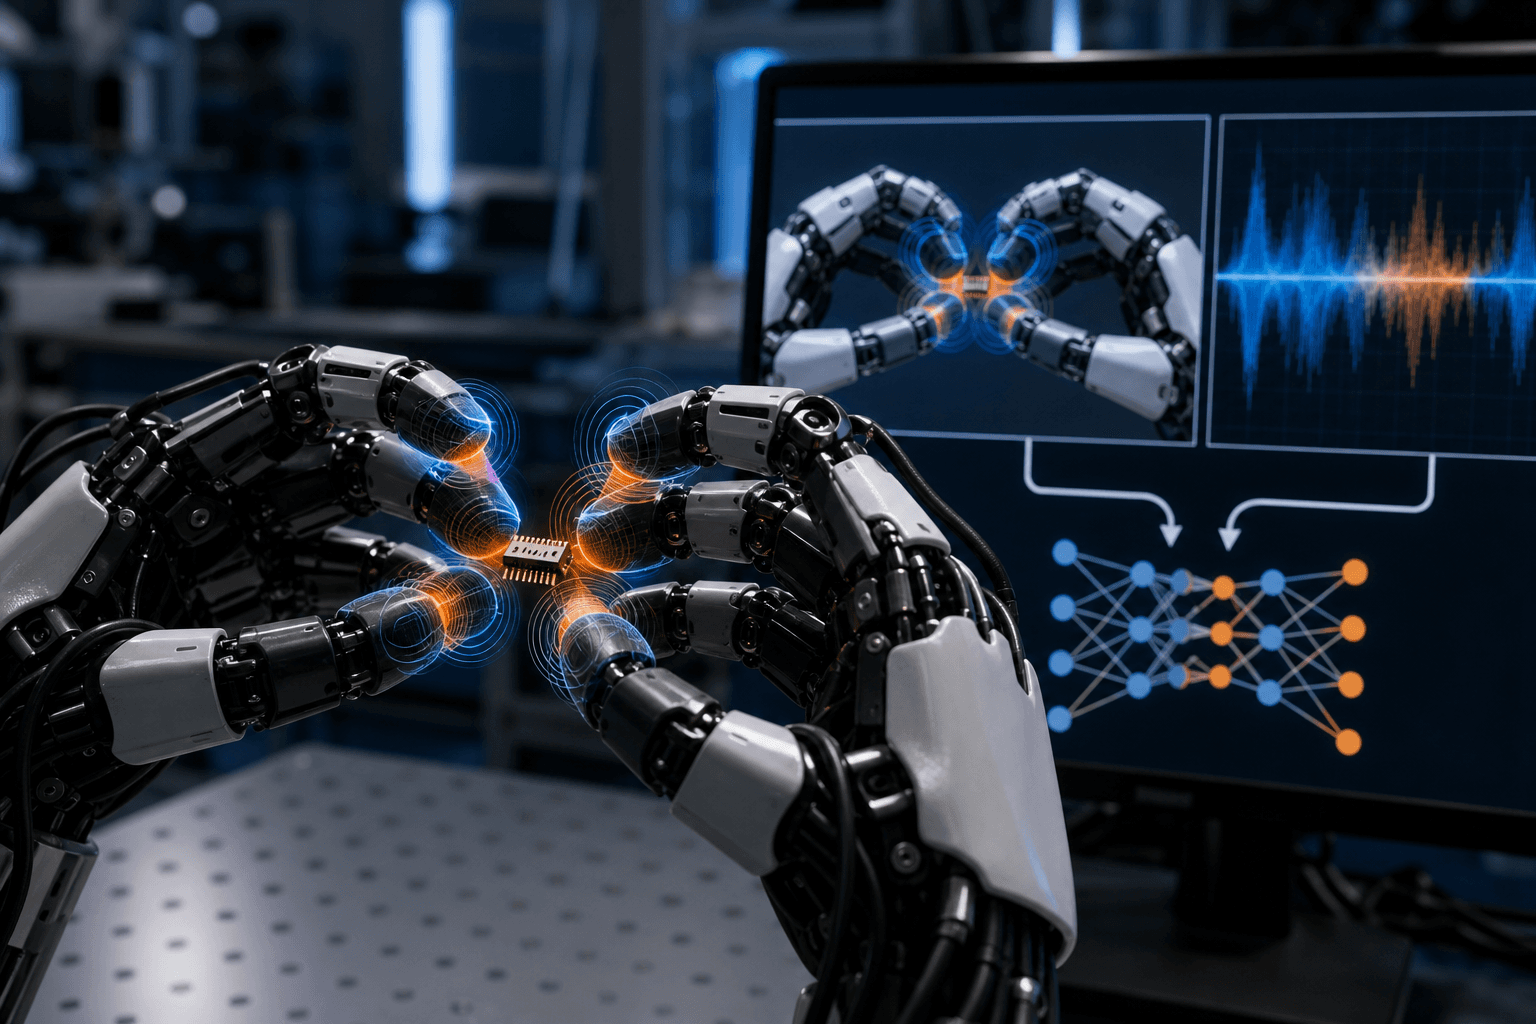
カリフォルニア大学バークレー校などの研究チームが、触覚を統合した世界モデル「DexTacWAM」を開発。22自由度双腕ロボットの6作業で平均スコア70.6と最有力手法の38.0を大きく上回り、製造・物流分野の精密自動化に応用が期待される。
マイクロソフト研究部門らが開発した「Embodied.cpp」は、異種ロボットへの身体化AIモデル展開を単一C++基盤で実現する。製造・物流・医療ロボットの導入コスト削減と展開期間短縮に直結する可能性がある。