触覚統合AI、ロボット作業成功率倍増
カリフォルニア大学バークレー校などの研究チームが、触覚を統合した世界モデル「DexTacWAM」を開発。22自由度双腕ロボットの6作業で平均スコア70.6と最有力手法の38.0を大きく上回り、製造・物流分野の精密自動化に応用が期待される。
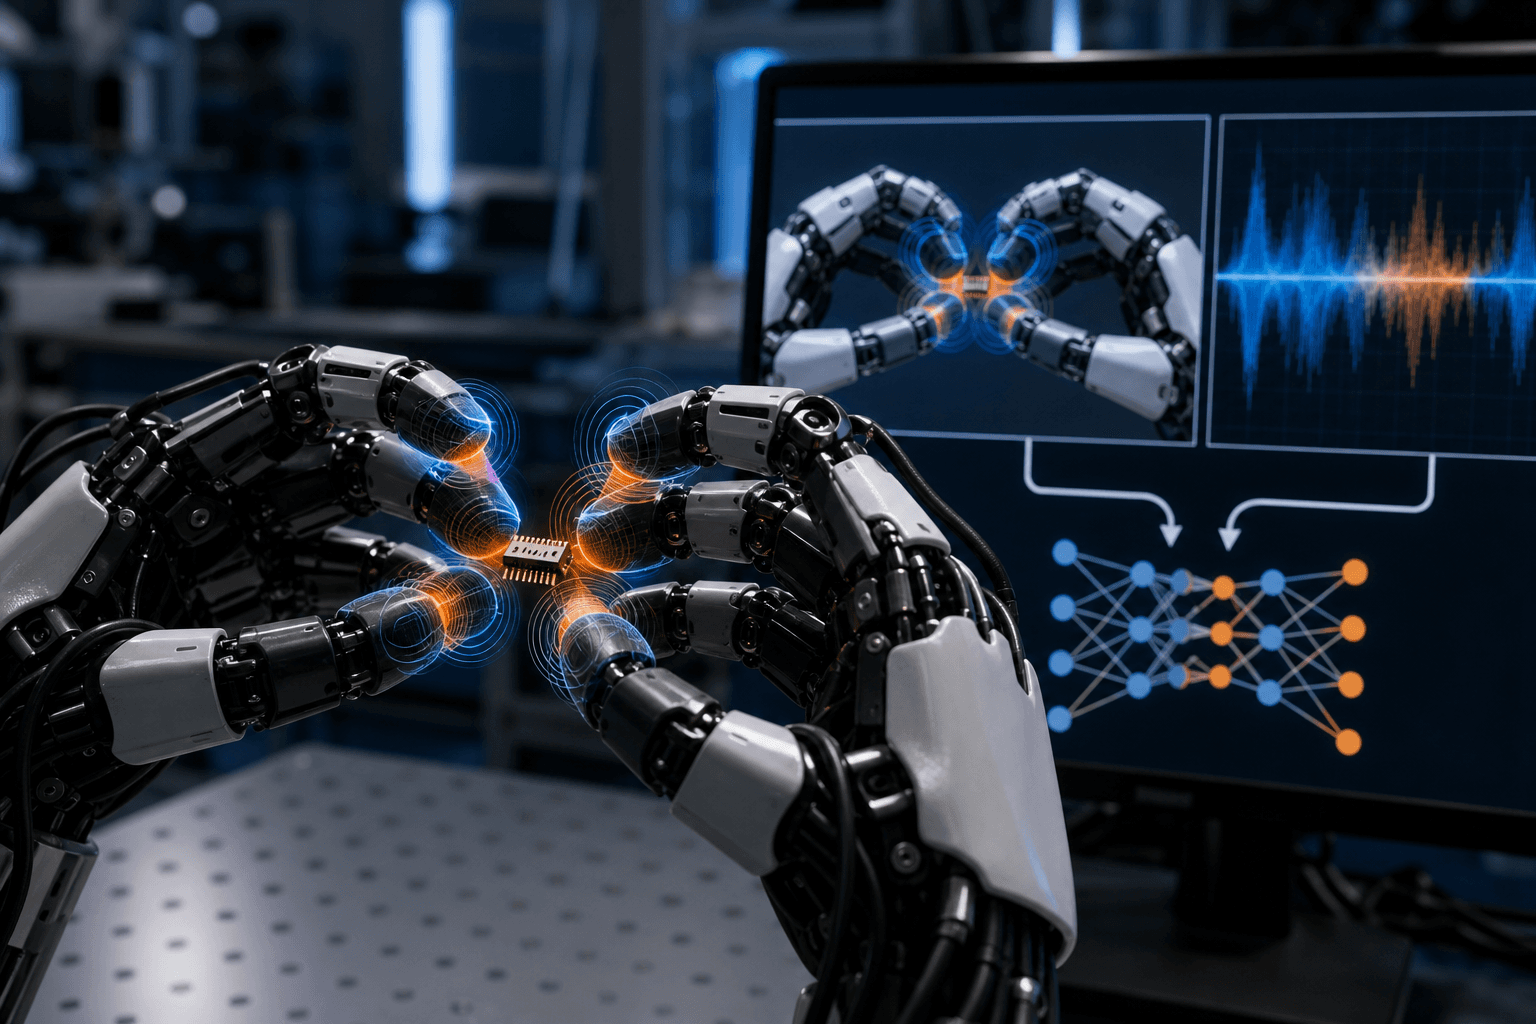
研究の概要
カリフォルニア大学バークレー校およびイリノイ大学アーバナ・シャンペーン校の研究チームは、指先ごとの触覚センサー情報を映像生成AIに統合したロボット制御モデル「DexTacWAM」を開発した。このモデルは、従来の世界モデル(World-Action Model)が視覚情報のみに依存していたのに対し、触覚情報を取り入れることにより、物体との接触状態をより正確に捉えることが可能となった。特に、器用な手作業を要するタスクにおいて、その性能を大幅に向上させることができる。
DexTacWAMは、各指先の触覚データを個別にエンコードし、指の位置や姿勢を考慮した圧縮モジュールを通じて特徴量を集約する設計を採用している。この後、映像の拡散モデルに触覚情報を注入することで、ロボットの行動生成を行う。22自由度の双腕ロボットを用いた6種類の接触重視タスクでの検証結果では、平均スコアが70.6に達し、最有力の比較手法である38.0を大きく上回った。この性能向上の主因は、触覚情報を単なる補助条件としてではなく、接触状態の時間的変化そのものを世界モデルの予測対象に組み込むことにある。もしこの仕組みを除外した場合、4タスクの平均スコアは74.7から26.6へと急落することが確認されている。
さらに、事前学習済みの映像用VAEを固定したまま触覚エンコーダーのみを4時間適応学習させることで、各タスクあたり約100件のデモンストレーションを通じて触覚理解を拡張できることも示された。この際、視覚予測の精度低下は視覚専用モデルと比べて0.5dB以内にとどまり、触覚圧縮モジュールは統合前の接触検出精度の89.4%を維持しながら、学習速度を2.26倍、推論速度を1.29倍に高速化することができた。
しくみをやさしく
DexTacWAMの基本的な仕組みは、指先ごとの触覚データを活用することで、ロボットが物体に触れた際の感覚をリアルタイムで把握することにある。従来のモデルでは視覚情報だけでは物体との接触状態を正確に判断できなかったが、DexTacWAMは触覚情報を統合することで、より精密な動作を実現している。これにより、ロボットは複雑な作業を行う際にも、物体との接触を的確に把握し、適切な行動を選択できるようになる。
ビジネスへの示唆
この研究成果は、接触を伴う精密作業を担う産業において特に重要である。例えば、製造業では、電子機器や自動車部品の組立において、コネクタ挿入やケーブル配線など、視覚だけでは判断が難しい微細作業の自動化率向上が期待される。これにより、生産技術部門やライン設計部門の不良率や組立成功率といった指標の改善が見込まれる。
また、物流や倉庫業においても、形状や硬さが不揃いな商品を扱うピッキング作業に触覚認識ロボットを導入することで、破損率の低減と出荷処理能力の向上が期待される。さらに、人型ロボットや協働ロボットを開発する企業にとっては、少量のデモデータと短時間の追加学習で既存の映像生成モデルを触覚対応に拡張できる点が重要であり、研究開発部門におけるデータ収集コストとモデル訓練時間という2つのKPIを同時に圧縮できる可能性がある。
- 製造業(電子機器・自動車部品): 組立成功率、不良率
- 物流・倉庫業: 出荷処理能力、破損率
- ロボット開発企業: データ収集コスト、モデル訓練時間
自部署で該当する業務は何か、いま誰がどれだけ手をかけているかを考えることが重要である。これにより、具体的な改善点が見えてくる。
現場での導入イメージ
仮に導入支援に入るなら、以下の4つのステップを経て、最終的にはロボットの精密作業能力を向上させることを目指す。
-
棚卸し
現在の業務フローや使用しているツールを詳細に把握する。これにより、どの業務がDexTacWAMの導入に適しているかを明確にする。 -
差し込み先の設計
既存ツールや業務のどこに新しい触覚機能を組み込むかを設計する。新ツールを増やさず、現実的な解決策を見出すことが目指される。 -
小さく試す(PoC)
限定的な環境で実際にDexTacWAMを試験運用し、効果を検証する。これにより、実際の業務における適用性を確認することが目指される。 -
運用と横展開
成功した場合、他の業務や部署への展開を進める。これにより、全体の生産性向上を図ることが目指される。
このようなプロセスを通じて、最終的にはロボットの精密作業能力を向上させ、業務の効率化を実現することが目指される。
今後の展望
現時点では実験室環境での検証にとどまっているが、実際の工場や倉庫での長期稼働における耐久性や異なるロボット機種への汎用性は今後の検証課題として残る。しかし、事前学習済みの映像モデルを比較的低コストで触覚領域に拡張できるという知見は、製造・物流分野におけるロボット導入の初期投資を抑える可能性を示しており、今後は現場実証を通じた費用対効果の検証が焦点となる。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボット方策、物理時間を明示し遅延に強く
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。

スマホ撮影だけでロボを現場適応させる技術
スマートフォンによる室内スキャンだけで、汎用ロボット制御AIを個別の現場に適応させる手法が登場した。実機での把持成功率は63.9%に達し、現場ごとの実演収集コストを抑える道を開く。

物理を備えた3D資産をAIが自動生成
オックスフォード大などの研究チームが、重力下での安定性や衝突のない動きを備えた可動3D資産を自動生成する多エージェント方式「Artisan」と評価基準を公開した。見た目中心の3D生成が、実用段階へ進む。
