自動運転シミュレーション、拡散モデルで高速化
ドイツ自動車系研究グループが、自律走行車の閉ループ交通シミュレーションを拡散モデルで高速かつ制御可能にする新手法を発表した。開発コスト削減と安全検証の効率化に直結する成果として注目される。
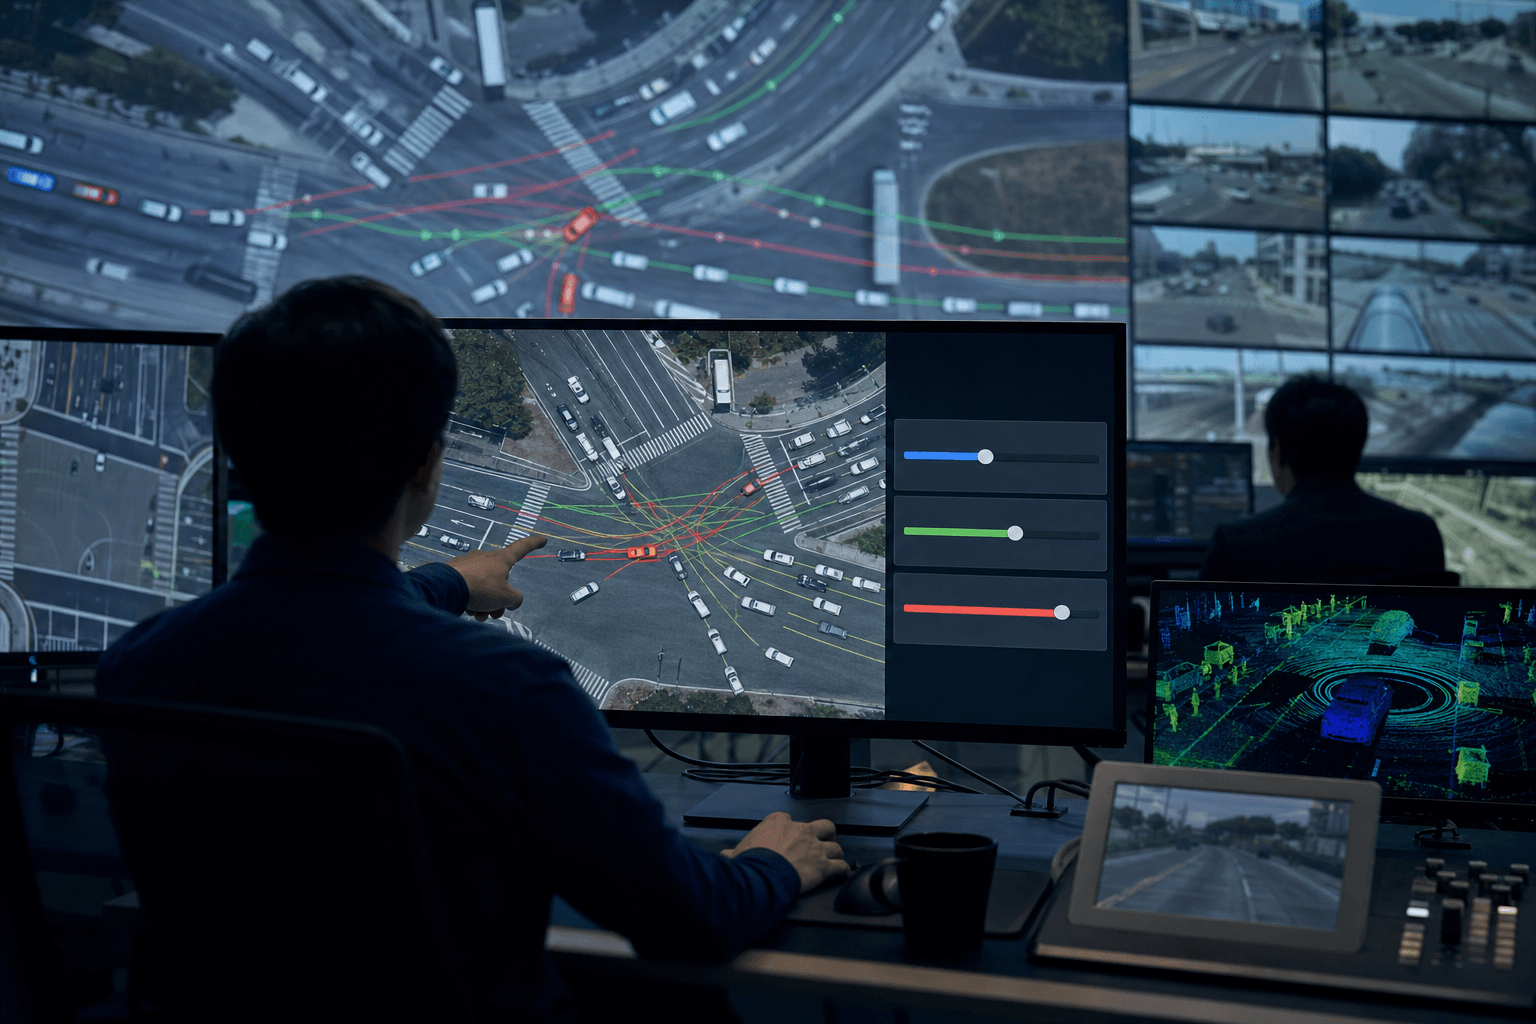
研究の概要
自動運転システムの開発において、仮想環境での大規模テストは不可欠である。しかし従来の拡散モデルを用いたシミュレーション手法は計算コストが高く、車両の行動計画を繰り返し更新する「閉ループ」処理においてリアルタイム性の確保が困難であった。
シュトゥットガルト大学などの研究チームが発表した新手法「Proposal-Conditioned Latent Diffusion(PCLD)」は、この課題を二つのアプローチで解決する。第一に、エージェントごとの場面文脈と複数の行動候補(プロポーザル)を条件として拡散モデルに与えることで、多様かつ現実的なマルチエージェント挙動を生成する。第二に、コンパクトな行動潜在表現とプロポーザルベースの初期化により、モデルの再学習を要さずにサンプリング効率を向上させ、ステップあたりの処理時間を短縮した。
Waymo Open Motion Datasetを用いた評価では、現実性・安全性・制御可能性の三指標においてバランスの取れた性能を示した。また、テスト時のガイダンス機能を活用することで、急な割り込みや緊急停止といった「安全クリティカルシナリオ」を意図的に生成できることも確認された。
ビジネスへの示唆
この研究が直接的な影響を与えるのは、自動運転・先進運転支援システム(ADAS)を開発する自動車メーカーおよびTier1サプライヤーのシミュレーション部門と安全認証部門である。
業界では、自動運転システムの認証に向けて数十億マイル相当の仮想走行テストが必要とされており、シミュレーションの速度と多様性は開発サイクル全体のボトルネックとなっている。PCLDのような高速化手法が実装基盤に組み込まれれば、以下のKPIに直結する改善が期待できる。
- テストシナリオ生成速度:閉ループ処理の高速化により、同一時間内に生成・評価できるシナリオ数が増加
- 安全クリティカルシナリオの網羅率:テスト時ガイダンスにより稀少事例を意図的に再現でき、エッジケース検証の充足率が向上
- 認証取得までのリードタイム:ISO 26262やUNECE WP.29対応に必要な証跡データの収集期間を短縮
また、ロボットタクシーを運営するモビリティサービス企業においても、路上走行データを補完する合成データ生成基盤として活用余地がある。保険・再保険会社のアクチュアリー部門にとっても、自動運転車のリスクモデル構築に用いる事故シナリオデータの品質向上につながる可能性がある。
今後の展望
現時点では研究段階であり、実車開発環境への統合には追加の最適化と実装コストが伴う。特に、提案手法がリアルタイム要件を満たすかどうかは車両搭載計算機の仕様に依存するため、エッジデバイスへの展開可能性は今後の検証課題である。
一方、WaymoやMobileyeといった大手自動運転プラットフォーム企業がシミュレーションの内製化を加速させる中、オープンソースの研究成果を基盤としたシミュレーション・アズ・ア・サービス市場の競争が今後激化するとみられる。PCLD的アプローチが商用ツールに取り込まれれば、中規模の自動車メーカーでも高品質な仮想テスト環境を低コストで整備できるようになり、業界全体の安全性向上に寄与する可能性がある。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボット方策、物理時間を明示し遅延に強く
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。

スマホ撮影だけでロボを現場適応させる技術
スマートフォンによる室内スキャンだけで、汎用ロボット制御AIを個別の現場に適応させる手法が登場した。実機での把持成功率は63.9%に達し、現場ごとの実演収集コストを抑える道を開く。

物理を備えた3D資産をAIが自動生成
オックスフォード大などの研究チームが、重力下での安定性や衝突のない動きを備えた可動3D資産を自動生成する多エージェント方式「Artisan」と評価基準を公開した。見た目中心の3D生成が、実用段階へ進む。
