AI×製造
ロボット方策、物理時間を明示し遅延に強く
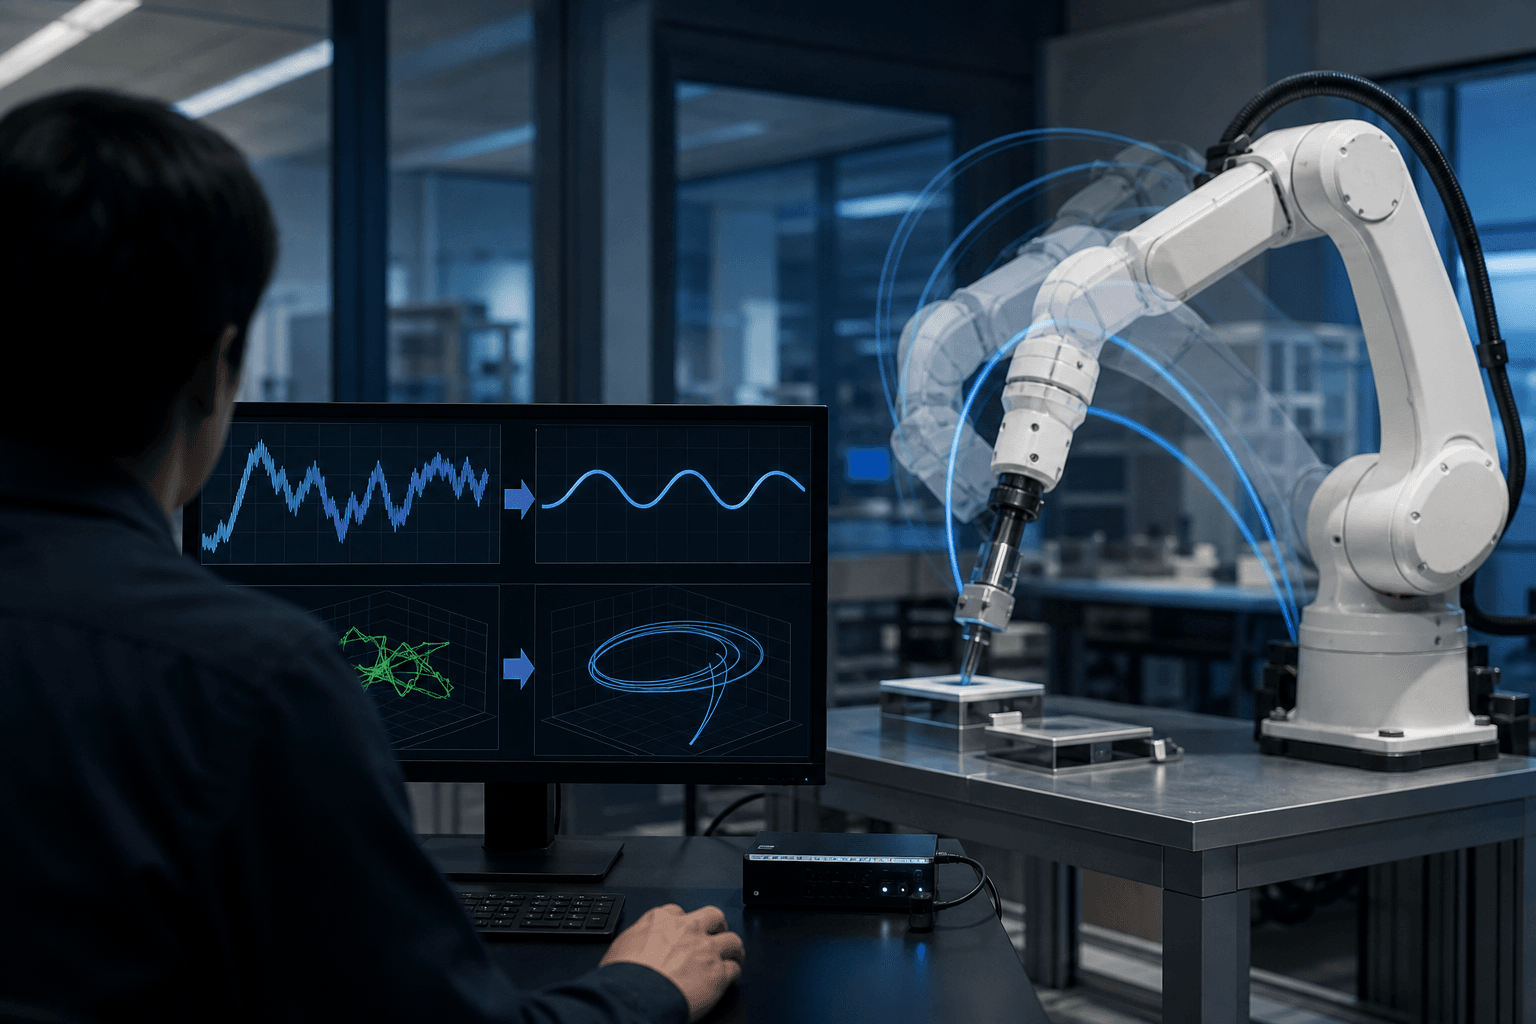
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。

全セクション横断 3 件
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。
Long-WAMは最大19.2秒の映像履歴を使い、ロボットの操作成功率を63.3%から78.7%へ高めた。履歴の長さより事前学習の方式が効果を左右する点が、現場導入の鍵となる。
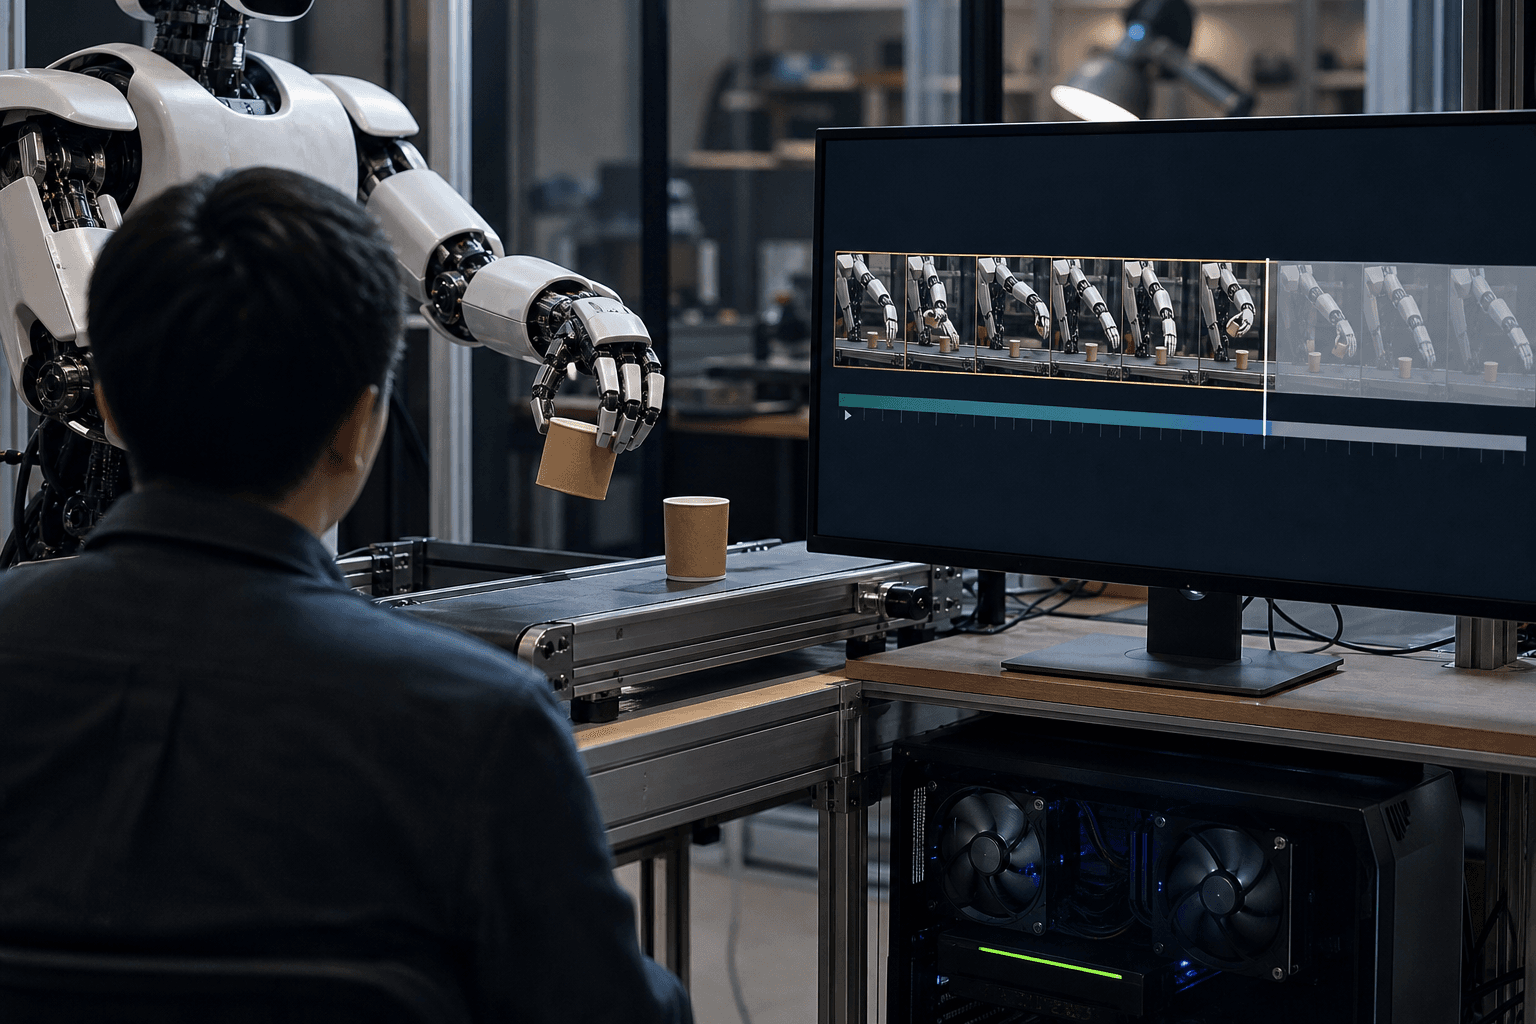
香港中文大学らの研究チームが、ロボット操作AIの動作生成精度を高める新手法「FAFM」を発表した。製造・物流現場での自律ロボット導入コストと不良率低減に直結する成果として注目される。