世界モデルの継続学習、再利用力を測る指標を提案
ロボットの世界モデルが過去の知識を再利用できるかを切り分けて測るベンチマークが提案された。モジュール型が忘却との両立で従来手法を上回ったが、完全な解決には至らず、ロボット導入時の評価軸として注目される。
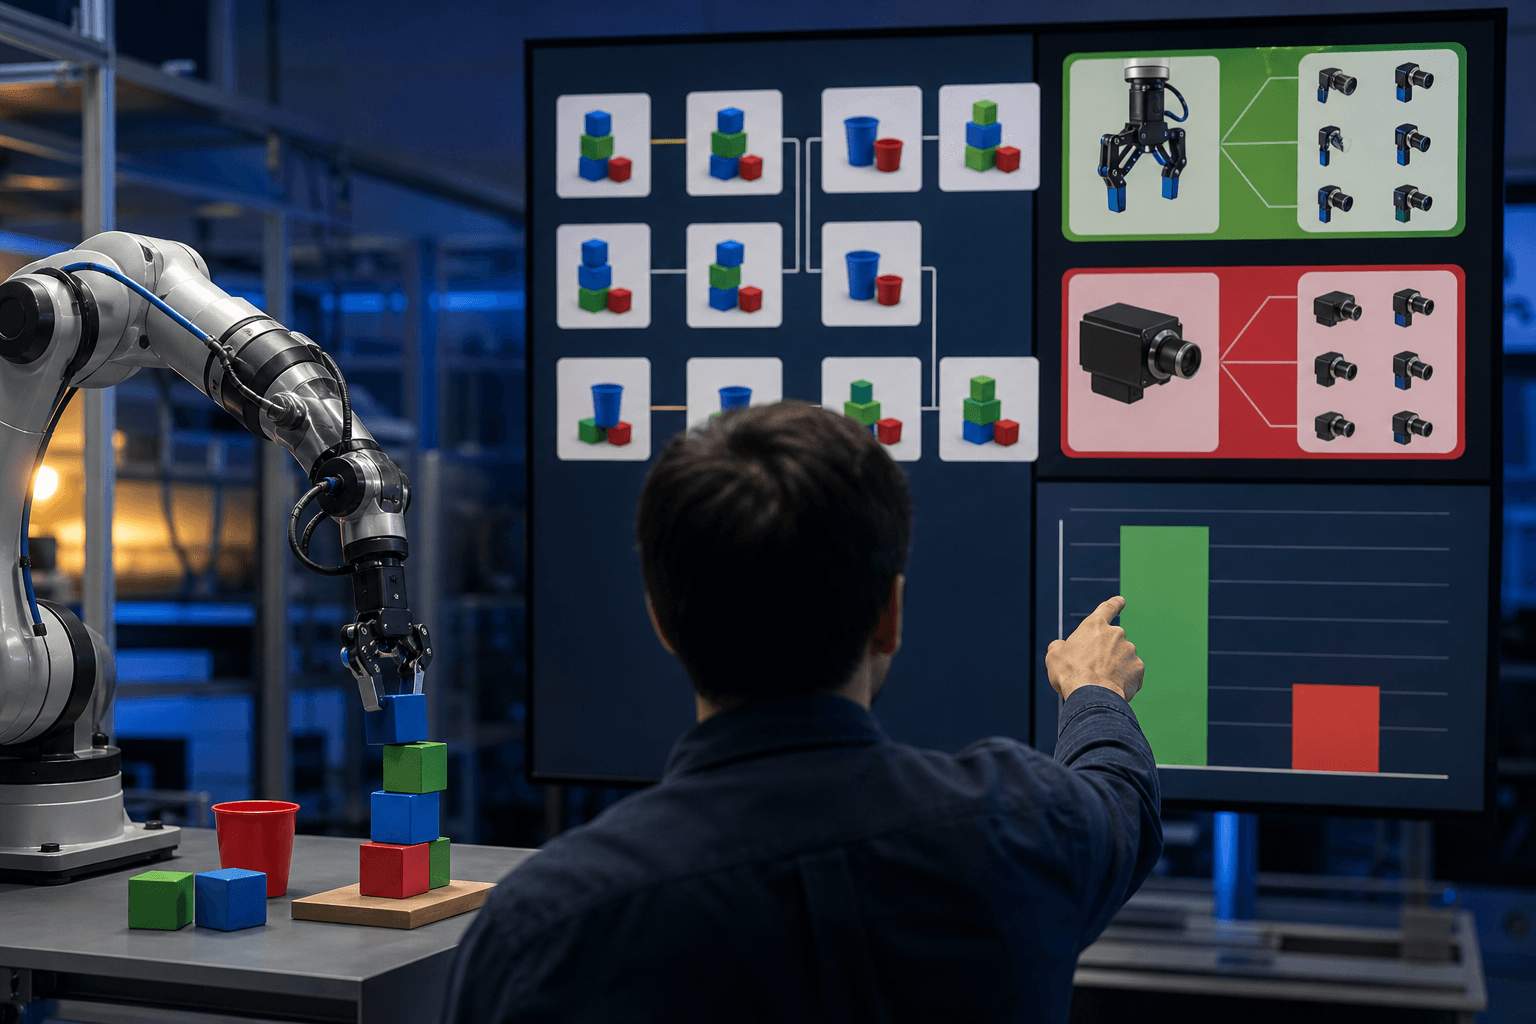
研究の概要
ロボットが物理世界の挙動を内部で予測するための「世界モデル」に関して、過去の知識を失わずに新しい課題を学ぶ「継続学習」の能力を測るための新しいベンチマークが提案された。この研究は、Haoyu Zhou氏、Joe Watson氏、Anson Lei氏、Ingmar Posner氏の研究チームによって行われ、論文(arXiv 2609.22055)として発表された。
従来の評価方法にはいくつかの課題が存在した。新たな課題への適応能力の評価は、未知の課題をどれだけ速く学習できるかという「学習速度」と、過去に得た知識をどれだけ再利用できるかという「知識再利用」の二つの要素が混在していた。新しい課題は、目新しい内容と過去の経験に基づく内容の両方を含むため、成績が良好でもその理由を明確に切り分けることができなかった。
研究チームは、ロボット操作を対象に、学ぶ課題の要素を組み合わせた合成課題を各カリキュラムに組み込むことを提案した。過去に学んだ要素の組み合わせで解ける課題を設定することで、知識再利用の能力を独立して測定することが可能になるという考え方である。さらに、合成を「行動」と「知覚」の二つの軸に分解し、どの入力モダリティが知識再利用の妨げになるかを分析できるようにした。
評価においては、最先端の世界モデルに標準的な継続学習手法を適用したものに加え、力学的バックボーンに再利用可能な部品を明示的に持つモジュール型の世界モデルも比較された。その結果、モジュール型は再利用と忘却抑制のバランスにおいて従来手法よりも優れていることが示されたが、いずれの手法も問題を完全には解決できなかった。
しくみをやさしく
この研究の核心は、ロボットが新しい課題に適応する際に、過去の知識をどれだけ保持し、再利用できるかを測るための新しい指標を提供することである。具体的には、ロボットが新しい状況に直面したときに、既存の知識をどのように活用できるかを明確に評価するためのフレームワークが構築された。
合成課題を用いることで、ロボットは過去に学んだ要素を組み合わせて新しい課題を解決することが求められる。このプロセスでは、行動と知覚の二つの側面が分けられ、どの要素が知識の再利用を妨げているかを特定することが可能になる。これにより、ロボットの学習能力をより正確に評価することができる。
ビジネスへの示唆
製造業や物流業において、この研究の意義は再学習コストの見える化にある。工場や倉庫のロボットは、製品の切り替えや新規SKUの追加、治具やレイアウトの変更に際して、新しい状況に適応する必要がある。これらの作業は、完全に未知のものであることは少なく、把持、搬送、挿入といった既知の動作の組み合わせが多い。合成課題を用いて既存の動作知識の流用可能性を測定することができれば、導入前にロボット学習基盤の実力を比較しやすくなる。
影響を受ける部門と指標は以下の通りである。
- 生産技術部門:段取り替え時間、新ライン立ち上げ期間、再学習に要するデータ収集工数
- 物流オペレーション部門:新規SKU対応までの所要日数、ライン停止時間
- 品質保証部門:切り替え後の不良率、既存作業の精度低下(忘却)の発生頻度
- 調達・情報システム部門:ベンダー選定時の評価基準、再学習費用を含む総保有コスト
行動と知覚の軸を分けた分析にも実務上の価値がある。例えば、グリッパーの交換は行動側の変化、カメラの増設や照明の変更は知覚側の変化に相当する。どちらの変化が知識再利用の妨げになりやすいかを事前に把握できれば、設備更新の順序や検証項目を合理的に決めることができる。
モジュール型が優位を示した点は、ソフトウェア開発における部品再利用と同様の発想がロボット学習にも適用できる可能性を示唆している。動作の部品を拠点間で共有できれば、複数工場への展開時の追加学習コストを抑えることができるかもしれない。ただし、これは論文の結果からの推論であり、実際の生産現場での効果は別途検証が必要である。
現場での導入イメージ
仮に導入支援に入るなら、次のようなステップが考えられる。
-
棚卸し
現在のロボットの運用状況を把握し、既存の知識や動作のデータを整理する。この過程で、どの業務が過去の知識を再利用できるかを明確にすることを目指す。 -
差し込み先の設計
既存ツールや業務の中で、どこに新しい合成課題を組み込むかを設計する。新ツールを増やさずに、既存のフレームワークに合成課題を組み込むことで、効率的な運用を目指す。 -
小さく試す(PoC)
限定的な環境で合成課題を用いた試行を行い、実際の効果を測定する。このステップでは、知識再利用の効果を実証し、導入の可能性を評価することを目指す。 -
運用と横展開
成功した試行を基に、他の部門や工場への展開を行う。この段階では、再学習のコストを抑えつつ、知識再利用を最大化する運用を目指す。
全体として、これらのステップを通じて、ロボットの学習基盤の実力を最大限に引き出し、業務の効率化を図ることが最終的な目標である。
今後の展望
論文は、モジュール型でも問題が完全には解決されておらず、忘れずに再利用する継続的な世界モデルには明確な改善余地が残ると結論づけている。研究段階のベンチマークであり、評価対象もロボット操作に限られるため、工場や倉庫の運用指標へ直結するものではない。
それでも、ロボットの学習基盤を選定する企業にとって、新課題への適応速度だけでなく、既存知識の保持と再利用を別々に評価する視点は実用的である。導入を検討する企業は、ベンダーに対し、切り替え後に既存作業の精度が落ちないか、既知動作の組み合わせにどの程度のデータで対応できるかを確認することが望ましい。プロジェクトサイトも公開されており、評価設計の参考になる。
今後、再利用と忘却抑制を両立する手法が登場すれば、多品種少量生産や人手不足下の自動化投資において、ロボットの立ち上げ期間を左右する技術になる可能性がある。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボット方策、物理時間を明示し遅延に強く
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。

スマホ撮影だけでロボを現場適応させる技術
スマートフォンによる室内スキャンだけで、汎用ロボット制御AIを個別の現場に適応させる手法が登場した。実機での把持成功率は63.9%に達し、現場ごとの実演収集コストを抑える道を開く。

物理を備えた3D資産をAIが自動生成
オックスフォード大などの研究チームが、重力下での安定性や衝突のない動きを備えた可動3D資産を自動生成する多エージェント方式「Artisan」と評価基準を公開した。見た目中心の3D生成が、実用段階へ進む。
