Rolling-WAMがロボの再計画を4.5倍高速化
研究チームは、ロボットが未来の映像と行動を同時に生成する世界行動モデルの応答遅延を、ノイズ除去の分散処理で抑える手法Rolling-WAMを発表した。定常時の再計画は従来比4.5倍に高速化し、製造・物流現場での実用化を後押しする可能性がある。
研究の概要
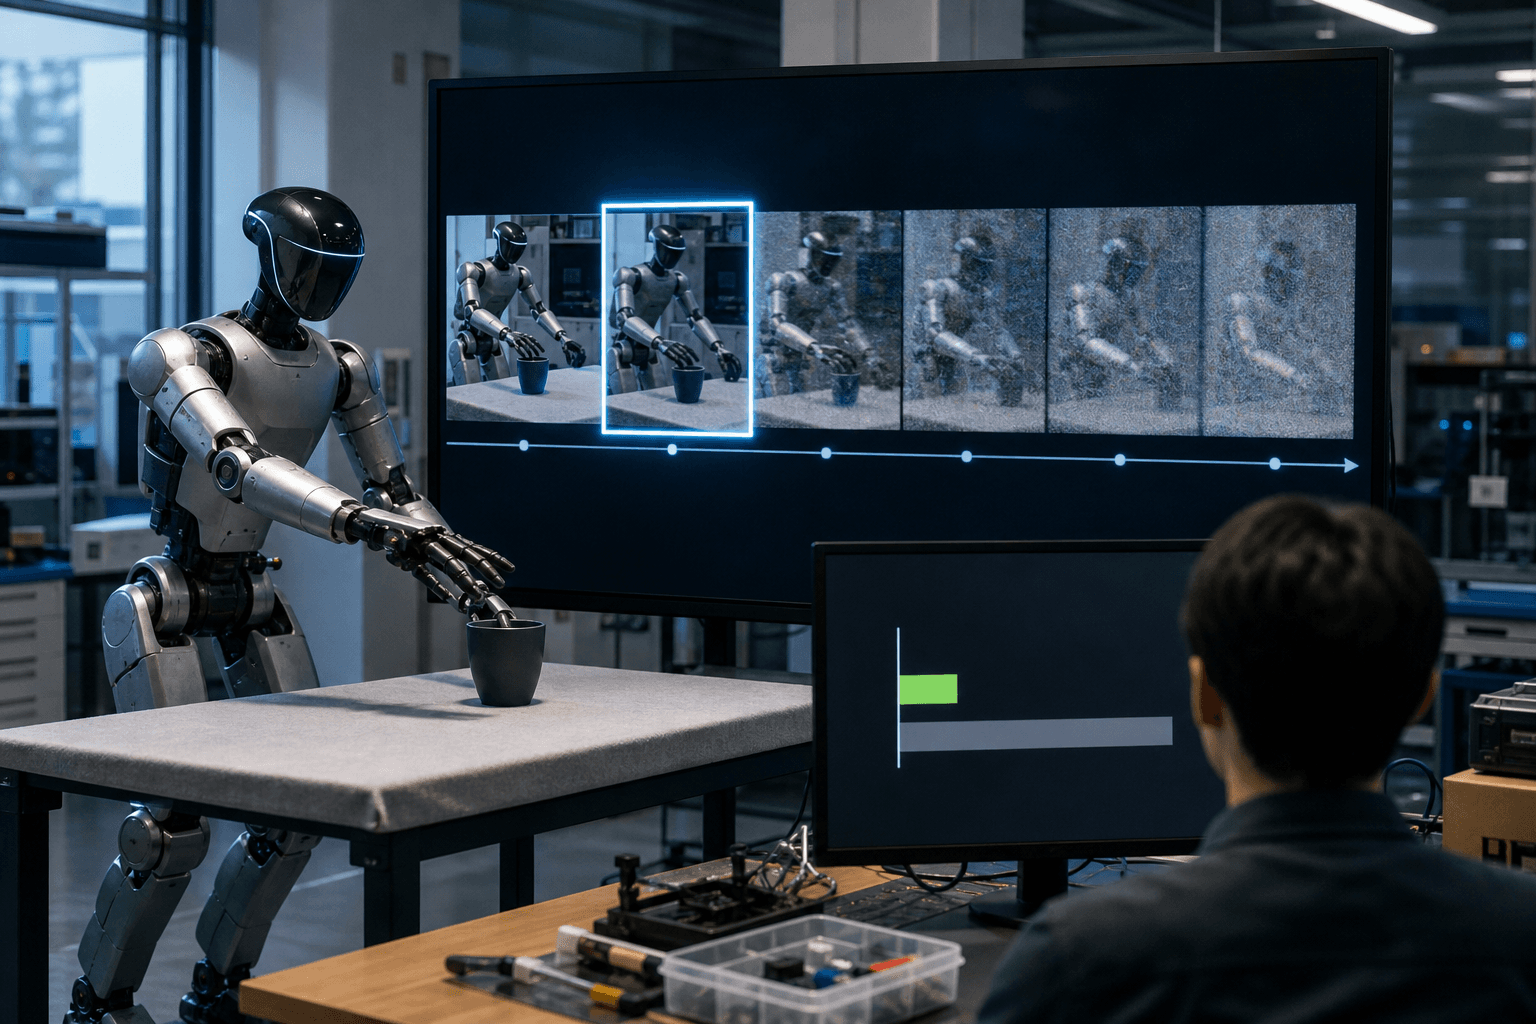
世界行動モデル(WAM)は、ロボットが次に取る行動と、その結果として見える未来の映像を同時に生成することで、物体操作の精度を高める枠組みである。しかし、再計画の際には映像と行動の同時ノイズ除去を最初から最後まで完了させる必要があり、この処理遅延が行動の更新を遅らせる要因となっていた。その結果、環境変化に応じて動作を修正する閉ループ制御の応答性が損なわれるという課題が存在していた。
研究チームが提案したRolling-WAMは、この同時ノイズ除去を複数の再計画サイクルにまたがって分散させる手法である。具体的には、予測区間を映像と行動の塊(チャンク)に分け、ノイズ水準を段階的にずらした状態でスライディングウィンドウに保持する。各ステップでは、直近に実行するチャンクを完全にノイズ除去して出力し、より先のチャンクは部分的な精緻化にとどめる。新しいカメラ観測とともにウィンドウが進むと、保持された先のチャンクは除去処理を引き継ぐ。この手法により計算負荷が時間方向に平準化され、チャンク境界をまたいで映像と行動の文脈も引き継がれる。
評価にはシミュレーション環境のLIBEROとRoboTwin、実機のUnitree G1ヒューマノイドを用いた。操作性能は既存手法と競合する水準を維持しつつ、予測区間全体を毎回ゼロから除去する必要がなくなったことで、定常状態の再計画速度は標準的な同時型WAMの4.5倍に達した。
しくみをやさしく
Rolling-WAMは、ロボットが行動を計画する際に、映像と行動のノイズを同時に除去するプロセスを効率化する技術である。従来の手法では、各再計画ごとに全てのノイズを除去する必要があったが、Rolling-WAMではこのプロセスを複数のサイクルに分散させることで、計算負荷を軽減する。これにより、ロボットは環境の変化に迅速に対応できるようになり、効率的な動作が可能となる。
ビジネスへの示唆
再計画の高速化は、ロボットを導入する産業の複数のKPIに直結する。特に製造業では、組立や検査工程において部品位置のばらつきや作業者との干渉に即応できるかが、ライン停止回数とサイクルタイムを左右する。行動更新が速まることで、把持のやり直しや待機時間が減少し、ロボットセルの稼働率向上が見込まれる。生産技術部門にとっては、動作の教示や治具調整にかかる工数を削減できるかが重要な論点となる。
物流業では、倉庫のピッキングや仕分けにおいて、動く荷物や不規則な形状への対応が求められる。1時間当たりの処理点数とピッキング誤り率が主要指標であり、応答性の改善はこれらに寄与する可能性が高い。また、介護や小売などのサービス分野においても、人と同じ空間で働くヒューマノイドが周囲の動きに素早く反応できれば、安全性と作業の自然さの両面で利点が生まれる。
計算コストの平準化は、投資判断にも影響を与える。必要なGPU性能が抑えられれば、ロボット1台当たりの搭載計算機コストや消費電力を圧縮できるため、設備投資を担う経営企画・財務部門にとっては、投資回収期間を短縮する要因となる。導入検討で注視すべき指標は以下の通りである。
- サイクルタイムと設備稼働率(製造・生産技術部門)
- 1時間当たり処理点数と誤り率(物流オペレーション部門)
- ロボット1台当たりの計算コストと消費電力(経営企画・財務部門)
現場での導入イメージ
仮に導入支援に入るなら、以下の4つのステップで進めることが考えられる。
-
棚卸し
現在の業務プロセスやロボットの運用状況を詳細に把握する。この段階では、どの業務が再計画の遅延に影響を与えているかを特定し、改善の余地を見極めることを目指す。 -
差し込み先の設計
既存ツールや業務のどこにRolling-WAMを適用するかを設計する。この段階では、新しいツールを増やさない現実的な解決策を考え、業務フローにスムーズに組み込むことを目指す。 -
小さく試す(PoC)
限定的な範囲でRolling-WAMの導入を試みる。実際の業務環境での効果を検証し、リアルタイムの応答性や計算コストの改善を確認することを目指す。 -
運用と横展開
成功したPoCをもとに、全社的な導入を進める。この段階では、運用の安定性を確保しつつ、他の部署や業務にも展開することを目指す。
この一連のプロセスを通じて、最終的にはロボットの応答性と効率を大幅に向上させることが目指される。
今後の展望
留意すべき点は、今回の検証が公開ベンチマークと単一の実機にとどまることである。研究が示したのは操作性能が競合水準を保ったまま速度が向上した点であり、精度そのものの大幅な改善ではない。工場や倉庫の実環境での耐久性、長時間運用時の安定性、安全基準への適合は今後の検証課題である。部分的に除去された先のチャンクが新たな観測と食い違う場合の挙動も、現場適用に向けて確認が必要となる。
企業にとっては、自社の代表的な作業を対象に、再計画の遅延と作業成功率を実測する概念実証が現実的な第一歩となる。世界行動モデルの推論負荷が下がれば、高価な計算資源を持たない中堅の製造・物流事業者にも導入の裾野が広がる余地がある。ヒューマノイドの事業化競争が進むなか、モデルの精度だけでなく応答速度と計算効率が製品の競争力を決める局面に入りつつある。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボット方策、物理時間を明示し遅延に強く
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。

スマホ撮影だけでロボを現場適応させる技術
スマートフォンによる室内スキャンだけで、汎用ロボット制御AIを個別の現場に適応させる手法が登場した。実機での把持成功率は63.9%に達し、現場ごとの実演収集コストを抑える道を開く。

物理を備えた3D資産をAIが自動生成
オックスフォード大などの研究チームが、重力下での安定性や衝突のない動きを備えた可動3D資産を自動生成する多エージェント方式「Artisan」と評価基準を公開した。見た目中心の3D生成が、実用段階へ進む。
