ロボットが言語指示で集団への合流位置を予測
研究チームは、自然言語で示された人の集団を特定し、ロボットが社会的に自然な合流位置を1秒未満で予測する手法を発表した。案内・介助ロボットの実用性を高める技術として注目される。
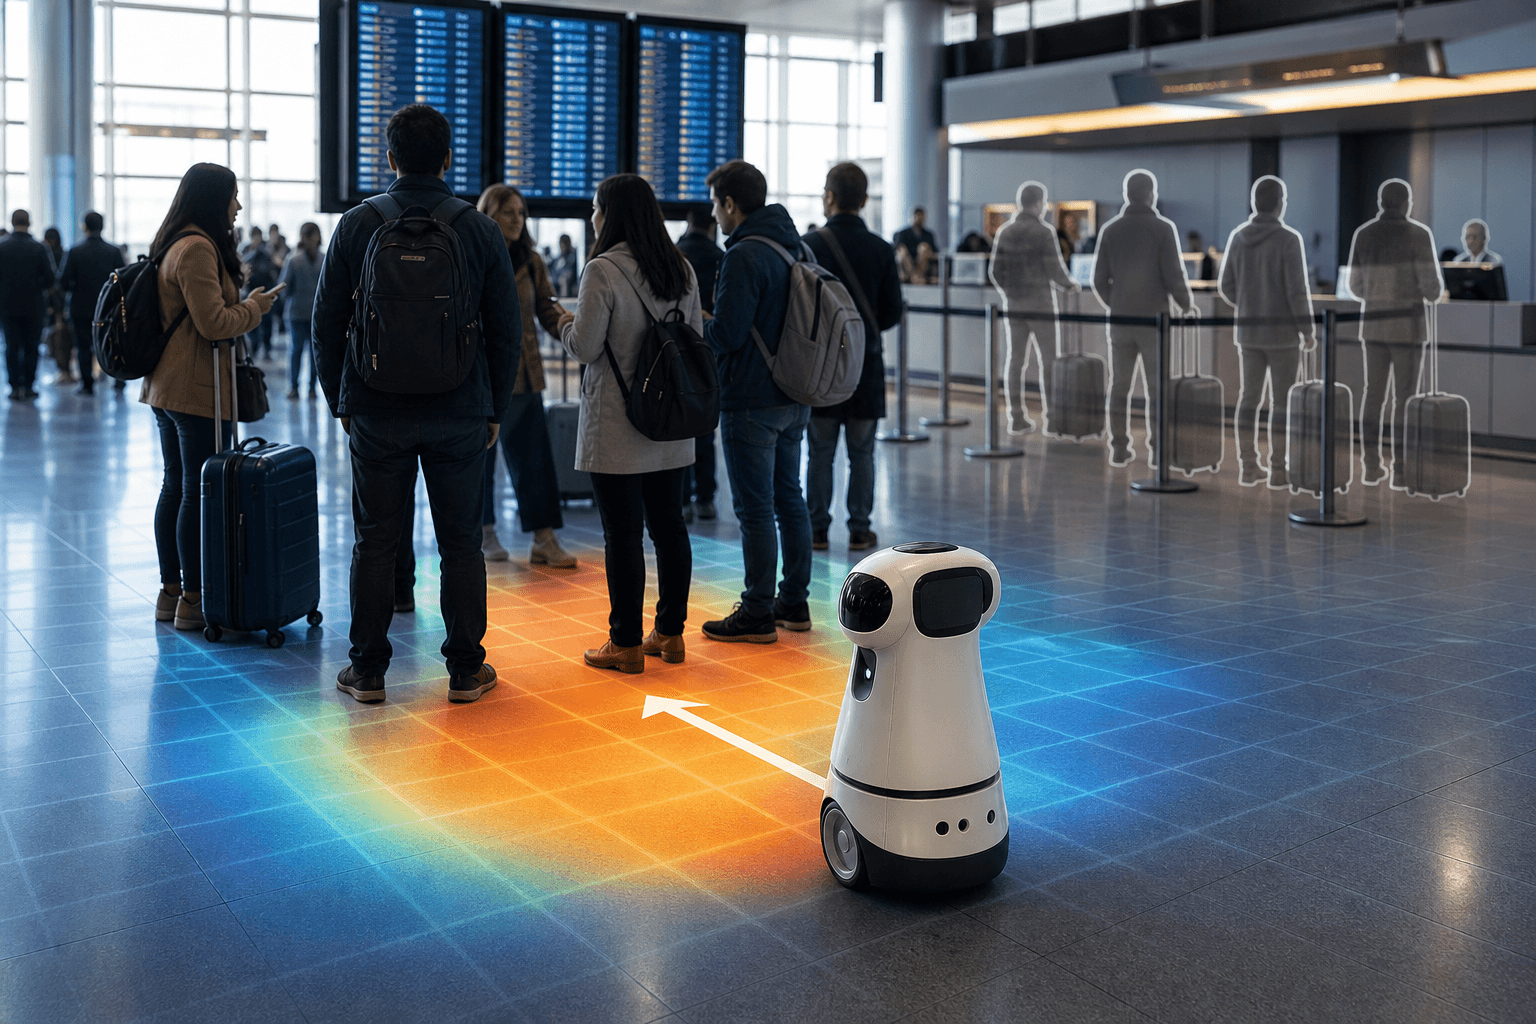
Zilin Fang氏、Gim Hee Lee氏、David Hsu氏らの研究チームは、ロボットが人の集団に加わる位置を自然言語の指示から予測する手法を発表した。この研究は、案内・介助ロボットの実用性を高める技術として注目されており、論文はarXivで公開されている。
研究の概要
従来の社会的ナビゲーションの研究は、目的地が与えられていることを前提に、社会的慣習を守って到達する経路を求めることに焦点を当てていた。しかし、集団への合流に関しては、会話や行列、観衆といった活動の実態に応じて、どこに加わるべきかという目的地そのものを推定する必要がある。研究チームはこれを「言語に基づくロボットの集団合流」と定式化した。
この手法は二段階から成り立っている。第一段階では、画像内の人々を再帰的スペクトル分割によって構造化された候補部分集合に分け、言語条件付きの画像・幾何モデルで順位付けを行い、記述に合致する集団を特定する。第二段階では、特定した集団に対して人間の隊形に関する事前知識を用い、ロボットが取り得る姿勢に対してエネルギーと向きを組み合わせた多峰性のマップを出力する。この方法の特徴は、妥当な合流位置が複数存在する状況をそのまま扱える点にある。
評価は、会話、行列、観衆の三種類の場面において、集団の規模、群衆の密度、視覚的な曖昧さを変えて実施された。集団の特定精度は競合水準を保ちながら、推論は1秒未満で完了し、合流姿勢の予測ではすべての比較手法を上回った。実機実験でも、静的な場面と状況が変化する場面の両方で合流を確認したことが報告されている。
しくみをやさしく
この研究におけるロボットの集団合流の手法は、自然言語による指示を受けて、ロボットがどのように人の集団に加わる位置を推測するかを示している。具体的には、まず画像内の人々を分析し、指示された条件に合う集団を見つけ出す。次に、その集団に対してロボットがどのように動くべきかを計算し、最適な合流位置を特定する。これにより、ロボットは人間の社会的な行動に適応し、自然な形で集団に参加できるようになる。
ビジネスへの示唆
この技術は、特に視覚障害者や歩行に困難を抱える人々を支援する機器において、重要な応用先となる。たとえば、盲導犬ロボットや自律走行型の移動支援スクーターにおいては、目的地に到達するだけでなく、待ち合わせ相手の輪や列の末尾に自然に加わることが、利用者の体験を大きく向上させる。読者の自部署においても、以下のような具体的な業務が考えられる。
- 介護・福祉機器メーカーの製品開発部門では、集団行動への参加成功率や利用継続率を向上させる可能性がある。
- 空港・鉄道・商業施設の運営部門では、案内ロボットの行列への適切な合流率や利用者満足度、苦情件数を改善できるかもしれない。
- 病院・介護施設の現場運用部門では、付き添い・搬送ロボットの遠隔オペレーター介入率や人との近接による停止回数を減少させることが期待される。
- 安全・品質管理部門では、対人距離の逸脱件数や接触のヒヤリハット件数を減らすことができる。
このように、各部門においてロボットの合流位置予測技術を導入することで、業務の効率化や顧客満足度の向上が見込まれる。特に、推論が1秒未満で行われる点は、流動的な人の集団に対して迅速に対応できるため、実用性が高い。
現場での導入イメージ
仮に導入支援に入るなら、以下のようなステップで進めることが考えられる。
-
棚卸し
現在の業務フローや使用しているツールを整理し、どの業務でこの技術が活用できるかを特定する。目指す到達点は、導入に向けた具体的な業務の洗い出しである。 -
差し込み先の設計
既存のツールや業務の中で、どこにこの技術を組み込むかを設計する。新しいツールを増やさない現実解を目指し、業務の効率化を図る。 -
小さく試す(PoC)
限定的な環境でこの技術を試験的に導入し、実際の効果を評価する。目指す到達点は、効果の確認とフィードバックの収集である。 -
運用と横展開
成功した場合、全体の業務フローにこの技術を組み込み、他の部門や業務にも展開する。目指す到達点は、全社的な効率化と顧客満足度の向上である。
全体の目指す到達点は、ロボットが人の集団に自然に加わることができる環境を整え、業務の効率化と利用者の体験向上を図ることである。
今後の展望
課題も残る。評価は会話、行列、観衆の三類型に限られており、屋外の混雑や文化圏による対人距離の違い、車椅子利用者や子ども連れを含む多様な集団での妥当性については今後の検証が必要である。また、社会的に妥当な位置は地域や場面によって異なるため、事業者は導入先ごとの調整コストを見込む必要がある。
さらに、人の集団をカメラで認識する以上、映像データの取り扱いや個人情報保護への配慮も導入の前提となる。
サービスロボットの競争軸は、移動や把持といった基本性能から、人の社会的文脈の理解へと広がりつつある。合流位置の予測が既存の自律移動基盤に追加できるモジュールとして整理されれば、機器メーカーにとって差別化の手段となる可能性がある。「どこに加わるべきか」を判断する能力は、人と空間を共有するロボットの標準機能の一つになる可能性がある。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
生成・検証・改善で視覚推論を実現
英国の研究チームが、候補の生成、検証、反復改善を一体化した推論枠組みGenVerOptを提案した。IQパズルや前立腺がん領域の抽出で人間や臨床医に並ぶ成果を示し、画像判断業務の自動化に道を開く。
臓器グラフでCTと所見を融合し病期予測
CT画像と読影レポートを臓器単位のグラフで結び付け、喉頭咽頭がんのT分類を予測する枠組みが提案された。腫瘍の手作業での切り出しを要さず、生検に頼る診断の補完を狙う。
RNA動態をAIが生成・理解する基盤が登場
RNADynBenchとRNADynNetが公開された。2585本の全原子MD軌道を整備し、軌道生成と動態理解を単一モデルで扱う。RNA創薬の探索工程を効率化する基盤として注目される。