φ-RIE、実写空間を操作可能な環境に変換
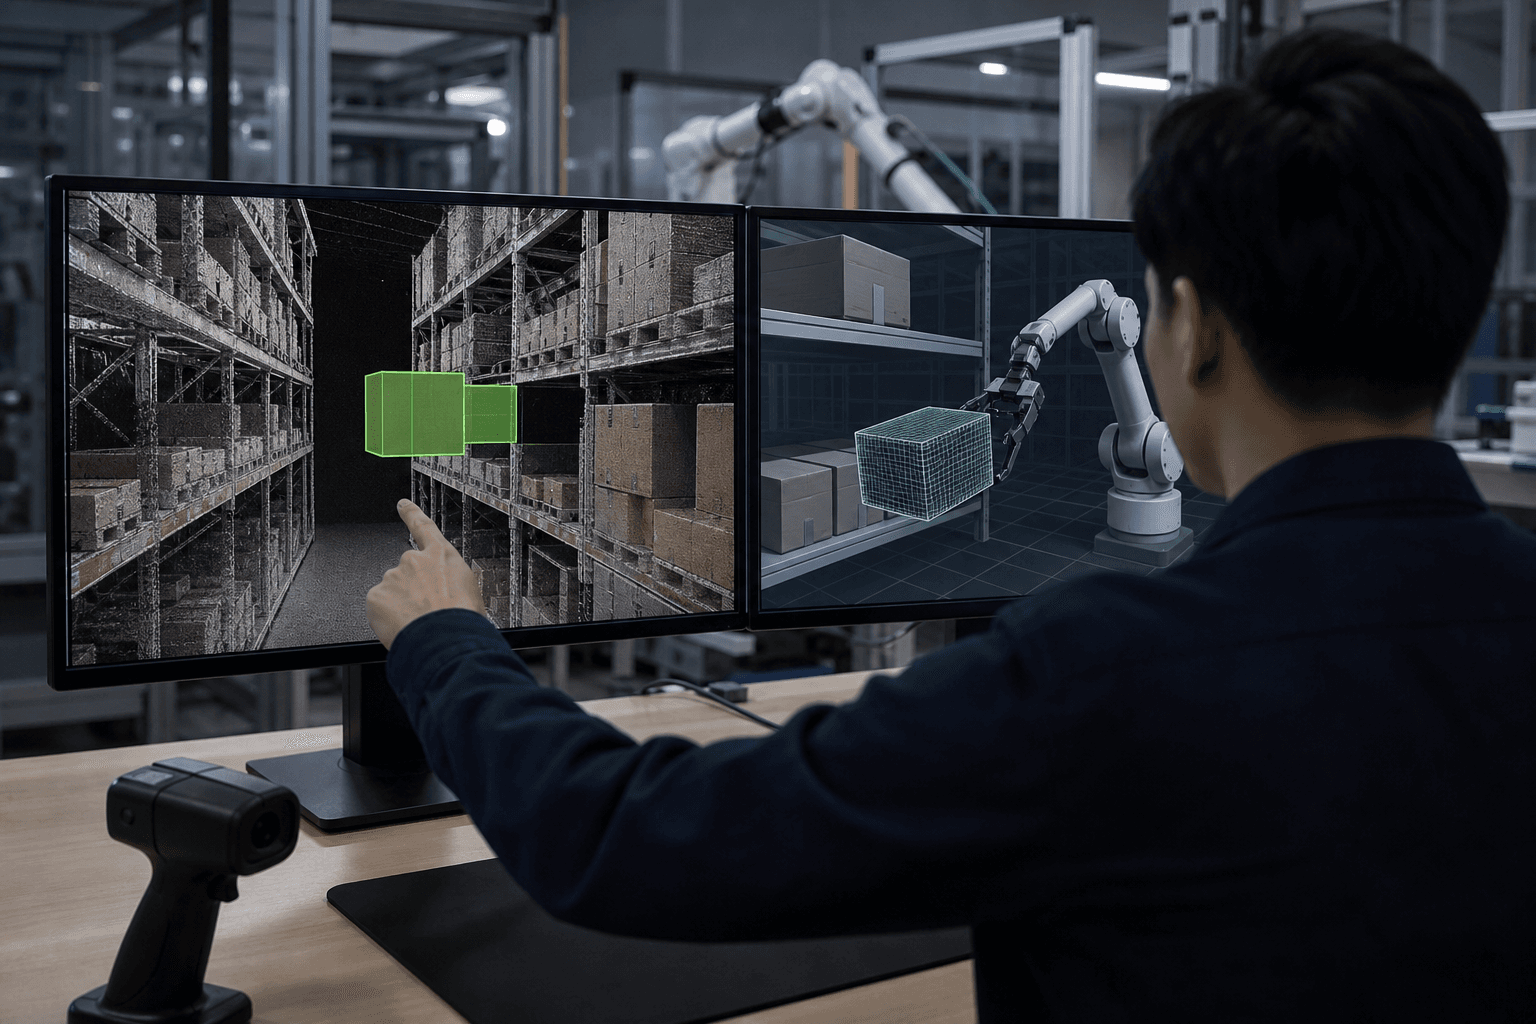
3D Gaussian Splattingで再現した実写空間から、選んだ物体だけを動かせるシミュレータ資産へ変換する手法φ-RIEが発表された。ロボット学習用の環境構築の工数削減につながる可能性がある。
研究の概要
3D Gaussian Splatting(3DGS)は、撮影した空間を写真のように再現できる技術であるが、再現結果は物理的な相互作用に対応していない。このため、ロボットのシミュレーションでは、物体が単独で動き、接触し、その背後に隠れていた背景が現れる必要がある。物体の見た目が背景と絡み合っていることや、物体の隠れた形状や遮蔽された背景が観測されていないことが、両者の隔たりの原因とされている。
Runyi Yang氏やLuc Van Gool氏らの研究グループは、この課題に対してGaussianを直接扱うパイプライン「φ-RIE」を提案した。この手法により、選択した物体をシミュレータで動かせる資産に変換し、残りの再構成はそのまま保持することが可能となる。中心となる考え方は、資産の構築と元の場所からの除去を連動させる点にあり、一つの物体の同一性が、動かせる資産と、除去して補完すべき場面の内容の両方を定める。
処理は三段階で進む。まず、Scene Observationが共通の証拠を供給し、次にCoupled Scene Constructionが、位置合わせ済みの資産と補完済みの背景Gaussianを作成する。最後に、Interactive Environmentでシミュレータ駆動のレンダリングを行う。この設計により、未編集のGaussianを保持することで、見た目の状態と物理的な状態の整合を保つことができる。
ScanNet++の50シーンでの評価では、証拠に基づく選択と位置合わせの再試行により、20ミリ許容の一致F1が保持率を固定した条件で0.336から0.383に改善した。相対的には約14%の向上である。さらに、資産がシミュレータ上で実行可能であることや、単一の生成器を用いるベースラインより操作の成果が高いこと、変換に伴う見た目上のコストも検証されている。
しくみをやさしく
「φ-RIE」は、物体を選択してその動きをシミュレーション可能な資産に変換する技術である。具体的には、まず実際の空間を撮影し、そのデータから物体の位置や形状を把握する。次に、選択した物体を動かすための情報を生成し、背景の情報を補完する。これにより、物体が動いても周囲の環境が自然に見えるように整合性を保つことができる。このプロセスによって、ロボットが学習するためのより現実的なシミュレーション環境が構築される。
ビジネスへの示唆
実際の現場を撮影するだけで操作可能なシミュレーション環境を得られることで、これまで3Dモデラーが手作業で担ってきた環境構築の工程が変わる。特に、製造・物流のロボット開発部門においては、工場や倉庫の実環境を再現した学習環境の作成リードタイム、実機試験の回数、ピッキング成功率の向上が期待される。自動化推進・生産技術部門では、導入前検証に要する期間と費用、レイアウト変更時の再検証工数の削減が重要なKPIとなる。さらに、小売・住宅・建設分野の空間設計部門では、家具や什器を動かした状態の可視化にかかる制作時間や顧客提案の成約率が影響を受ける。
このように、各部門での具体的な業務において、φ-RIEの導入がどのように役立つかを考えることが重要である。自部署で該当する業務は何か、いま誰がどれだけ手をかけているかを明確にし、KPIを設定することで、導入の効果を測定することが可能となる。
現場での導入イメージ
仮に導入支援に入るなら、以下の四つのステップで進めることが考えられる。
-
棚卸し:まず、現場での業務プロセスや既存の3Dスキャンデータを棚卸しし、どのような環境が必要かを明確にする。目指す到達点は、必要なデータとプロセスの全体像を把握することである。
-
差し込み先の設計:次に、既存のツールや業務のどこにφ-RIEを導入するかを設計する。新ツールを増やさない現実解として、既存のシステムとの統合を考慮する。目指す到達点は、スムーズな導入が可能な環境を整えることである。
-
小さく試す(PoC):小規模な試験導入を行い、実際の業務での効果を検証する。この段階では、初期のフィードバックを得ることが重要である。目指す到達点は、導入の有効性を確認し、必要な調整を行うことである。
-
運用と横展開:最終的に、運用を開始し、他の部門やプロジェクトへの横展開を図る。目指す到達点は、全社的にφ-RIEの利点を享受できる体制を整えることである。
このようなプロセスを経て、最終的な目標は、実環境に基づいた高品質なシミュレーション環境を構築し、ロボットの学習データ生成を効率化することである。これにより、企業は競争力を高めることが期待される。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボット方策、物理時間を明示し遅延に強く
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。

スマホ撮影だけでロボを現場適応させる技術
スマートフォンによる室内スキャンだけで、汎用ロボット制御AIを個別の現場に適応させる手法が登場した。実機での把持成功率は63.9%に達し、現場ごとの実演収集コストを抑える道を開く。

物理を備えた3D資産をAIが自動生成
オックスフォード大などの研究チームが、重力下での安定性や衝突のない動きを備えた可動3D資産を自動生成する多エージェント方式「Artisan」と評価基準を公開した。見た目中心の3D生成が、実用段階へ進む。
