AIが複数エージェントの意図を即時推定
複数のAIエージェントや人間が協調して動く場面で、各チームの目標を組み合わせ爆発なしに推定する新手法「MAGR-BB」が登場した。ドローン監視から物流ロボットまで、リアルタイム意思決定の精度向上に直結する成果である。
研究の概要
複数エージェントが混在する環境において、「どのエージェントが同じチームに属し、そのチームは何を目標としているのか」を外部観測者が推定する課題を「マルチエージェント目標認識」と呼ぶ。チーム編成と目標の組み合わせはエージェント数に対して組み合わせ爆発的に増大するため、従来の全列挙型アプローチは計算コストが実用に耐えなかった。
ブラジル・ポンティフィカ・カトリカ大学リオグランデドスル校などの研究チームが提案したMAGR-BBは、チームおよび目標を条件として与えた強化学習ポリシーをスコアリングモデルとして活用し、枝刈り探索(Branch-and-Bound)を因子分解した形で組み合わせる手法である。エージェントの軌跡データだけを入力として受け取り、仮説空間を大幅に削減しながら全列挙と同等の上位仮説を返すことをマルチエージェント版Blocksworldベンチマークで確認した。仮説の具体化件数は数桁オーダーで削減され、累積認識処理時間も大幅に短縮された。
ビジネスへの示唆
この技術が実用化された場合、影響を受ける業界・部門は広範にわたる。
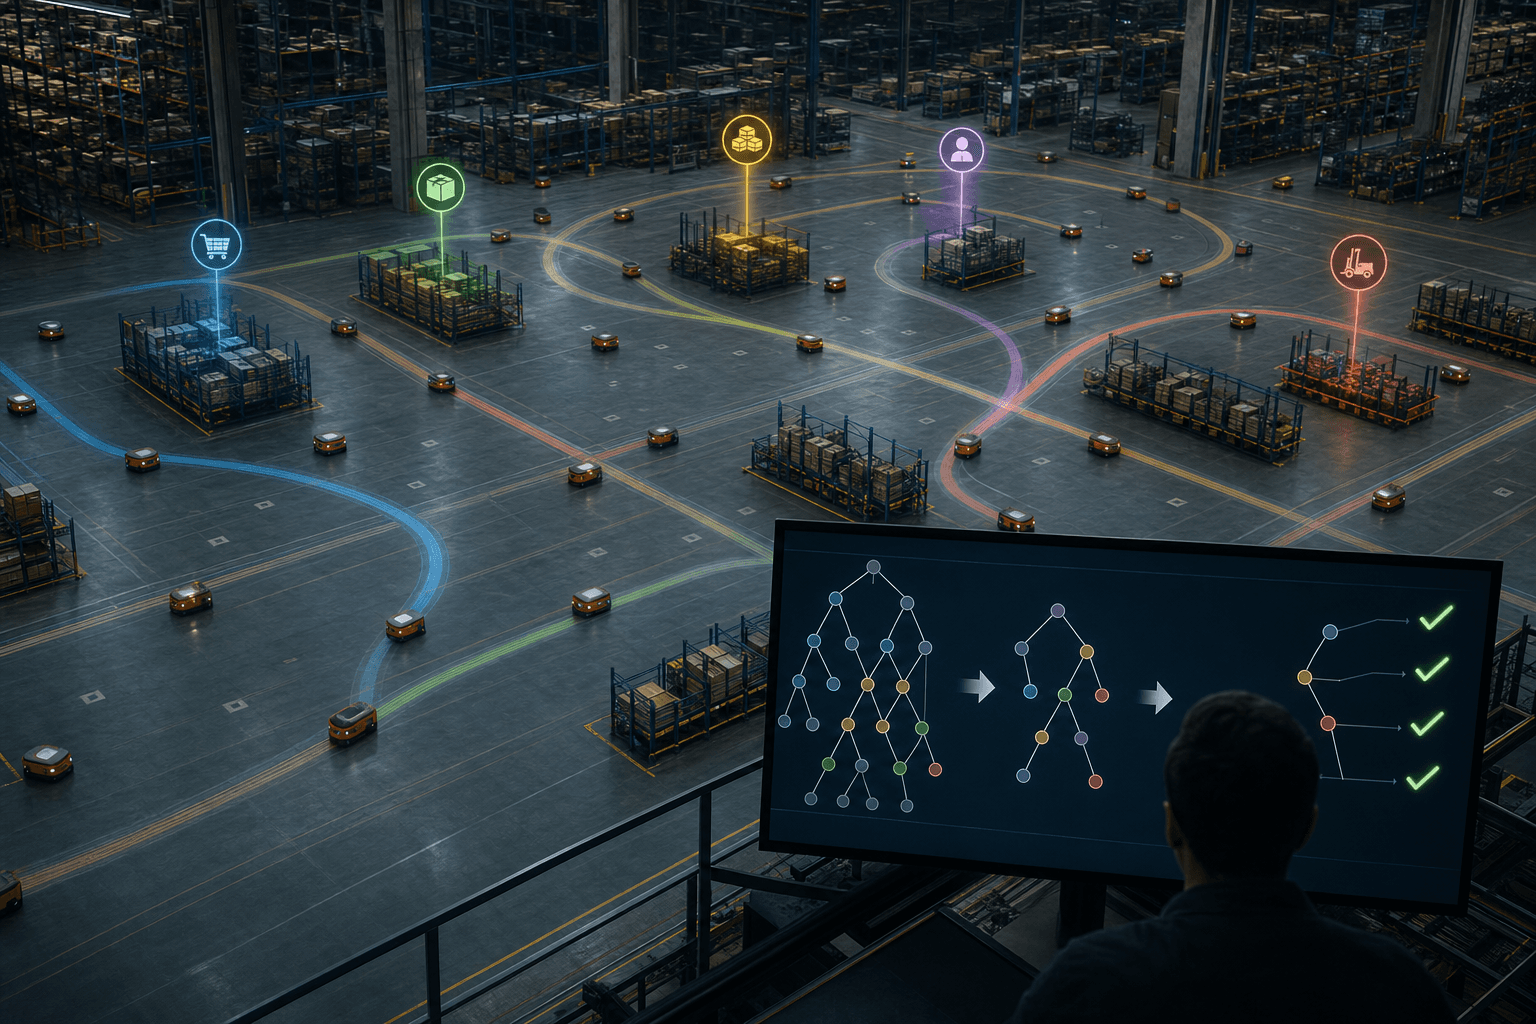
- 物流・倉庫業:複数の自律搬送ロボット(AMR)が混在する倉庫において、各ロボット群がどのタスクを担当しているかをリアルタイムに把握することで、作業割り当ての最適化やKPIであるピッキング完了率・稼働率の向上が期待できる。
- セキュリティ・防衛:ドローンや無人機の群れが特定エリアを飛行する際、敵対的な協調行動を早期に識別することで、侵入検知の偽陰性率低減と対応時間の短縮が可能となる。
- スマートファクトリー:人間作業者と協働ロボットが混在する製造ラインで、各ユニットの作業目標を自動推定することにより、安全監視部門が設定するインシデント予測精度や稼働停止時間(ダウンタイム)の削減指標に直接寄与する。
- 金融・不正検知:複数の取引主体が協調して行うマーケット操作の疑いを早期に発見するユースケースへの応用も考えられ、コンプライアンス部門の異常検知レイテンシ低減に貢献し得る。
共通して重要なのは、MAGR-BBが「軌跡データのみ」から目標を推定できる点である。センサー情報だけを収集する既存インフラを大きく変更せずに導入できるため、初期投資の抑制という観点からも実用性が高い。
今後の展望
現時点の検証はBlocksworldという制御された環境に限定されており、実世界の複雑なノイズや不完全観測条件下での性能は引き続き検証が必要である。また、エージェント数がさらに増加した場合の計算スケーラビリティも今後の課題として残る。
一方で、強化学習ポリシーの汎用性を高めることで、異なるドメインへの転用が比較的容易になる可能性がある。企業にとっては、自社の自律システムに組み込む前にパイロット環境での検証コストを見積もりつつ、研究機関との共同実証(PoC)を進めることが現実的な次のステップとなろう。マルチエージェントシステムの導入が加速する中、目標認識技術はオペレーショナルインテリジェンスの基盤として位置付けられていく可能性が高い。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボット方策、物理時間を明示し遅延に強く
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。

スマホ撮影だけでロボを現場適応させる技術
スマートフォンによる室内スキャンだけで、汎用ロボット制御AIを個別の現場に適応させる手法が登場した。実機での把持成功率は63.9%に達し、現場ごとの実演収集コストを抑える道を開く。

物理を備えた3D資産をAIが自動生成
オックスフォード大などの研究チームが、重力下での安定性や衝突のない動きを備えた可動3D資産を自動生成する多エージェント方式「Artisan」と評価基準を公開した。見た目中心の3D生成が、実用段階へ進む。
