自律走行向けLiDAR学習、アノテーション不要の新手法
スウェーデン王立工科大学などの研究チームが、カメラ映像からLiDARセンサー向け知識を自己教師あり学習で転移する新フレームワーク「HilDA」を発表した。教師データの大幅削減が自動運転開発のコストと期間を圧縮する可能性がある。
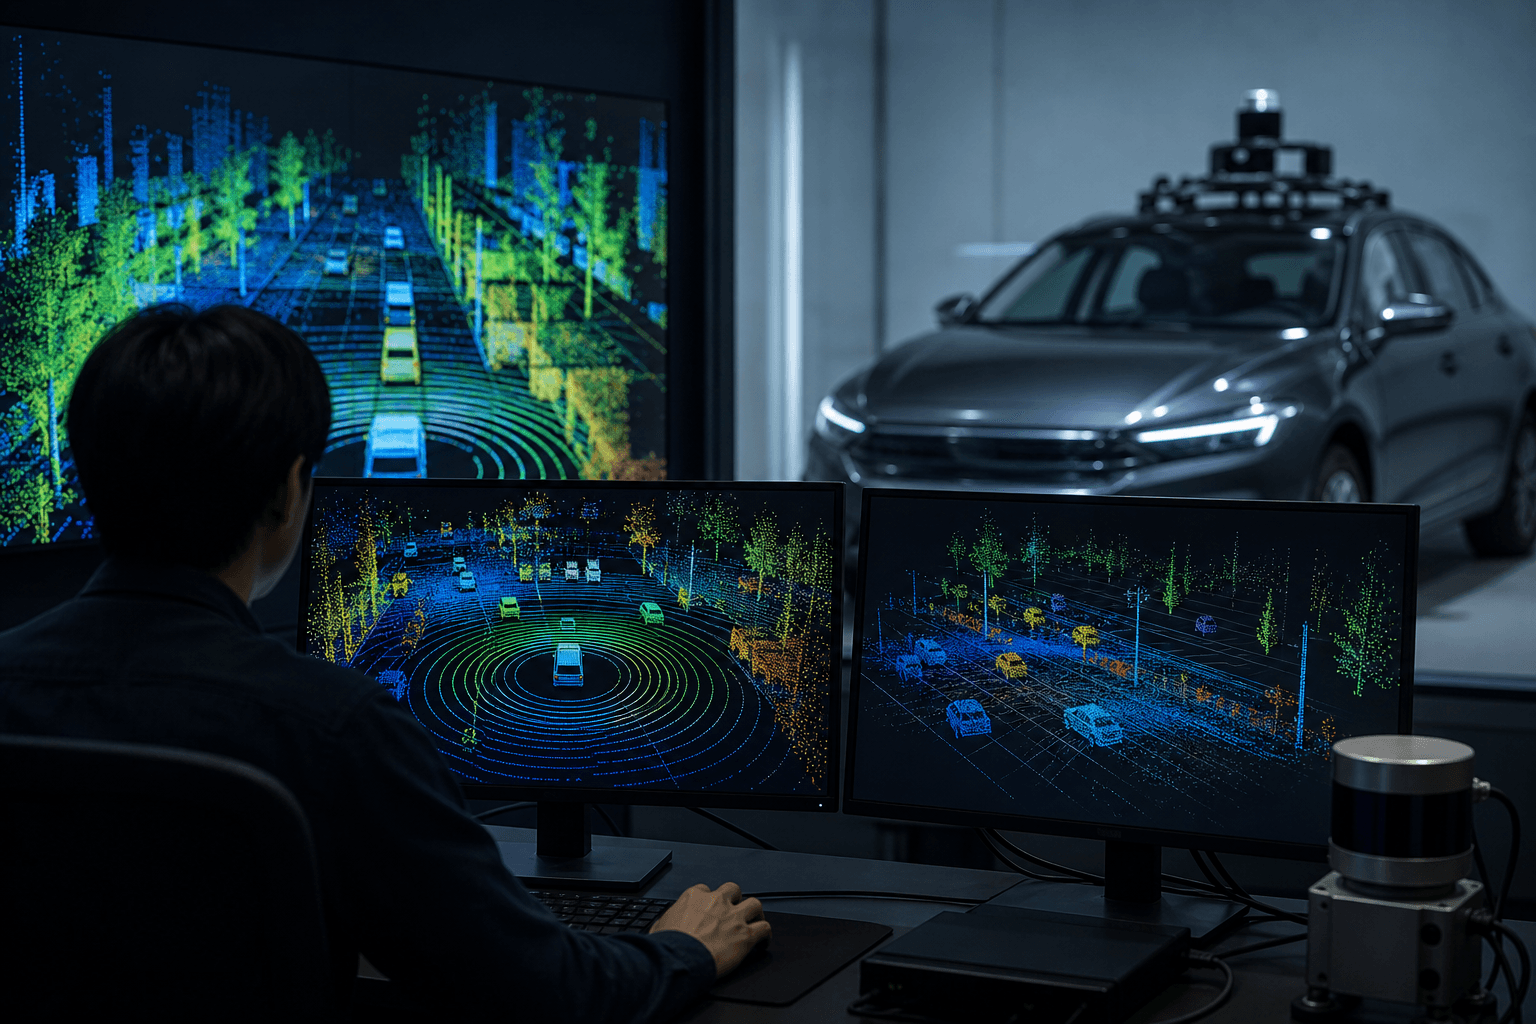
自動運転技術の商業化を阻む最大の障壁の一つが、LiDAR(光検出測距)センサーデータへの大量のアノテーション作業である。三次元点群データへの手動ラベリングは、カメラ映像の数倍から数十倍のコストを要するとされ、完全自律走行の量産化に向けた開発ロードマップを圧迫している。
スウェーデン王立工科大学(KTH)を中心とする研究チームが発表したHilDA(Hierarchical Distillation with Diffusion)は、この課題に正面から取り組む自己教師あり事前学習フレームワークである。同手法は、大規模カメラ画像で学習済みの視覚基盤モデル(VFM)を「教師」として活用し、アノテーション済みデータを用いずにLiDARバックボーンモデルへ知識を転移する。
従来手法との最大の差異は、教師モデルをブラックボックスとして扱わない点にある。HilDAは階層的蒸留と時空間整合性の二つの柱で構成される。階層的蒸留では、VFMの複数の中間層から段階的に意味情報を抽出する「マルチレイヤー蒸留」と、シーン全体の文脈を一括して取り込む「グローバルコンテキスト蒸留」を組み合わせる。さらに、時系列LiDARフレームを用いた「時間的占有拡散」という目的関数を導入し、走行中の動的物体の位置変化を整合的に学習させる。
ベンチマーク評価では、三次元物体検出、シーンフロー推定、意味論的占有予測のいずれにおいても従来の蒸留手法を上回り、クロスモーダル蒸留分野における最高水準を達成したと報告されている。
事業インパクトの観点では、自動車メーカーおよびTier1サプライヤーの自動運転開発部門への影響が最も直接的である。現状、データアノテーション費用は開発予算の相当部分を占めており、アノテーション専門業者への外注コストは大規模プロジェクトで数億円規模に達することもある。HilDAが実用化されれば、アノテーション量の削減によりデータ収集から学習完了までのリードタイムを短縮でき、開発サイクルの加速というKPIに直結する。
物流・運送業界においても波及効果は大きい。幹線輸送向け自律走行トラックや港湾・工場内の無人搬送システムを開発する企業にとって、センサーデータの学習効率向上は運用開始時期の前倒しを意味する。稼働率や事故率低減といった運用KPIの早期改善につながり得る。
またロボティクス分野においても、倉庫自動化や屋外作業ロボットの環境認識性能向上に応用できる可能性がある。特にロングテールな環境変化への対応能力が求められる農業ロボットや建設機械の自律化では、多様な三次元シーンを効率よく学習できる本手法の特性が有効に機能すると考えられる。
一方で、実用展開に向けた課題も残る。HilDAの性能は教師となるVFMの品質に依存するため、悪天候や夜間など視覚的に劣化した条件下でのカメラ映像から、どの程度頑健な知識を抽出できるかは継続的な検証が必要である。また、量産車搭載を前提とした場合の推論速度と計算資源の最適化も不可欠な課題となる。
研究チームはコードを公開しており、産学連携による応用研究の加速が見込まれる。自動運転の社会実装を目指す企業が本手法を独自のデータパイプラインに組み込む動きが、今後数年以内に具体化する可能性は高い。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボット方策、物理時間を明示し遅延に強く
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。

スマホ撮影だけでロボを現場適応させる技術
スマートフォンによる室内スキャンだけで、汎用ロボット制御AIを個別の現場に適応させる手法が登場した。実機での把持成功率は63.9%に達し、現場ごとの実演収集コストを抑える道を開く。

物理を備えた3D資産をAIが自動生成
オックスフォード大などの研究チームが、重力下での安定性や衝突のない動きを備えた可動3D資産を自動生成する多エージェント方式「Artisan」と評価基準を公開した。見た目中心の3D生成が、実用段階へ進む。
