360度空間AI探索、精度8倍に向上
東浙大学らの研究チームが開発した「EAGLE-360」は、360度パノラマ映像内での自律的な視覚探索精度をベースモデル比約8倍に高めた。製造・物流・警備など空間監視を要する産業のDX加速に直結する成果である。
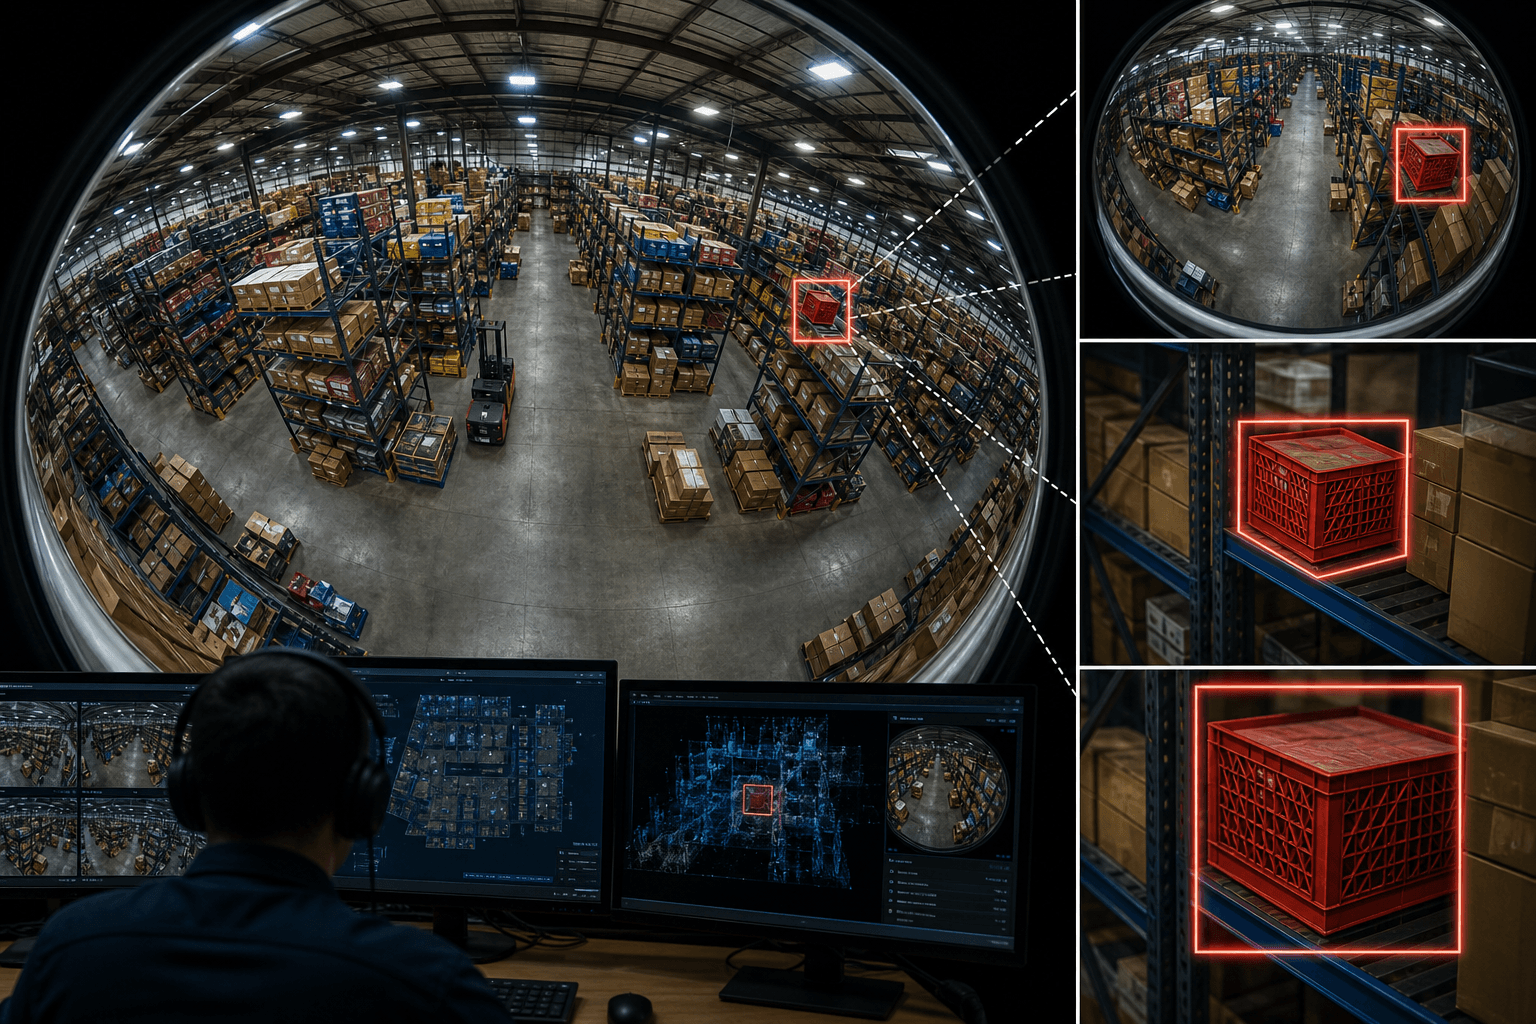
研究の概要
多モーダル大規模言語モデル(MLLM)は画像認識や文書理解で高い性能を示してきたが、360度パノラマ映像への適用には根本的な課題が存在する。球面座標に起因する極域歪みや、映像が左右に連続する円筒形トポロジーの処理において、既存モデルは精度が著しく低下するためである。
研究チームが提案した「EAGLE-360」は、この問題をグローバルからローカルへの段階的探索という新しいパラダイムで解決する。まず全方位の俯瞰的視点から探索候補領域を絞り込み、次に詳細なローカル視点へと推論を深める仕組みだ。技術的な核心は「RoPE Rolling」と呼ばれる座標シフト型の位置エンコーディング機構で、パノラマ映像の連続的な空間構造をモデルが自然に認識できるよう適応させた。
学習には独自構築した大規模データセット「EAGLE-360 Dataset」を活用。4K解像度のパノラマ画像1万4,000枚超と、7万件以上の高品質な視覚的質疑応答(VQA)対話データで構成される。教師あり微調整(SFT)と強化学習手法「GRPO」を組み合わせたトレーニングパイプラインにより、複雑な空間推論とツール呼び出し能力を引き出した。実験結果では、ベースモデルに対して探索精度が約8倍向上し、探索効率も大幅に改善されたことが確認された。
ビジネスへの示唆
EAGLE-360の実用化が現実味を帯びる産業領域は広い。特に以下の部門・KPIへの影響が見込まれる。
- 製造業(品質管理部門): 工場内全方位カメラとの連携により、不良品や異常箇所の自動検出率向上、および検査員の目視確認工数の削減が期待される。見逃し率(見落としによる不良品流出率)の改善に直結する。
- 物流・倉庫管理(オペレーション部門): 大規模倉庫内での在庫探索やピッキング支援に応用可能。作業員1人当たりの処理件数(ピッキング効率)やエラー率が主要KPIとなる。
- セキュリティ・施設管理(警備・総務部門): 360度監視カメラ映像のリアルタイム解析に活用することで、不審者・不審物の検知速度と検知率を改善できる。従来は人的監視に依存していた夜間・広域エリアの自動化を加速させる。
- 建設・不動産(現場管理部門): 建設現場の安全管理や竣工検査において、全方位映像から特定の部材や異常を自動抽出する用途が想定される。
既存の局所視点ベースの手法では、カメラの初期設定が固定されているため死角が生じやすく、対象が視野外に出た際の回復能力に乏しかった。EAGLE-360はグローバルな空間認識を先行させることで、この「近視眼的探索」の欠点を克服しており、エラーリカバリー能力の高さが実運用における信頼性につながる。
今後の展望
現時点では研究段階にあり、実製品への統合には映像処理のリアルタイム性確保や、エッジデバイスへの軽量化といった工学的課題が残る。ただし、4K対応の学習データを大規模に整備した点は、高解像度カメラが普及する商用環境への適用可能性を高める要素として評価できる。
グローバルからローカルへの段階的推論という設計思想は、将来的に自律移動ロボットや自動運転車の環境認識モジュールへの展開も視野に入る。各社が空間AIの社内実装を検討する際、全方位映像の処理精度をどのベースライン技術で担保するかが、競争力の分岐点となりうる。360度センサーの導入コストが低下しつつある現在、EAGLE-360が示す精度水準は業界標準を塗り替える潜在力を持つ。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボット方策、物理時間を明示し遅延に強く
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。

スマホ撮影だけでロボを現場適応させる技術
スマートフォンによる室内スキャンだけで、汎用ロボット制御AIを個別の現場に適応させる手法が登場した。実機での把持成功率は63.9%に達し、現場ごとの実演収集コストを抑える道を開く。

物理を備えた3D資産をAIが自動生成
オックスフォード大などの研究チームが、重力下での安定性や衝突のない動きを備えた可動3D資産を自動生成する多エージェント方式「Artisan」と評価基準を公開した。見た目中心の3D生成が、実用段階へ進む。
