DreamStream、自動運転の模擬評価を現実へ近づける
Bolei Zhou氏らは、自動運転AIの評価を実世界に近づける生成型シミュレーター「DreamStream」を開発した。新指標FDπで既存手法を最大4.7倍上回り、開発と安全検証の精度向上につながる。
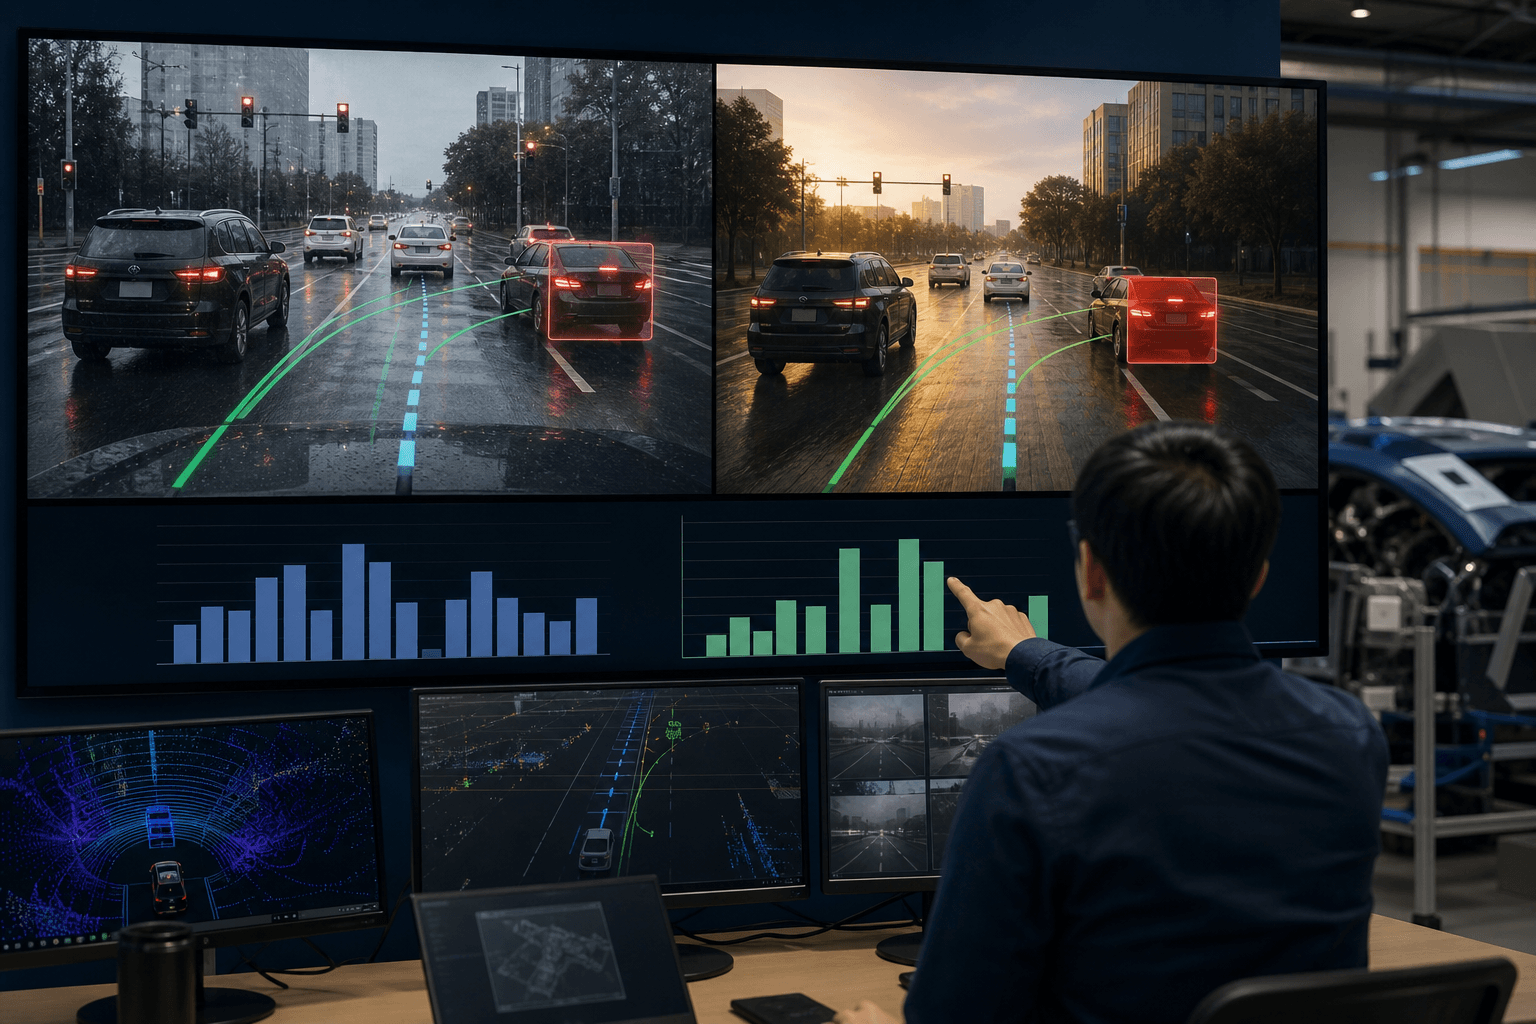
研究の概要
Bolei Zhou氏らの研究チームは、自動運転の運転方針(ポリシー)を閉ループで評価する生成型シミュレーター「DreamStream」を開発した。このシミュレーターは、センサー入力から操作までを一括で学習するエンド・ツー・エンド(E2E)方式の運転AIを、仮想空間で安全かつ忠実に検証する手法である。従来のシミュレーターは実写との視覚的な乖離があり、運転ポリシーが判断の根拠とする情報が歪むため、閉ループでの意思決定を正しく評価できないという課題を抱えていた。
DreamStreamは、大規模な事前学習済み動画モデルから蒸留した自己回帰型の動画モデルを採用し、交通レイアウトによる誘導を加えることで、見た目を変化させつつ、シナリオの配置や動的物体の時間的一貫性といったポリシー関連の特徴を保つことが可能である。研究チームは、画質を測るFIDなどの知覚指標が、これらの特徴の保存度合いを誤って順位付けする点も指摘した。
そのため、公開済みE2Eポリシーのシーン文脈特徴に対するフレシェ距離として、シミュレーションと実世界の差を測る新指標「FDπ」を提案した。この指標により、既存で最も強力な閉ループシミュレーターに対し、nuScenesで1.6倍、NAVSIMで4.7倍の改善を示し、ポリシーの知覚に与える摂動も最小であった。加えて、実世界データに基づく非反応型ベンチマークNAVSIMを、敵対的な運転行動や天候変動を含む対話型の試験環境へ変換した「Navhard-CL」を構築した。この新しい環境では、従来の閉ループベンチマークが見逃してきた失敗モードが確認されている。コードとデータは公開されており、他の研究者や企業が利用可能である。
しくみをやさしく
DreamStreamは、運転AIの評価をより現実に近づけるために設計されている。具体的には、運転ポリシーを閉ループで評価するため、仮想空間内での運転シナリオを生成する。これにより、運転AIが実際の運転環境でどのように機能するかを、リアルタイムで検証することが可能となる。従来のシミュレーターでは、実際の運転環境とのギャップが大きく、評価結果が信頼性に欠けることが多かったが、DreamStreamはこの問題を解決するアプローチを提供する。
ビジネスへの示唆
自動運転技術の開発において、最も直接的な影響を受けるのは、自動車メーカーや部品大手、ロボタクシー事業者の自動運転開発部門と、検証・安全評価部門である。実車走行による試験は費用と時間がかさむうえ、危険な状況の再現にも限界がある。忠実度の高い閉ループシミュレーションで代替できる範囲が広がれば、次の指標の改善が見込まれる。
- 開発部門:走行距離あたりの実車試験コスト、モデル改良の反復サイクル日数
- 安全評価部門:敵対的シナリオや悪天候下での不具合検出件数、出荷前の見逃し率
- 品質保証部門:市場投入後の重大不具合件数、リコール関連費用
特に実務上の意味が大きいのは、FDπが公開ポリシーを基準に算出できる点である。これにより、社内の検証用シミュレーターが自社ポリシーの判断をどれだけ歪めているかを定量化でき、シミュレーターの選定やベンダー比較の根拠となる。また、Navhard-CLが示した採点器の偏りは、社内の評価指標そのものが開発判断を偏らせていないかを点検する契機ともなる。保険会社や規制当局にとっても、実走行だけに頼らない安全性の説明資料の整備に資する可能性がある。
現場での導入イメージ
仮に導入支援に入るなら、以下の4つのステップを踏むことが考えられる。
-
棚卸し
まず、自社の自動運転開発プロセスや既存のシミュレーション環境を棚卸しし、現在の課題やニーズを明確にする。この段階で、どのようなシミュレーションが必要かを把握し、導入の目指す到達点を設定する。 -
差し込み先の設計
次に、DreamStreamを既存のツールや業務フローにどのように組み込むかを設計する。新たなツールを増やさず、既存の業務にどのように差し込むかを検討し、実現可能な解決策を模索する。この段階では、業務の効率化を目指す。 -
小さく試す(PoC)
その後、小規模なプロトタイプを用いて、実際にDreamStreamを試す。これにより、シミュレーションの効果を確認し、必要な調整を行う。この段階での目指す到達点は、シミュレーションのフィードバックを得ることで、実用性を検証することである。 -
運用と横展開
最後に、得られた知見をもとに、DreamStreamを本格的に運用し、他の部門やプロジェクトにも展開する。この段階では、全体の運用効率を向上させ、組織全体でのシミュレーション活用を促進することを目指す。
これらのステップを踏むことで、企業は自動運転技術の開発におけるシミュレーションの精度を向上させ、コスト削減や開発スピードの向上を図ることができる。
今後の展望
シミュレーション上の評価結果が実車の事故率や運転介入頻度とどこまで相関するかは、今後の検証課題である。今回の評価はnuScenesとNAVSIMという公開データセットに基づいており、各社固有のセンサー構成や走行環境への適用には追加の調整が必要になるとみられる。動画生成モデルを用いる以上、大規模な回帰試験に組み込む際の計算コストも運用上の論点となり得る。
コードとデータが公開されたことで、各社が自社ポリシーで再現し、比較できる環境は整いつつある。評価基盤の良否が開発速度と安全性の説明責任を左右する局面で、シミュレーターの忠実度を定量的に測る枠組みが業界標準となるかが焦点である。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボット方策、物理時間を明示し遅延に強く
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。

スマホ撮影だけでロボを現場適応させる技術
スマートフォンによる室内スキャンだけで、汎用ロボット制御AIを個別の現場に適応させる手法が登場した。実機での把持成功率は63.9%に達し、現場ごとの実演収集コストを抑える道を開く。

物理を備えた3D資産をAIが自動生成
オックスフォード大などの研究チームが、重力下での安定性や衝突のない動きを備えた可動3D資産を自動生成する多エージェント方式「Artisan」と評価基準を公開した。見た目中心の3D生成が、実用段階へ進む。
