高自由度ロボ制御、世界モデルが刷新
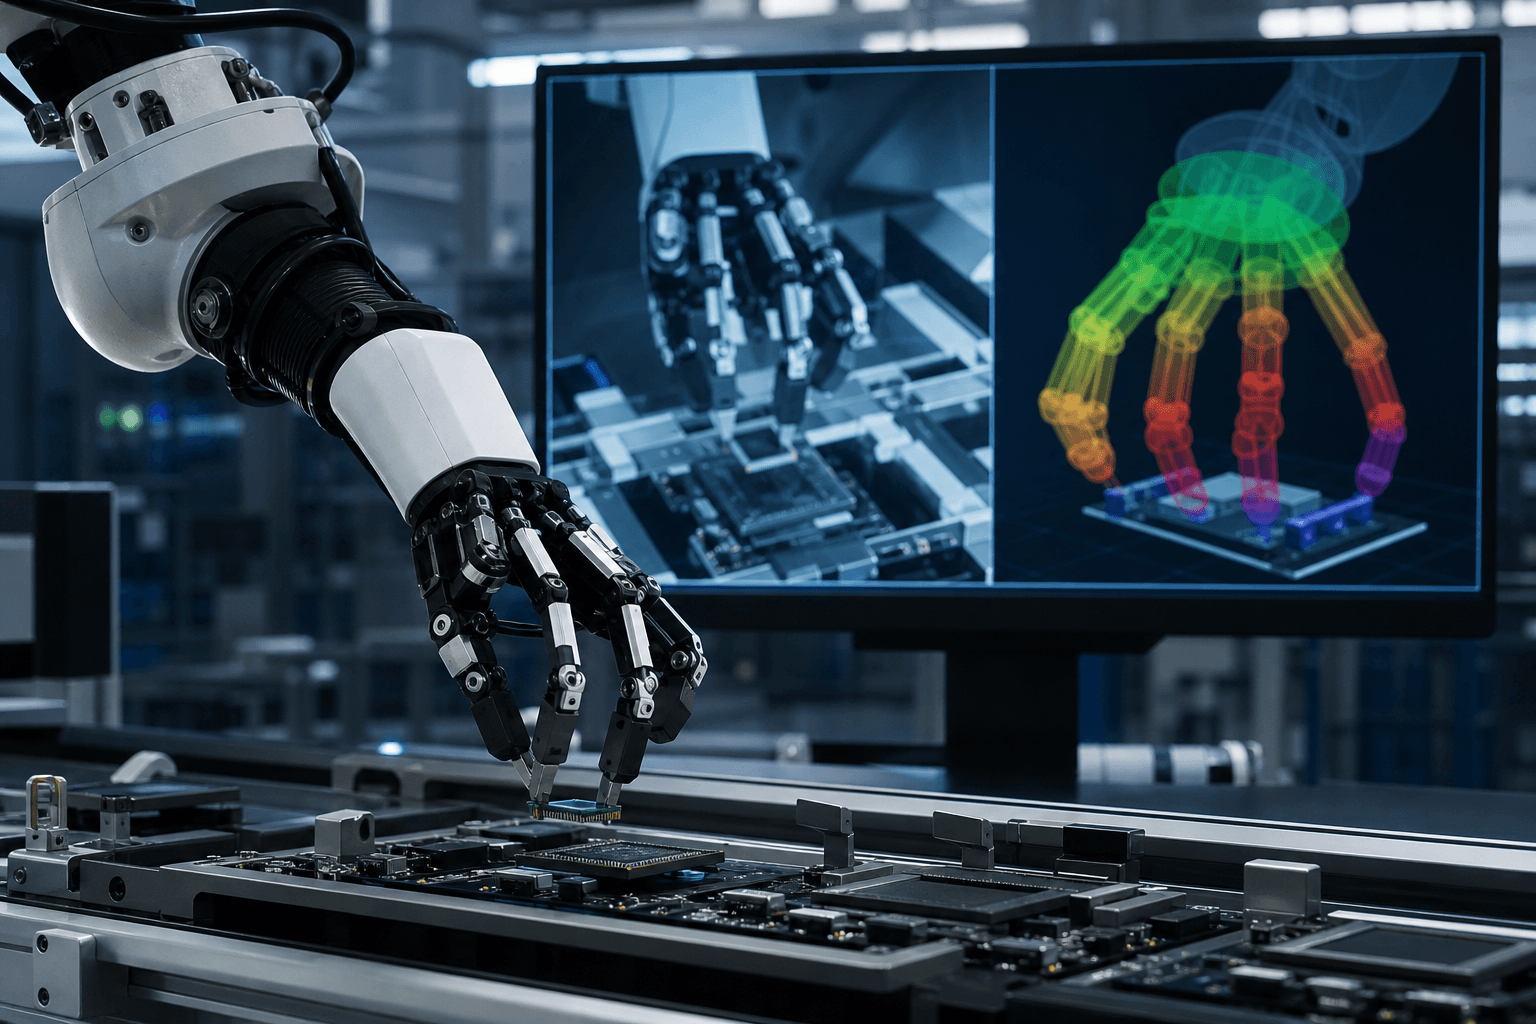
米研究チームが、ロボットの精緻な手指動作を高精度に予測する世界モデル「DexAC-WM」を発表した。製造・医療・物流分野における自律ロボットの実用化を大幅に加速させる可能性がある。
研究の概要
ロボット制御の分野では、カメラ映像などの視覚情報と行動指令を組み合わせて未来の状態を予測する「行動条件付き世界モデル」の研究が進んでいる。しかし既存のアプローチの多くは、ロボットの行動系列を単一の表現に圧縮して処理するため、関節数が少ない単純な動作には有効であっても、人間の手指のように自由度(DoF)の高い複雑な動作では精度が著しく低下するという課題があった。
中国系研究チームが発表した「DexAC-WM」は、この課題に正面から取り組む。従来の一括圧縮に代わり、行動の各次元が持つ意味を保持した「行動トークン化」を導入し、局所的な精緻化と大域的な変調を組み合わせることで、微細な手指動作と大きな腕の動きが混在する高自由度シナリオでも安定した動作予測を実現する。さらに、物体や場面の意味情報を提供する「セマンティックブランチ」を追加することで、視覚的リアリティと行動追従の一貫性を同時に向上させた。
精度評価指標であるFID・FVD・PCKのすべてにおいて、既存手法を上回る結果を「EgoDex」「EgoVerse」の両ベンチマークで達成したことが論文で示されている。
ビジネスへの示唆
この研究が持つ産業的意義は多岐にわたる。最も直接的な恩恵を受けるのは、精密組立や検査工程を抱える製造業である。従来の産業用ロボットでは困難だった、小型部品の挿入や配線処理といった繊細な作業を自律的に学習・実行できるロボットの開発に、世界モデルは不可欠な技術基盤となっている。生産技術部門にとっては、段取り替え時間の短縮や不良率の低減といったKPIへの直接的な貢献が期待できる。
- 製造業(生産技術部門):精密組立工程の自動化率向上、不良品発生率の削減
- 医療・介護(研究開発部門):手術支援ロボットや介護補助ロボットの動作精度向上、訓練コスト削減
- 物流・倉庫(オペレーション部門):ピッキング作業の自動化、人件費および誤出荷率の改善
医療分野では、手術支援ロボットの動作シミュレーション精度の向上に直結し、リスク評価や術前訓練の質を高める用途が見込まれる。また物流・倉庫業においては、形状が不規則な商品のピッキング自動化への応用が現実味を帯びてくる。
企業がこの技術を活用する経路としては、自社でロボット開発を行う大手メーカーが研究を内製化する場合と、世界モデルを搭載したロボティクスSaaS製品として導入する場合の二つが想定される。特に注目されるのは、DexAC設計が異なるバックボーンモデルへの適用を可能とすることが実証されている点で、既存のロボット制御システムへの段階的な統合が技術的に可能である。
今後の展望
世界モデルを用いたロボット制御は、実機による試行錯誤なしにシミュレーション空間で動作を学習・検証できる「デジタルツイン」的な活用法とも親和性が高い。今後は、リアルタイム推論に向けた計算効率の改善や、工場・病院・倉庫といった実環境データへの適応が開発の焦点となる。
産業用ロボット市場はグローバルで急速に拡大しており、国際ロボット連盟(IFR)の予測によれば今後数年間で年率10%超の成長が見込まれている。精緻な動作制御を支える世界モデルの進化は、この市場競争における技術的な差別化要因として、企業の研究開発投資判断に影響を与えていくとみられる。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボット方策、物理時間を明示し遅延に強く
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。

スマホ撮影だけでロボを現場適応させる技術
スマートフォンによる室内スキャンだけで、汎用ロボット制御AIを個別の現場に適応させる手法が登場した。実機での把持成功率は63.9%に達し、現場ごとの実演収集コストを抑える道を開く。

物理を備えた3D資産をAIが自動生成
オックスフォード大などの研究チームが、重力下での安定性や衝突のない動きを備えた可動3D資産を自動生成する多エージェント方式「Artisan」と評価基準を公開した。見た目中心の3D生成が、実用段階へ進む。
