YOLOv2に幾何特徴を加え標識誤認識を抑制
YOLOv2に標識の形状照合を加えるとmAPが0.680から0.713に上昇した。自動運転・ADAS開発で、似た標識の誤認識対策に示唆を与える研究である。
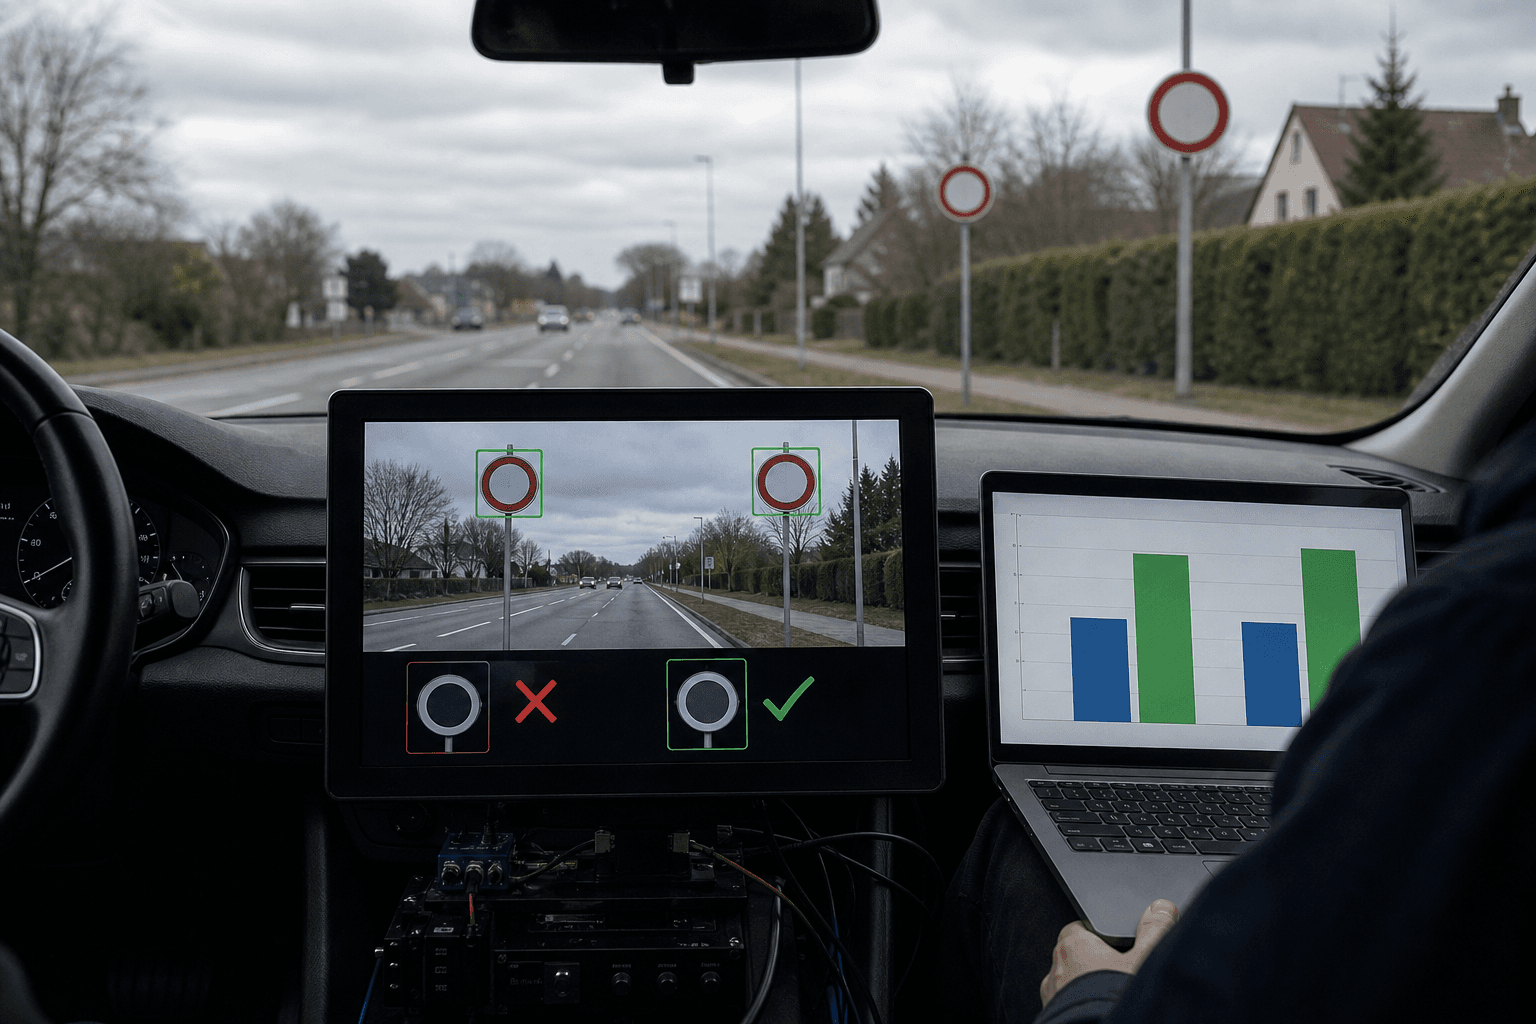
研究の概要
自動運転や先進運転支援システム(ADAS)の中核をなす交通標識認識(TSR)に関する研究が発表された。この研究では、物体検出モデルYOLOv2を改良し、処理の効率化と誤認識の抑制を同時に実現することを目指している。著者はArefeh Rezaei氏であり、研究の成果は自動運転やADASの開発において、特に似た標識の誤認識対策に対する示唆を提供するものである。
研究の内容は主に二つの改良から成り立っている。第一の改良は、YOLOv2に中間予測層を加えた分岐型構造である。この構造により、判別が容易な入力に対しては推論を途中で打ち切ることができ、計算時間を削減することが可能となる。具体的には、画像全体で判断する方式と、セル単位で判断する方式の両方を検討している。第二の改良は、形状が似た標識の取り違えを減少させるために幾何情報を導入することである。この手法では、教師なしのベイズ型画像分割を用いて標識の二値表現を作成し、YOLOv2が出力した境界ボックス内でクラスごとの幾何テンプレートと照合する。この照合は、推論時の検証や学習時の追加信号として利用される。
評価には、GTSDBとGTSRBの標識画像をシームレスクローニングと画像変換で合成した専用データセットが使用された。対象は10クラスで、学習用に3,000枚、テスト用に300枚が用意されている。選定された分岐型構造の実行時間は0.647秒で、mAP(平均適合率)は0.680であり、基準のYOLOv2(0.6607秒、0.680)と精度は同等のまま時間を約2%短縮した。さらに、幾何検証を推論時に適用するとmAPは0.713に上昇し、3.3ポイントの改善が見られた。学習時に幾何特徴を使用する方式ではmAPが0.697となり、実行時間は0.6608秒と基準と同じ速度を維持している。速度面の改善幅は小さいものの、主な成果は精度面にある。
しくみをやさしく
この研究の中心的なアイデアは、YOLOv2に幾何情報を加えることで、標識の認識精度を向上させることである。具体的には、標識の形状を数値的に表現し、YOLOv2が出力した境界ボックスと照合する。これにより、同じような形状の標識が誤って認識されるリスクを低減することが可能となる。また、分岐型構造により、簡単なケースでは推論を早期に終了させることができ、計算資源の効率的な利用が期待される。
ビジネスへの示唆
この研究の成果は、自動車メーカーやティア1サプライヤーのADAS・自動運転の開発部門にとって、非常に重要な意味を持つ。特に、外観が似た標識の誤分類は、速度超過警告や速度制御の誤作動に直結する可能性があるため、mAPの向上は誤警告率や見逃し率の低減につながる余地がある。自社の業務において、どのような標識が誤認識されやすいかを分析し、どれだけの手間がかかっているのかを把握することが求められる。
また、品質保証や機能安全の部門にとっては、幾何テンプレートという人間が解釈できる検証層を導入できる点が重要である。ニューラルネットの出力だけに依存せず、形状という別の根拠で照合することで、判断根拠の説明や監査対応が容易になると考えられる。自部署での業務において、どのような判断基準が必要か、また現在どれだけの工数がかかっているのかを再評価することが必要である。
分岐型構造による早期終了は、車載ECUやエッジ機器のように演算量と消費電力に制約がある環境で特に価値を持つ。簡単な場面で計算を省ければ、平均の推論遅延や消費電力を抑えることができる。ただし、今回の短縮幅は約2%にとどまり、この規模での大幅なコスト削減を見込むのは難しい。自社のKPIに照らし、どのような業務が改善できるかを具体的に考えることが求められる。
応用先としては、以下のような領域が考えられる。
- 自動車・部品メーカーのADAS開発部門:誤警告率、見逃し率の低減
- 地図・道路管理事業者の標識台帳更新業務:目視確認の工数、更新頻度の削減
- 物流・運送会社のフリート運用部門:ドライブレコーダー映像の解析精度向上
データ面においても、既存の公開データセットを合成して学習データを増やす手法が実務的である。希少な標識や特殊な条件の画像収集には費用と時間がかかるため、合成による拡張はアノテーションや収集のコストを圧縮する手段となり得る。
現場での導入イメージ
仮に導入支援に入るなら、以下のようなステップが考えられる。
-
棚卸し
現在の業務プロセスや使用しているデータセットを棚卸しし、どの部分で誤認識が発生しているかを特定する。このステップの目指す到達点は、問題点の明確化と改善の必要性を理解することである。 -
差し込み先の設計
既存のツールや業務フローに幾何検証をどのように組み込むかを設計する。新たなツールを追加せず、現実的な解決策を見出すことが目指される。このステップでは、どの業務プロセスに幾何情報を活用するかを明確にする。 -
小さく試す(PoC)
幾何検証を導入した小規模なプロジェクトを実施し、その効果を測定する。このステップの目指す到達点は、実際の業務における改善効果を確認し、問題点を洗い出すことである。 -
運用と横展開
PoCの結果を基に、全社的に幾何検証を運用する体制を整える。これにより、全体の業務効率が向上し、誤認識のリスクを低減することが目指される。
これらのステップを経て、最終的には自社の業務における交通標識認識の精度向上と、誤警告の低減を実現することが目標となる。
関連トピック
この記事のアイデアを、あなたの現場で試してみませんか。 どのくらいのコストで作れて、どのくらい手間やコストが減るかを一緒に試算し、試作から導入まで伴走します。
導入を相談する →同セクションの記事
ロボット方策、物理時間を明示し遅延に強く
Chronos Policyは、観測の取得時刻と行動の実行時刻をロボット方策に明示的に与える手法である。センサーや推論の遅延が揺れる現場でも、動作の安定性を保てる可能性を示した。

スマホ撮影だけでロボを現場適応させる技術
スマートフォンによる室内スキャンだけで、汎用ロボット制御AIを個別の現場に適応させる手法が登場した。実機での把持成功率は63.9%に達し、現場ごとの実演収集コストを抑える道を開く。

物理を備えた3D資産をAIが自動生成
オックスフォード大などの研究チームが、重力下での安定性や衝突のない動きを備えた可動3D資産を自動生成する多エージェント方式「Artisan」と評価基準を公開した。見た目中心の3D生成が、実用段階へ進む。
